281 گرام کا روبوٹ 7.6 میٹر اچھلتا ہے
اچھلنے کی صلاحیت کسی مشین کو رکاوٹیں پار کرنے، تیزی سے سمت بدلنے اور خلا کے اوپر سے گزرنے کے قابل بناتی ہے۔ محققین تو کم کششِ ثقل والی دنیاؤں کے لیے چھوٹی اچھلنے والی گاڑیوں کا تصور بھی کرتے ہیں۔ لیکن کسی روبوٹ کو اونچا اچھالنے میں عام طور پر اسپرنگ کا سہارا لیا جاتا ہے۔
اچھلنے والے روبوٹ کو طاقت دینے کے تین بڑے طریقے ہیں۔ سلسلہ وار لچکدار (series-elastic) ڈیزائن موٹر اور ٹانگ کے درمیان ایک اسپرنگ رکھتا ہے: اسپرنگ توانائی ذخیرہ کرتا ہے اور اسے اس سے زیادہ تیزی سے خارج کرتا ہے جتنا موٹر خود کر سکتی۔ متوازی لچکدار (parallel-elastic) ڈیزائن ایک چھوٹی موٹر اور گیئر کی بڑی تخفیف سے آہستہ آہستہ اسپرنگ کو کستا ہے، جسے ایک کھٹکا تھامے رکھتا ہے یہاں تک کہ ٹرگر اسے چھوڑ دے۔ ریکارڈ ہولڈر اسی طرح کام کرتے ہیں: ہاکس اور ساتھیوں کا ایک روبوٹ 1,000 سے 1 کی تخفیف استعمال کرتے ہوئے 32 میٹر تک پہنچتا ہے — لیکن اسے ہر چھلانگ کے درمیان دوبارہ چارج ہونے کے لیے تقریباً 120 سیکنڈ زمین پر رکنا پڑتا ہے۔
تیسرا راستہ براہِ راست ڈرائیو (direct drive) ہے: موٹر ٹانگ سے مضبوطی سے جڑی ہوتی ہے، کسی اسپرنگ کے بغیر۔ چھلانگ کبھی بھی اس لمحے کی موٹر سے زیادہ طاقتور نہیں ہو سکتی۔ اس کے بدلے مشین سادہ اور ہلکی ہوتی ہے، زمین پر کم وقت گزارتی ہے، اور اس کے دھکے کو مسلسل گھٹایا بڑھایا جا سکتا ہے۔ اب تک براہِ راست ڈرائیو والے اچھلنے والے روبوٹ معمولی ہی رہے تھے: چار ٹانگوں والے Stanford Doggo کے لیے 1.14 میٹر، ایک ٹانگ والے RAMIEL کے لیے 1.6 میٹر، اور ویگنر اور یِم کے ایک پرانے ایک ٹانگ والے روبوٹ کے لیے 0.59 میٹر، جو ریک اینڈ پنین سے چلتا تھا۔
دو لیور: ٹانگ کی لمبائی اور فی گرام طاقت
یونیورسٹی آف الینوائے اربانا-شیمپین کے گیہیوک نا اور جسٹن یِم نے ایک سادہ پیمانہ قانون (scaling law) سے آغاز کیا۔ ہوا کی مزاحمت کو نظرانداز کریں تو طاقت سے محدود کسی ایکچوایٹر کی زیادہ سے زیادہ چھلانگ کی اونچائی ٹانگ کے اسٹروک کی لمبائی اور موٹر کی فی اکائی کمیت طاقت کے ساتھ بڑھتی ہے:
h_max ∝ l_leg (P_max / M)^(2/3)
چنانچہ اسپرنگ لگانے کے بجائے انہوں نے ان دونوں لیوروں کو جتنا ممکن تھا آگے دھکیلا۔
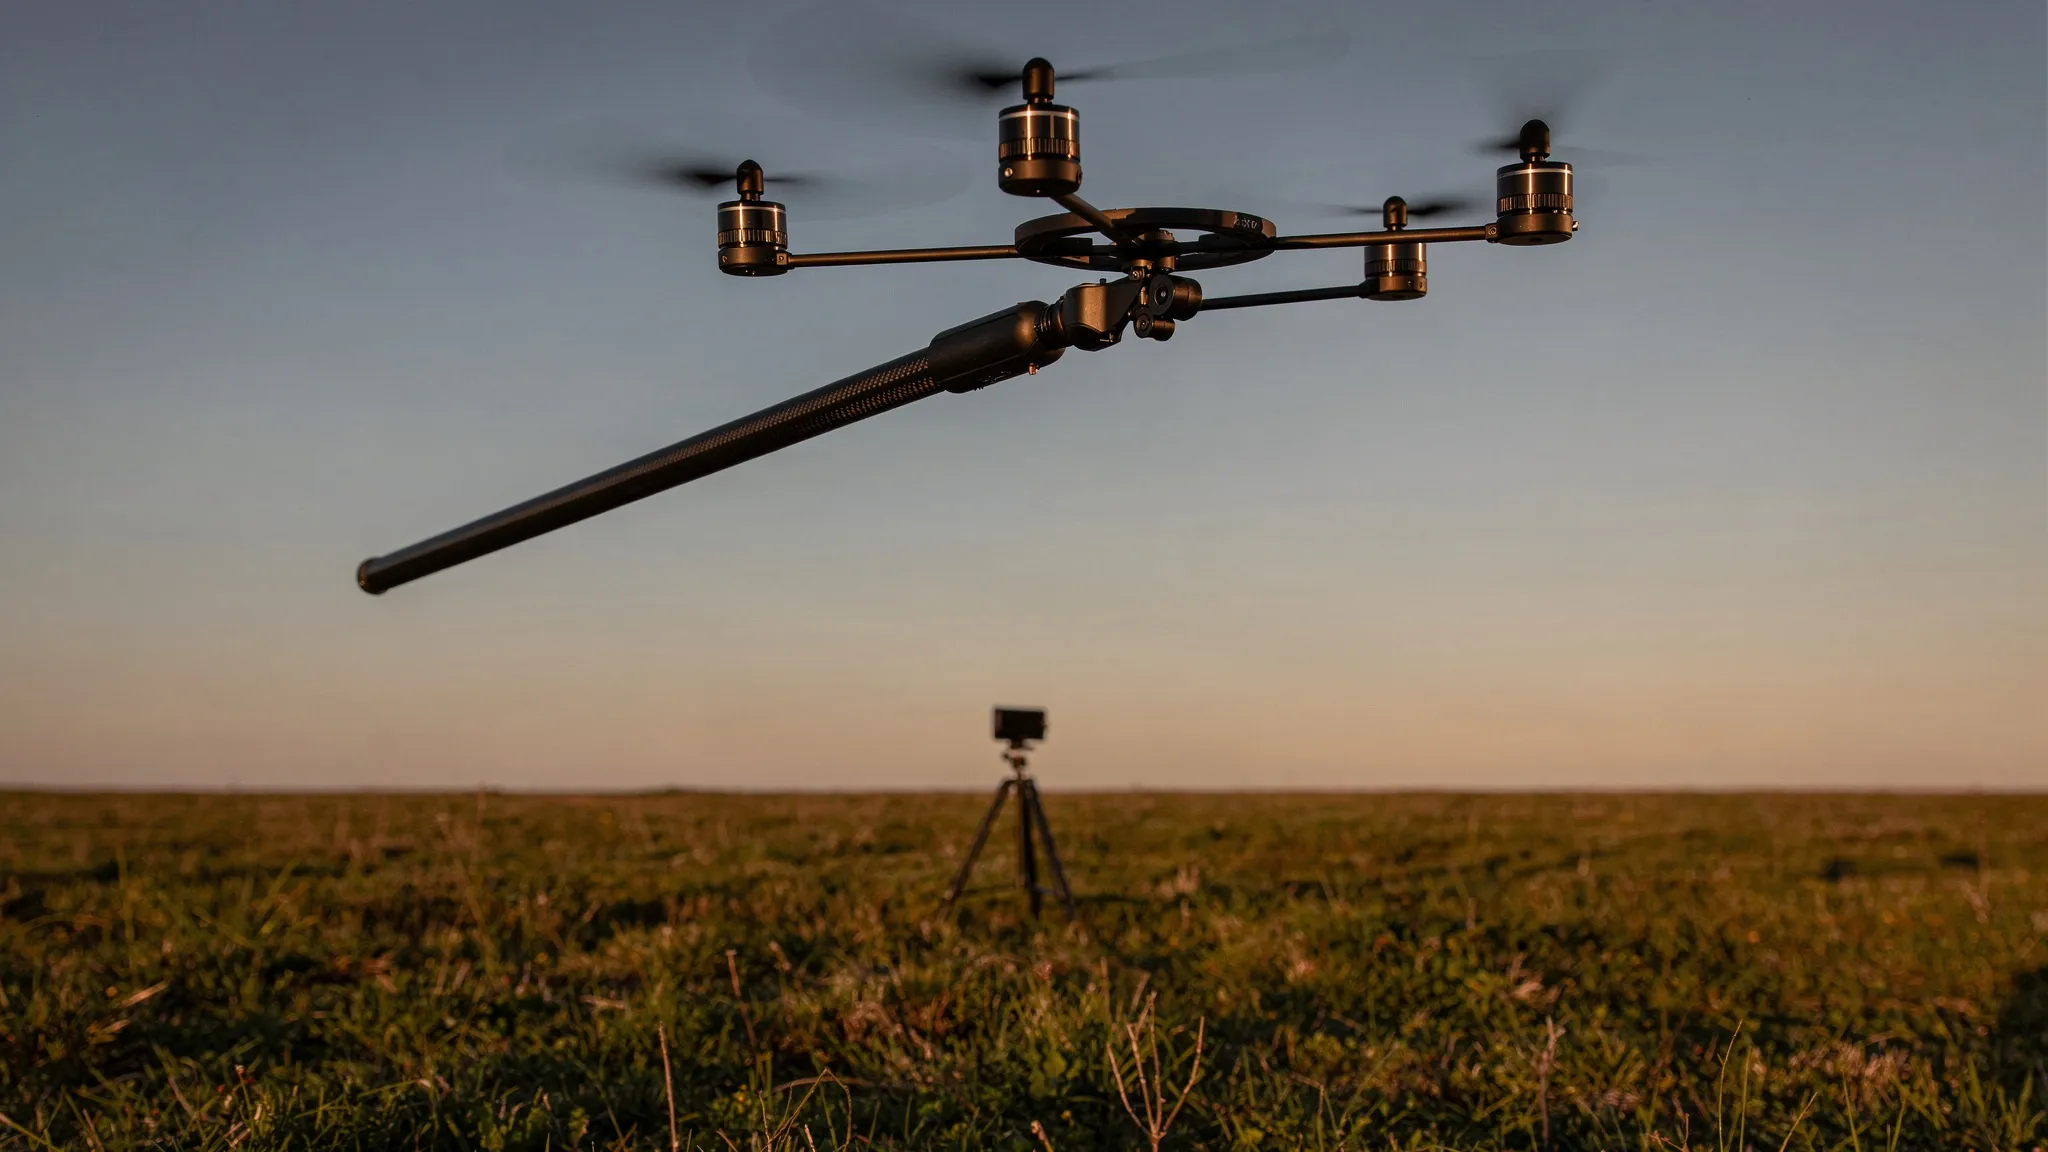
ان کا روبوٹ 281 گرام کا ہے۔ اس کی ٹانگ کاربن فائبر کی ایک نلی ہے جو 1,981 ملی میٹر لمبی، 6 ملی میٹر چوڑی اور صرف 27 گرام وزنی ہے؛ قابلِ استعمال اسٹروک 1,867 ملی میٹر ہے۔ نیچے جسم ہے، جس میں ایک برش لیس موٹر، ایک بیٹری اور ایک مائیکرو کنٹرولر ہے (192 گرام)۔ اوپر توازن کا ایک ماڈیول ہے (55 گرام)۔
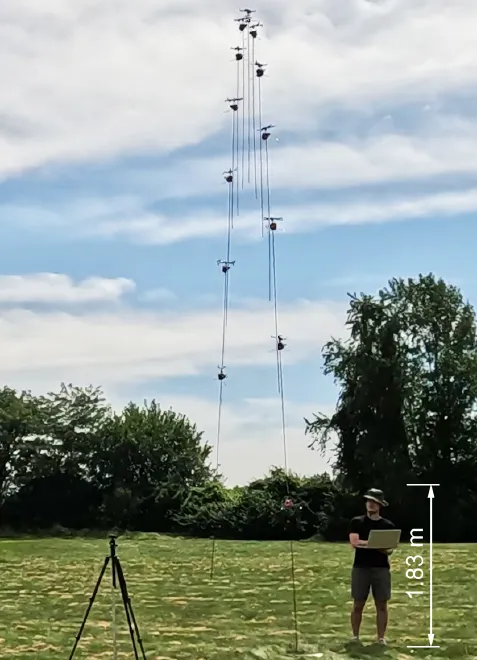
ایک عمودی چھلانگ، 166.7 ملی سیکنڈ کے وقفے سے لیے گئے فریموں کو جوڑ کر بنائی گئی، پیمانے کے لیے 1.83 میٹر قد کا ایک شخص۔ — شکل 1، Na & Yim (2026)، arXiv:2609.30530۔
ٹانگ کے گرد لپٹا ایک فیتہ
کلیدی حصہ وہ ہے جسے مصنفین کپڑے کی لپیٹ والی ترسیل (fabric-wrap transmission) کہتے ہیں۔ Dyneema کمپوزٹ کپڑے کا ایک فیتہ، 6 ملی میٹر چوڑا اور 0.13 ملی میٹر موٹا، 2.5 درجے کے ہلکے زاویے پر ٹانگ کے گرد چکردار لپٹا ہوا ہے۔ ایک سرا ٹانگ کے اوپری حصے کے قریب بندھا ہے؛ دوسرا ایک چرخی پر لپٹتا ہے جسے موٹر گھماتی ہے۔ جب موٹر فیتہ کھینچتی ہے تو جسم ٹانگ کے ساتھ اوپر سرکتا ہے اور پاؤں کو زمین پر دباتا ہے۔
یہاں ہوشیاری کی بات ہے۔ جیسے جیسے فیتہ چرخی پر جمع ہوتا ہے، چرخی کا رداس بڑھتا ہے۔ دھکے کے آغاز میں رداس چھوٹا ہوتا ہے اور موٹر کو بڑا میکانکی فائدہ حاصل ہوتا ہے؛ جیسے جیسے ٹانگ پھیلتی ہے، رداس بڑھتا ہے اور فائدہ کم ہوتا جاتا ہے۔ یوں موٹر اسٹروک کے بیشتر حصے میں اپنی بلند ترین طاقت کے قریب رہتی ہے، کسی گیئر باکس کے بغیر۔ اس کے برعکس ریک اینڈ پنین، اپنے مستقل رداس کے ساتھ، ایک ہی اسٹروک میں موٹر کو اس کی رفتار کی پوری حد سے گزار دیتا۔
یہ لپیٹ دو کام اور بھی کرتی ہے۔ یہ لمبی پتلی نلی کو سہارا دیتی ہے تاکہ وہ چھلانگ کی قوت سے خم (buckling) نہ کھائے، اور نلی کے ارتعاش کو کم کرتی ہے۔
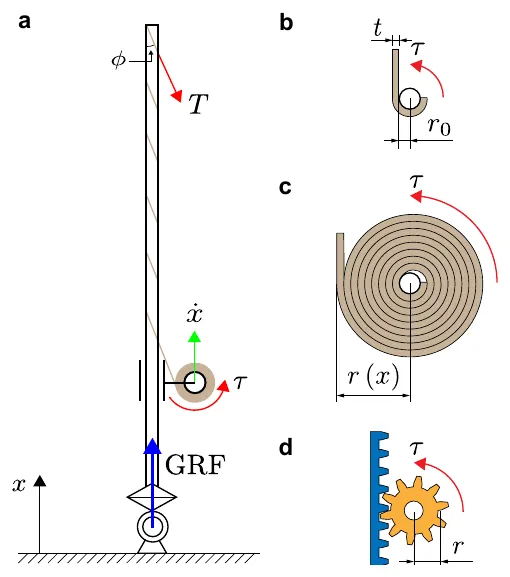
کپڑے کی لپیٹ کا اصول: فیتہ ٹانگ کے گرد چکردار لپٹتا ہے (a) اور ایک چرخی پر لپٹتا ہے جس کا رداس ٹانگ کے پھیلنے کے ساتھ r₀ سے r(x) تک بڑھتا ہے (b, c)؛ ریک اینڈ پنین کا رداس مستقل رہتا ہے (d)۔ — شکل 4، Na & Yim (2026)، arXiv:2609.30530۔
لمبے لیور کے سرے پر پنکھے
ایک ٹانگ والے روبوٹ کو سیدھا کھڑا رہنا ہوتا ہے۔ اوپر لگا توازن کا ماڈیول چار ننھے پنکھے اٹھائے ہوئے ہے، ہر ایک 76.3 ملی میٹر قطر کا۔ مل کر وہ زیادہ سے زیادہ 0.50 نیوٹن کا دھکا دیتے ہیں، جو روبوٹ کے وزن کا تقریباً 18% ہے۔ یہ کمزور لگتا ہے، لیکن یہ تقریباً دو میٹر لمبے لیور کے سرے پر کام کرتے ہیں، جو ٹانگ کو زمین پر سیدھا رکھنے یا حکم پر جھکانے کے لیے کافی ہے۔
گھاس کے میدان میں 7.6 میٹر
ٹیم نے روبوٹ کو کھلی فضا میں آزمایا، دو GoPro کیمروں سے 120 فریم فی سیکنڈ پر فلم بنائی اور اس کا راستہ 3D میں دوبارہ تشکیل دیا۔ جسم تقریباً 7.6 میٹر بلند ہوا؛ پوری چھلانگ تقریباً 2.5 سیکنڈ جاری رہی، اور روبوٹ پہلو کی طرف 1.6 میٹر سے کم سرکا۔ اس کا پاؤں صرف 190 ملی سیکنڈ زمین پر رہا۔ موٹر کی ٹیلی میٹری نے دکھایا کہ طاقت بڑھی اور پھر باقی اسٹروک کے دوران اپنی چوٹی کے قریب برقرار رہی — بالکل وہی جس کے لیے فیتہ ڈیزائن کیا گیا تھا۔
مصنفین اسے بغیر اسپرنگ والے برقی نظام کی اب تک رپورٹ ہونے والی سب سے اونچی چھلانگ قرار دیتے ہیں۔ اونچائی اور رفتار کو عمودی چھلانگ کی پھرتی (vertical jumping agility) نامی پیمانے میں یکجا کریں تو روبوٹ 5.30 میٹر فی سیکنڈ اسکور کرتا ہے، جو ان کے موازنہ جدول کے تمام برقی اچھلنے والے روبوٹوں میں سب سے زیادہ ہے، چاہے ان کی ترسیل کوئی بھی ہو۔
روبوٹ اڑان بھرنے سے پہلے تقریباً 20 درجے جھک بھی سکتا ہے، تاکہ اپنی چھلانگ کی سمت چن سکے۔ ہوا میں پنکھے ڈگمگاہٹ کم کرتے ہیں لیکن اسے پوری طرح ختم نہیں کرتے: جسم ٹانگ کے اوپری سرے پر، پنکھوں کے قریب رہتا ہے، جس سے ان کا لیور چھوٹا ہو جاتا ہے۔ پرواز کے دوران جسم کو واپس پاؤں کی طرف لے جانا ابھی نافذ نہیں کیا گیا۔
اگلی منزل: مسلسل پھدکنا
یہ مطالعہ اکیلی چھلانگوں کا مظاہرہ کرتا ہے۔ مسلسل پھدکنا — زمین پر اترتے ہی دوبارہ اڑان بھرنا — اگلا ہدف ہے، اور ساتھ ہی ہوا میں جسم کی جگہ بدلنا بھی۔ مصنفین چاند کی طرف بھی اشارہ کرتے ہیں، جہاں کم کششِ ثقل ایسے روبوٹ کو گڑھوں کے کنارے پار کرنے یا اوپر سے تصویریں لینے کے قابل بنائے گی، ایسی جگہ جہاں ڈرون، دھکیلنے کے لیے ہوا نہ ہونے کی وجہ سے، اڑ نہیں سکتے۔