281 கிராம் ரோபோ 7.6 மீட்டர் தாவுகிறது
தாவுதல் ஒரு இயந்திரத்துக்குத் தடைகளைக் கடக்கவும், விரைவாகத் திசை மாற்றவும், இடைவெளிகளுக்கு மேல் பறக்கவும் உதவுகிறது. குறைந்த ஈர்ப்பு கொண்ட உலகங்களுக்குச் சிறிய தாவும் ஊர்திகளைக்கூட ஆய்வாளர்கள் கற்பனை செய்கிறார்கள். ஆனால் ஒரு ரோபோவை உயரமாகத் தாவ வைப்பதற்குப் பொதுவாக ஒரு சுருள்வில் தேவைப்படுகிறது.
தாவும் ரோபோவுக்கு ஆற்றல் வழங்க மூன்று பரந்த வழிகள் உள்ளன. தொடர்-மீள்தன்மை (series-elastic) வடிவமைப்பு மோட்டாருக்கும் காலுக்கும் இடையே ஒரு சுருள்வில்லை வைக்கிறது: சுருள்வில் ஆற்றலைச் சேமித்து, மோட்டார் தனியாகச் செய்யக்கூடியதைவிட வேகமாக விடுவிக்கிறது. இணை-மீள்தன்மை (parallel-elastic) வடிவமைப்பு ஒரு சிறிய மோட்டாரையும் பெரிய பல்லிணைக் குறைப்பையும் பயன்படுத்தி ஒரு சுருள்வில்லை மெதுவாக ஏற்றுகிறது; ஒரு விசை அதை விடுவிக்கும் வரை தாழ்ப்பாள் அதைப் பிடித்து வைக்கிறது. சாதனையாளர்கள் இப்படித்தான் இயங்குகின்றன: Hawkes மற்றும் சக ஆய்வாளர்களின் ஒரு ரோபோ 1,000-க்கு 1 என்ற குறைப்பைப் பயன்படுத்தி 32 மீட்டரை எட்டுகிறது — ஆனால் தாவல்களுக்கு இடையே மீண்டும் ஆற்றல் நிரப்ப அது சுமார் 120 வினாடிகள் தரையில் இருக்க வேண்டும்.
மூன்றாவது வழி நேரடி இயக்கம் (direct drive): மோட்டார் காலுடன் விறைப்பாக இணைக்கப்பட்டுள்ளது, சுருள்வில் எதுவும் இல்லை. தாவல் அந்தக் கணத்தில் மோட்டாரின் ஆற்றலைவிட வலிமையாக ஒருபோதும் இருக்க முடியாது. பதிலுக்கு, இயந்திரம் எளிமையானது, இலேசானது, தரையில் குறைந்த நேரமே செலவிடுகிறது, அதன் உந்துதலைத் தொடர்ச்சியாகச் சரிசெய்ய முடியும். இதுவரை நேரடி இயக்கத் தாவிகள் மிதமாகவே இருந்தன: நான்கு கால் Stanford Doggo-வுக்கு 1.14 மீட்டர், ஒற்றைக் கால் RAMIEL-க்கு 1.6 மீட்டர், Wagner மற்றும் Yim-இன் முந்தைய ஒற்றைக் கால் ரோபோவுக்கு 0.59 மீட்டர் — அது ரேக்-அண்ட்-பினியன் மூலம் இயக்கப்பட்டது.
இரண்டு நெம்புகோல்கள்: கால் நீளமும் ஒரு கிராமுக்கான ஆற்றலும்
இலினாய் அர்பானா-ஷாம்பெய்ன் பல்கலைக்கழகத்தைச் சேர்ந்த Gihyeok Na மற்றும் Justin Yim ஒரு எளிய அளவீட்டு விதியிலிருந்து தொடங்கினர். காற்றுத் தடையைப் புறக்கணித்தால், ஆற்றல்-வரம்புக்குட்பட்ட இயக்கியின் அதிகபட்சத் தாவல் உயரம், காலின் நகர்வு நீளத்துடனும், மோட்டாரின் ஓரலகு நிறைக்கான ஆற்றலுடனும் அதிகரிக்கிறது:
h_max ∝ l_leg (P_max / M)^(2/3)
எனவே சுருள்வில்களைச் சேர்ப்பதற்குப் பதிலாக, அந்த இரண்டு நெம்புகோல்களையும் அவர்களால் முடிந்தவரை தள்ளினர்.
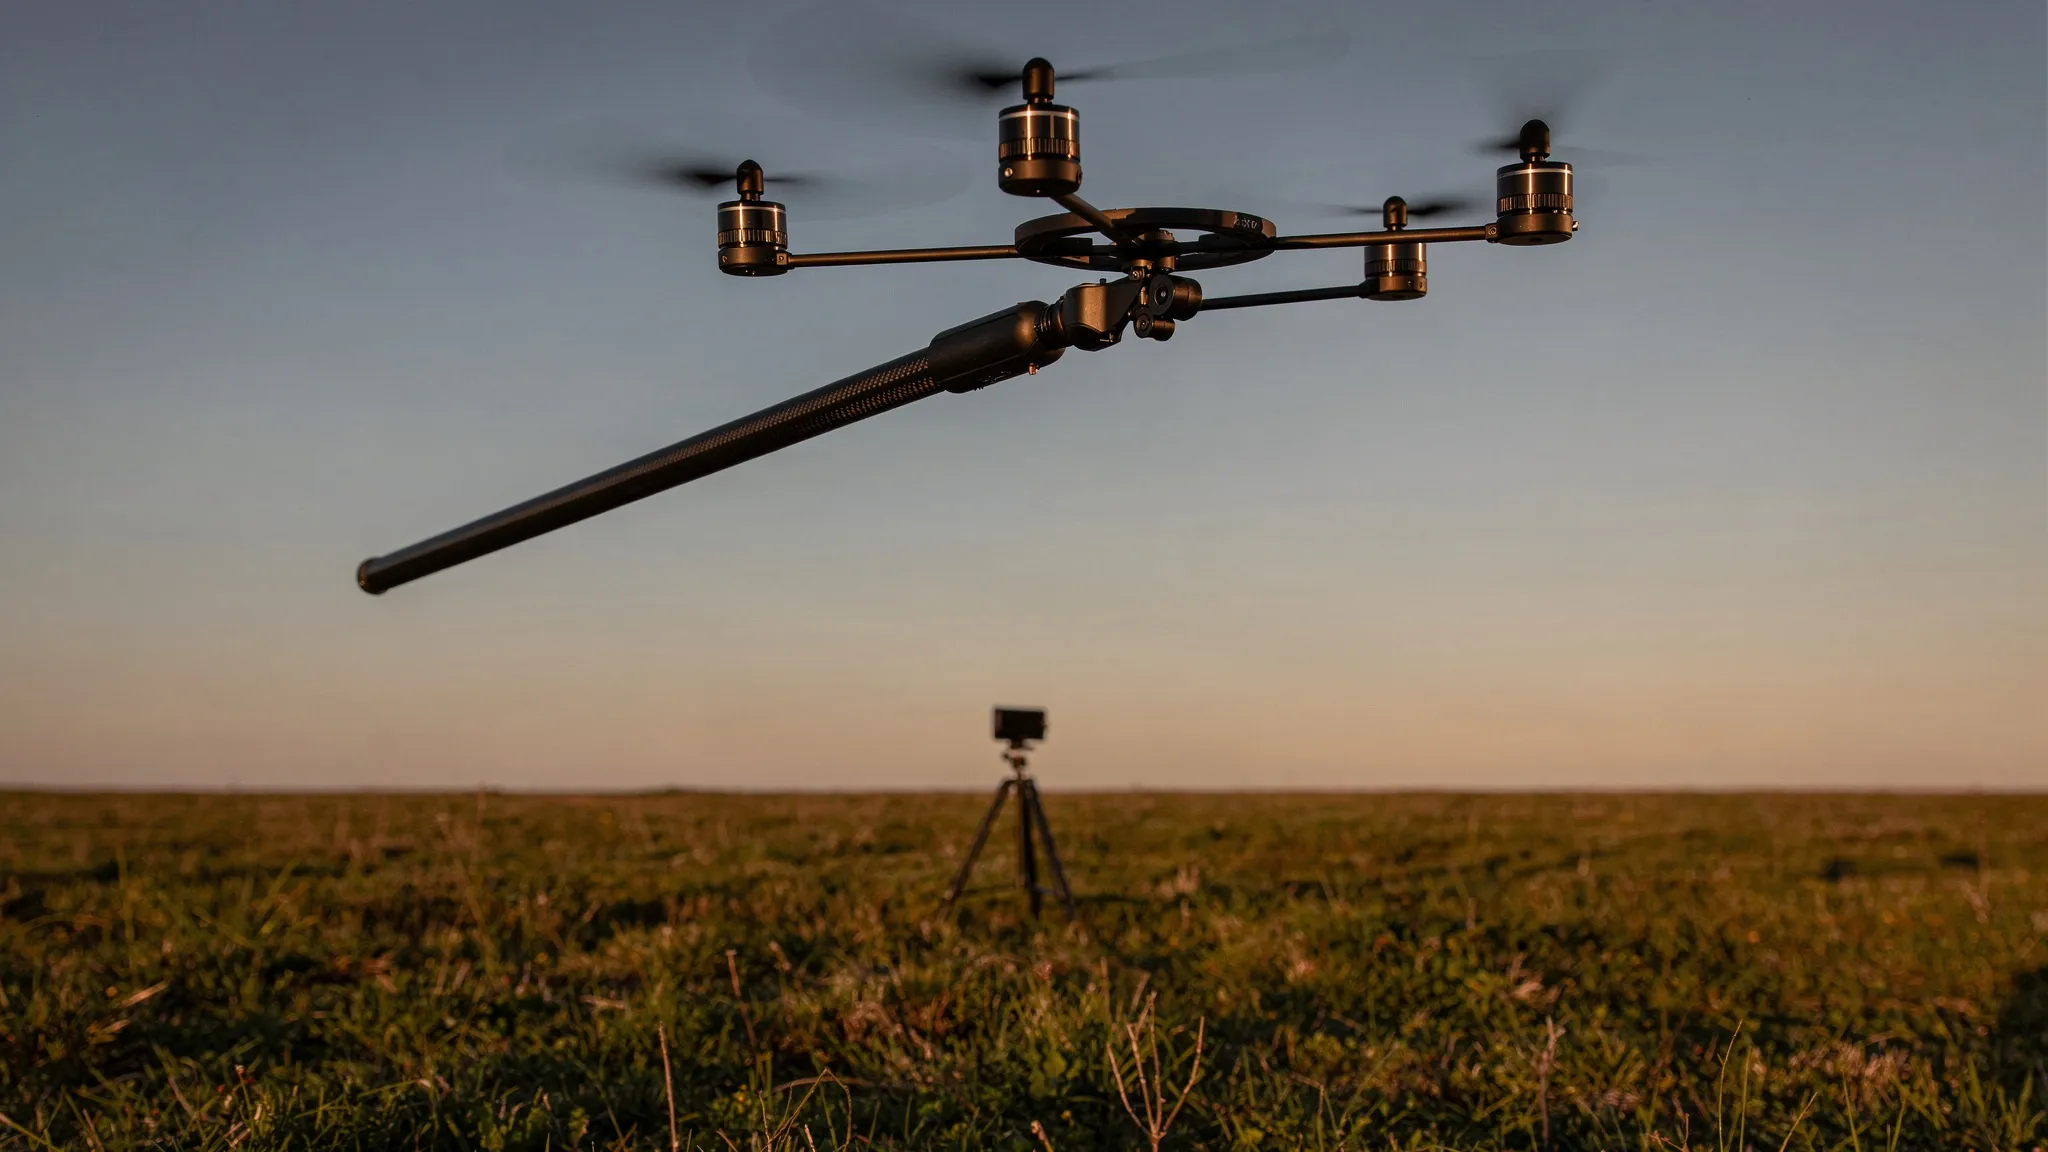
அவர்களின் ரோபோ 281 கிராம் எடை கொண்டது. அதன் கால் 1,981 மில்லிமீட்டர் நீளமும், 6 மில்லிமீட்டர் அகலமும், வெறும் 27 கிராம் எடையும் கொண்ட கார்பன் இழைக் குழாய்; பயன்படுத்தக்கூடிய நகர்வு 1,867 மில்லிமீட்டர். அடியில் உடல் உள்ளது — தூரிகையற்ற மோட்டார், மின்கலம், நுண்கட்டுப்படுத்தி (192 கிராம்). உச்சியில் ஒரு சமநிலைத் தொகுதி (55 கிராம்).
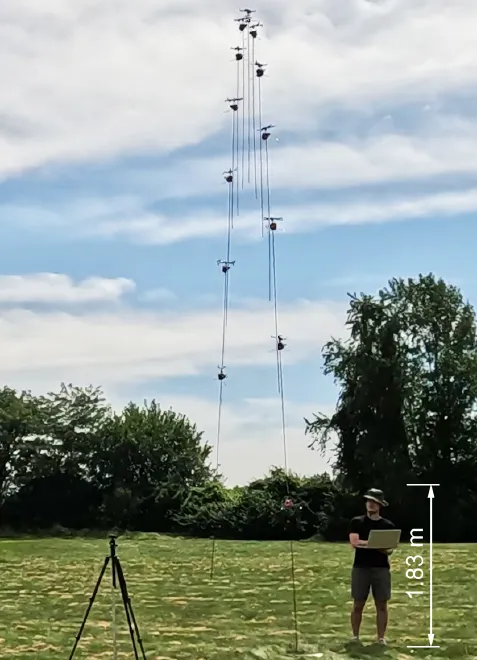
ஒரு செங்குத்துத் தாவல், 166.7 மில்லிவினாடி இடைவெளியிலான சட்டகங்களிலிருந்து தொகுக்கப்பட்டது; அளவுக்காக 1.83 மீட்டர் உயரமுள்ள ஒரு நபர். — படம் 1, Na & Yim (2026), arXiv:2609.30530.
காலைச் சுற்றிய ஒரு பட்டை
முக்கியப் பகுதி, ஆசிரியர்கள் துணிச்சுற்று ஆற்றல் கடத்தி (fabric-wrap transmission) என்று அழைப்பது. 6 மில்லிமீட்டர் அகலமும் 0.13 மில்லிமீட்டர் தடிமனும் கொண்ட Dyneema கலப்புத் துணிப் பட்டை, 2.5 டிகிரி என்ற சிறிய கோணத்தில் காலைச் சுருளாகச் சுற்றுகிறது. ஒரு முனை காலின் உச்சிக்கு அருகில் நங்கூரமிடப்பட்டுள்ளது; மறுமுனை மோட்டார் சுழற்றும் ஒரு உருளையில் சுற்றப்படுகிறது. மோட்டார் பட்டையை உள்ளே இழுக்கும்போது, உடல் காலின் வழியே மேலே சறுக்கி, பாதத்தைத் தரையில் அழுத்துகிறது.
இதுதான் புத்திசாலித்தனமான பகுதி. பட்டை உருளையில் குவியக் குவிய, உருளையின் ஆரம் வளர்கிறது. உந்துதலின் தொடக்கத்தில் ஆரம் சிறியது, மோட்டாருக்கு வலுவான இயந்திர அனுகூலம் உண்டு; கால் நீளும்போது ஆரம் வளர்ந்து அனுகூலம் குறைகிறது. இது எந்தப் பல்லிணைப் பெட்டியும் இல்லாமல், நகர்வின் பெரும்பகுதிக்கு மோட்டாரை அதன் உச்ச ஆற்றலுக்கு அருகில் வைத்திருக்கிறது. நிலையான ஆரம் கொண்ட ரேக்-அண்ட்-பினியனோ, ஒரே நகர்வில் மோட்டாரை அதன் முழு வேக வரம்பு வழியாகவும் கொண்டு சென்றுவிடும்.
சுற்று இன்னும் இரண்டு வேலைகளைச் செய்கிறது. நீண்ட, மெல்லிய குழாய் தாவலின் விசையின் கீழ் வளைந்து மடியாமல் (buckle) இருக்க அதைத் தாங்குகிறது; குழாயின் அதிர்வுகளையும் தணிக்கிறது.
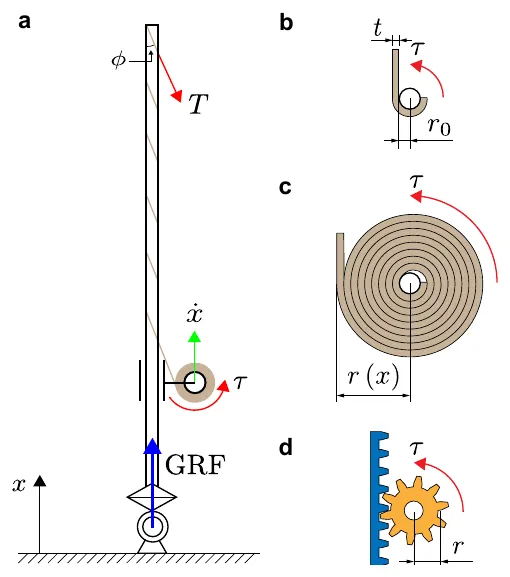
துணிச்சுற்றுக் கோட்பாடு: பட்டை காலைச் சுருளாகச் சுற்றுகிறது (a); கால் நீளும்போது ஆரம் r₀-இலிருந்து r(x)-க்கு வளரும் உருளையில் சுற்றப்படுகிறது (b, c); ரேக்-அண்ட்-பினியன் நிலையான ஆரத்தை வைத்திருக்கிறது (d). — படம் 4, Na & Yim (2026), arXiv:2609.30530.
நீண்ட நெம்புகோலில் சுழலிகள்
ஒற்றைக் கால் ரோபோ நிமிர்ந்தே இருக்க வேண்டும். உச்சியில் உள்ள சமநிலைத் தொகுதி நான்கு சிறிய சுழலிகளைச் சுமக்கிறது, ஒவ்வொன்றும் 76.3 மில்லிமீட்டர் குறுக்களவு. அவை சேர்ந்து அதிகபட்சம் 0.50 நியூட்டன் உந்துகின்றன — ரோபோவின் எடையில் சுமார் 18%. இது பலவீனமாகத் தோன்றலாம், ஆனால் கிட்டத்தட்ட இரண்டு மீட்டர் நீளமுள்ள நெம்புகோலின் முனையில் அவை செயல்படுகின்றன; காலைத் தரையில் நிமிர்த்தி வைக்கவோ, கட்டளைப்படி சாய்க்கவோ அது போதுமானது.
புல்வெளியில் 7.6 மீட்டர்
குழு ரோபோவை வெளியில் சோதித்தது; வினாடிக்கு 120 சட்டகங்களில் இரண்டு GoPro கேமராக்களால் படம்பிடித்து, அதன் பாதையை 3D-இல் மீட்டுருவாக்கியது. உடல் சுமார் 7.6 மீட்டர் உயர்ந்தது; முழுத் தாவலும் சுமார் 2.5 வினாடிகள் நீடித்தது; ரோபோ பக்கவாட்டில் 1.6 மீட்டருக்கும் குறைவாகவே நகர்ந்தது. அதன் பாதம் வெறும் 190 மில்லிவினாடிகள் மட்டுமே தரையில் இருந்தது. மோட்டார் தொலைஅளவீடு, ஆற்றல் ஏறி, பிறகு நகர்வின் மீதிப் பகுதி முழுவதும் உச்சத்துக்கு அருகில் நிலைத்ததைக் காட்டியது — பட்டை செய்யும்படி வடிவமைக்கப்பட்டது சரியாக அதுவே.
சுருள்வில் இல்லாத மின்-இயக்க அமைப்புக்கு இதுவரை பதிவான மிக உயரமான தாவல் இது என்று ஆசிரியர்கள் விவரிக்கின்றனர். உயரத்தையும் வேகத்தையும் செங்குத்துத் தாவல் சுறுசுறுப்பு (vertical jumping agility) என்ற அளவீட்டில் இணைத்தால், ரோபோ வினாடிக்கு 5.30 மீட்டர் பெறுகிறது — அவர்களின் ஒப்பீட்டு அட்டவணையில் உள்ள எல்லா மின்சாரத் தாவும் ரோபோக்களிலும், அவற்றின் ஆற்றல் கடத்தி எதுவாக இருந்தாலும், இதுவே அதிகம்.
தாவலின் திசையைத் தேர்ந்தெடுக்க, புறப்படும் முன் ரோபோ சுமார் 20 டிகிரி சாயவும் முடியும். காற்றில், சுழலிகள் தள்ளாட்டத்தைக் குறைக்கின்றன, ஆனால் முழுமையாக நீக்குவதில்லை: உடல் காலின் உச்சியில், சுழலிகளுக்கு அருகிலேயே இருப்பதால் அவற்றின் நெம்புகோல் குறுகுகிறது. பறக்கும்போது உடலைப் பாதத்தை நோக்கி மீண்டும் நகர்த்துவது இன்னும் செயல்படுத்தப்படவில்லை.
அடுத்த நிறுத்தம்: தொடர் தாவல்
இந்த ஆய்வு தனித் தாவல்களைக் காட்டுகிறது. தொடர் தாவல் — தரையிறங்கிய கணமே மீண்டும் புறப்படுவது — அடுத்த இலக்கு; நடுவானில் உடலை மறுநிலைப்படுத்துவதும் கூட. ஆசிரியர்கள் நிலவையும் சுட்டுகின்றனர்: அங்கு குறைந்த ஈர்ப்பு, இத்தகைய ரோபோ பள்ளங்களின் விளிம்புகளைக் கடக்கவோ, மேலிருந்து படங்கள் எடுக்கவோ உதவும் — தள்ளுவதற்குக் காற்று இல்லாததால் ட்ரோன்கள் பறக்க முடியாத இடம் அது.