РОБОТ ВЕСОМ 281 ГРАММ ПРЫГАЕТ НА 7,6 МЕТРА
Умение прыгать позволяет машине преодолевать препятствия, быстро менять направление и перелетать через провалы. Исследователи даже представляют себе маленькие прыгающие аппараты для миров с низкой гравитацией. Но чтобы робот прыгал высоко, обычно нужна пружина.
Есть три основных способа привести в действие прыгающего робота. В последовательно-упругой схеме (series-elastic) пружина стоит между мотором и ногой: она накапливает энергию и отдаёт её быстрее, чем смог бы сам мотор. В параллельно-упругой схеме (parallel-elastic) небольшой мотор с большим редуктором медленно взводит пружину, которую удерживает защёлка, пока спусковой механизм её не освободит. Так устроены рекордсмены: робот Хоукса и его коллег достигает 32 метров благодаря редукции 1000 к 1 — но между прыжками ему нужно около 120 секунд простоять на земле, чтобы перезарядиться.
Третий вариант — прямой привод (direct drive): мотор жёстко соединён с ногой, никакой пружины нет. Прыжок никогда не может быть мощнее, чем мотор в данный момент. Зато машина проще и легче, проводит меньше времени на земле, а силу толчка можно плавно регулировать. До сих пор прыгуны с прямым приводом оставались скромными: 1,14 метра у четвероногого Stanford Doggo, 1,6 метра у одноногого RAMIEL, 0,59 метра у более раннего одноногого робота Вагнера и Йима с реечно-шестерёночной передачей.
Два рычага: длина ноги и мощность на грамм
Гихёк На и Джастин Йим из Иллинойсского университета в Урбане-Шампейне исходили из простого закона масштабирования. Если пренебречь сопротивлением воздуха, максимальная высота прыжка для привода, ограниченного по мощности, растёт с длиной хода ноги и с мощностью мотора на единицу массы:
h_max ∝ l_leg (P_max / M)^(2/3)
Поэтому вместо того чтобы добавлять пружины, они довели оба этих рычага до предела.
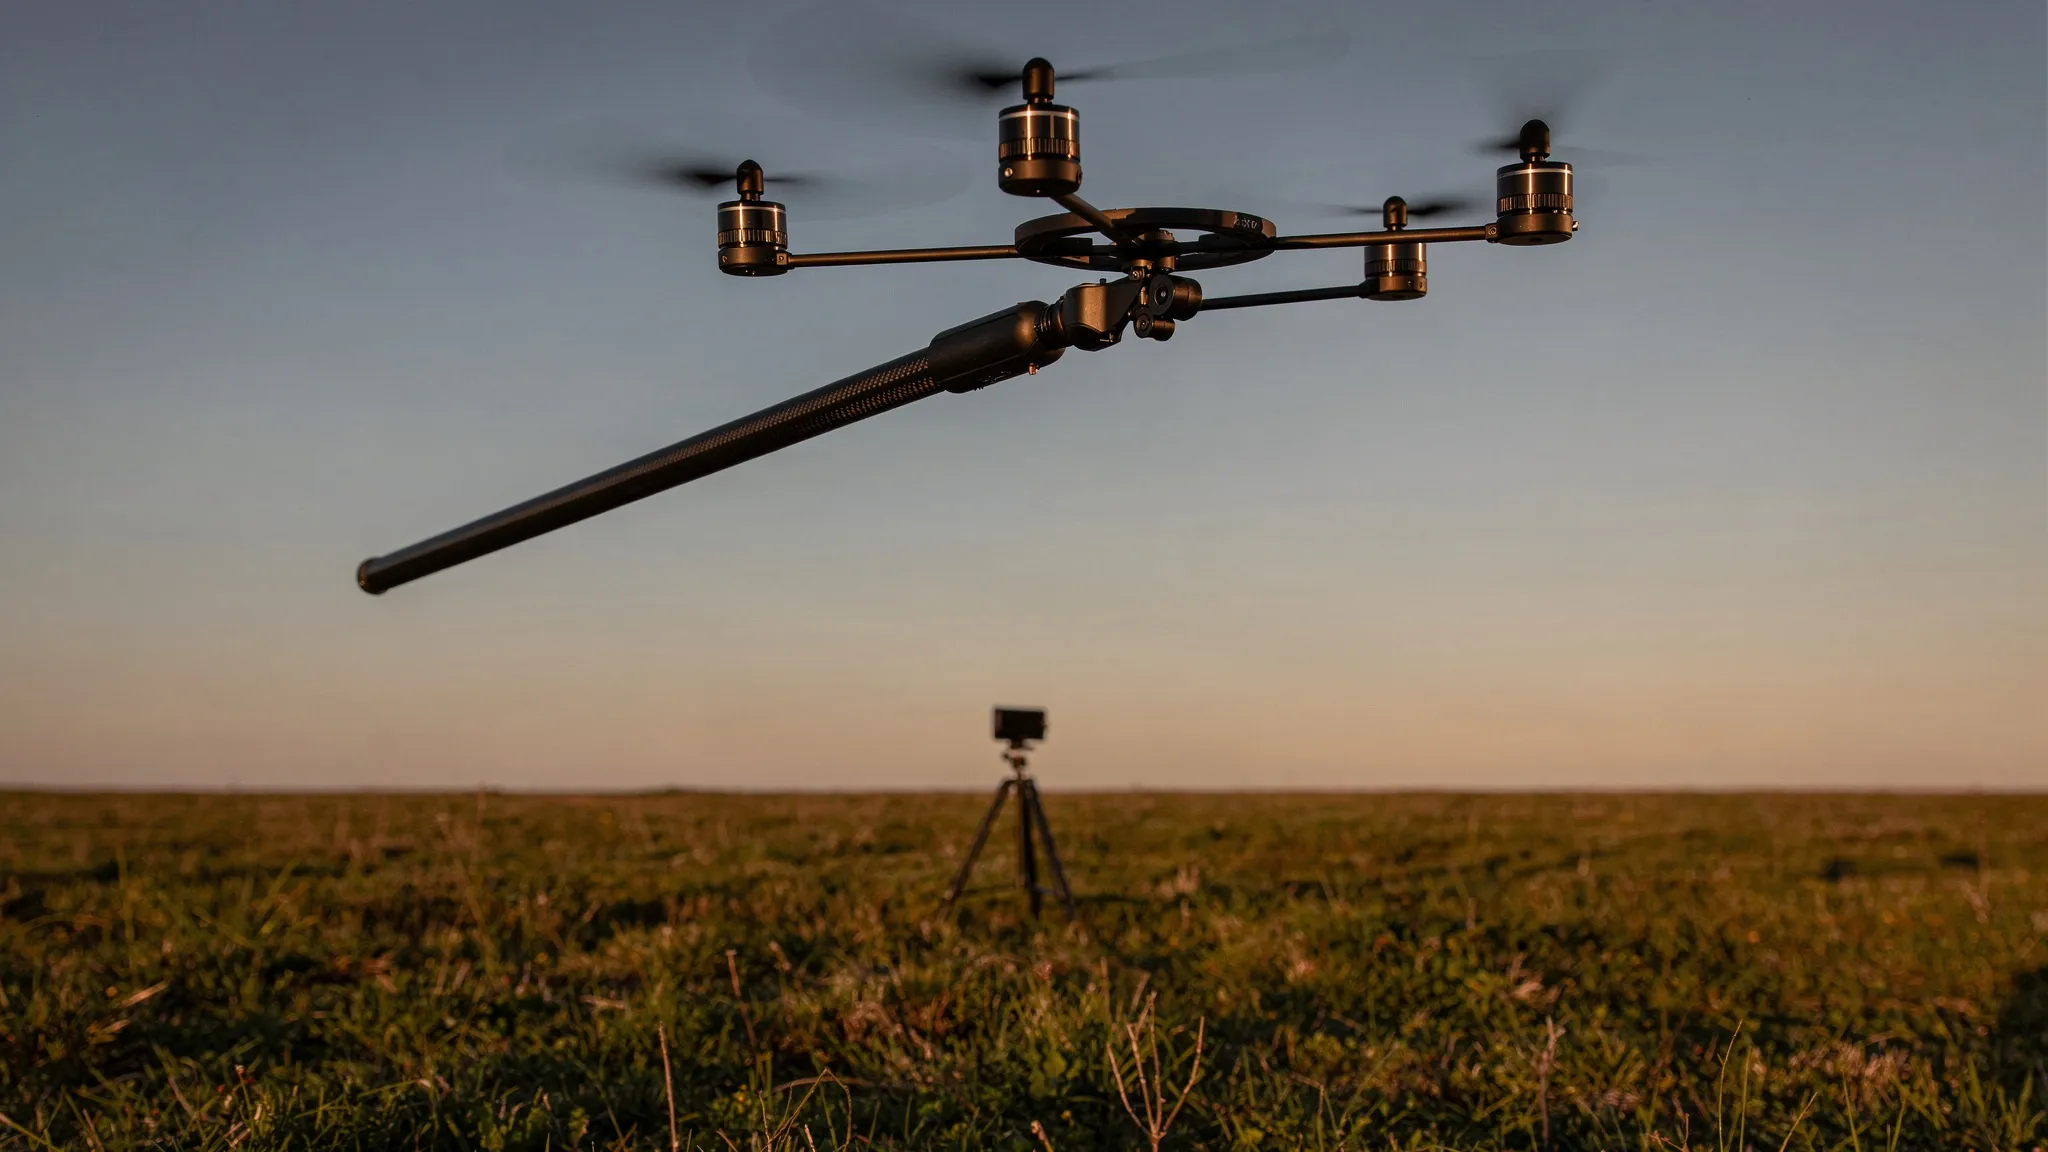
Их робот весит 281 грамм. Его нога — углепластиковая трубка длиной 1981 миллиметр, шириной 6 миллиметров и массой всего 27 граммов; полезный ход составляет 1867 миллиметров. Внизу расположен корпус с бесколлекторным мотором, аккумулятором и микроконтроллером (192 грамма). Наверху — балансировочный модуль (55 граммов).
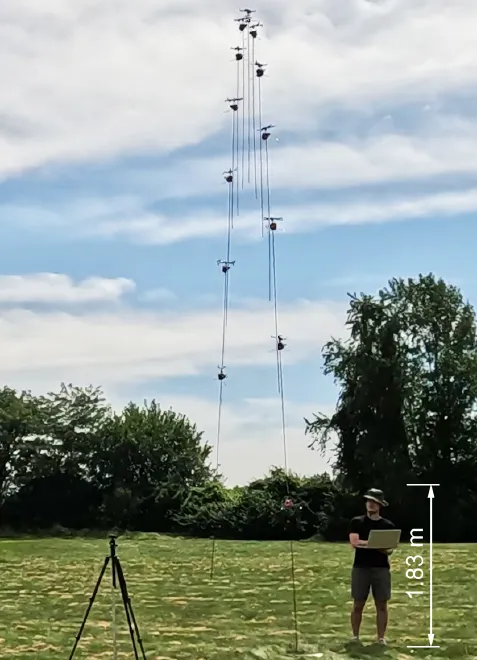
Один вертикальный прыжок, составленный из кадров с интервалом 166,7 миллисекунды; для масштаба — человек ростом 1,83 метра. — Рисунок 1, Na & Yim (2026), arXiv:2609.30530.
Лента, обмотанная вокруг ноги
Ключевая деталь — то, что авторы называют передачей с тканевой обмоткой (fabric-wrap transmission). Лента из композитной ткани Dyneema шириной 6 миллиметров и толщиной 0,13 миллиметра спиралью обвивает ногу под пологим углом 2,5 градуса. Один её конец закреплён у верхней части ноги, другой наматывается на катушку, которую вращает мотор. Когда мотор подтягивает ленту, корпус скользит вверх по ноге, прижимая стопу к земле.
И вот в чём хитрость. По мере того как лента накапливается на катушке, радиус катушки растёт. В начале толчка радиус мал, и у мотора большое механическое преимущество; когда нога выдвигается, радиус увеличивается, а преимущество падает. Благодаря этому мотор большую часть хода работает близко к пиковой мощности — без всякого редуктора. Реечно-шестерёночная передача с её постоянным радиусом, напротив, прогнала бы мотор через весь диапазон скоростей за один ход.
Обмотка выполняет ещё две задачи. Она подкрепляет длинную тонкую трубку, чтобы та не потеряла устойчивость (buckling) под нагрузкой прыжка, и гасит её вибрации.
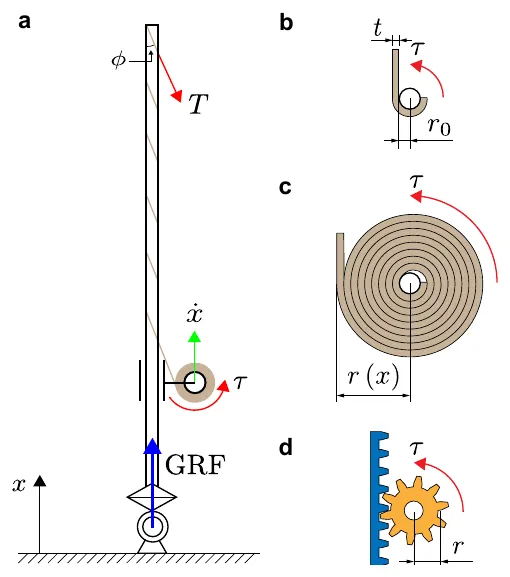
Принцип тканевой обмотки: лента спиралью обвивает ногу (a) и наматывается на катушку, радиус которой растёт от r₀ до r(x) по мере выдвижения ноги (b, c); у реечно-шестерёночной передачи радиус постоянен (d). — Рисунок 4, Na & Yim (2026), arXiv:2609.30530.
Пропеллеры на длинном рычаге
Одноногий робот должен держаться вертикально. Балансировочный модуль наверху несёт четыре маленьких пропеллера диаметром 76,3 миллиметра каждый. Вместе они развивают тягу не более 0,50 ньютона — около 18% веса робота. Звучит слабо, но действуют они на конце рычага длиной почти два метра, и этого хватает, чтобы удерживать ногу вертикально на земле или наклонять её по команде.
7,6 метра на травяном поле
Команда испытала робота на открытом воздухе, снимая его двумя камерами GoPro со скоростью 120 кадров в секунду и восстанавливая траекторию в 3D. Корпус поднялся примерно на 7,6 метра; весь прыжок длился около 2,5 секунды, а в сторону робот сместился меньше чем на 1,6 метра. Его стопа касалась земли всего 190 миллисекунд. Телеметрия мотора показала, что мощность нарастала, а затем держалась около пика до конца хода — именно для этого и создавалась лента.
Авторы называют это самым высоким прыжком, когда-либо зарегистрированным для электрически приводимой системы без пружин. По показателю, объединяющему высоту и скорость, — вертикальной прыжковой ловкости (vertical jumping agility) — робот набирает 5,30 метра в секунду, больше всех электрических прыгающих роботов в их сравнительной таблице, какой бы ни была их передача.
Перед отрывом робот может также наклониться примерно на 20 градусов, чтобы выбрать направление прыжка. В воздухе пропеллеры уменьшают раскачивание, но не устраняют его полностью: корпус остаётся в верхней части ноги, рядом с пропеллерами, что укорачивает их рычаг. Перемещение корпуса обратно к стопе в полёте пока не реализовано.
Следующий шаг: непрерывные прыжки
Это исследование демонстрирует одиночные прыжки. Следующая цель — непрерывные прыжки, то есть повторный отрыв сразу после приземления, а также перемещение корпуса в воздухе. Авторы указывают и на Луну, где пониженная гравитация позволила бы такому роботу перепрыгивать края кратеров или делать снимки сверху там, где дроны летать не могут, потому что им не от чего отталкиваться — воздуха нет.