ROBOT NẶNG 281 GAM NHẢY CAO 7,6 MÉT
Khả năng nhảy giúp một cỗ máy vượt chướng ngại vật, đổi hướng nhanh và bay qua các khe hở. Các nhà nghiên cứu thậm chí còn hình dung những xe tự hành nhỏ biết nhảy trên các thế giới có trọng lực thấp. Nhưng để một robot nhảy cao, người ta thường phải dùng đến lò xo.
Có ba cách chính để cấp năng lượng cho robot nhảy. Thiết kế đàn hồi nối tiếp đặt một lò xo giữa động cơ và chân: lò xo tích trữ năng lượng và giải phóng nó nhanh hơn khả năng của riêng động cơ. Thiết kế đàn hồi song song dùng một động cơ nhỏ và bộ giảm tốc lớn để từ từ nén một lò xo, được giữ bằng một chốt hãm cho đến khi bộ kích hoạt nhả ra. Đó là cách các robot giữ kỷ lục hoạt động: một robot của Hawkes và cộng sự đạt tới 32 mét, nhờ tỉ số giảm tốc 1.000:1 — nhưng nó phải ở trên mặt đất khoảng 120 giây để nạp lại giữa các lần nhảy.
Lựa chọn thứ ba là dẫn động trực tiếp: động cơ được nối cứng với chân, hoàn toàn không có lò xo. Cú nhảy không bao giờ mạnh hơn công suất của động cơ tại thời điểm đó. Đổi lại, cỗ máy đơn giản và nhẹ hơn, ở trên mặt đất ít thời gian hơn, và lực đẩy của nó có thể được điều chỉnh liên tục. Cho đến nay, các robot nhảy dẫn động trực tiếp vẫn khá khiêm tốn: 1,14 mét với robot bốn chân Stanford Doggo, 1,6 mét với robot một chân RAMIEL, 0,59 mét với một robot một chân trước đó của Wagner và Yim, được dẫn động bằng thanh răng và bánh răng.
Hai đòn bẩy: chiều dài chân và công suất trên mỗi gam
Gihyeok Na và Justin Yim, tại Đại học Illinois Urbana-Champaign, bắt đầu từ một định luật tỉ lệ đơn giản. Bỏ qua lực cản không khí, độ cao nhảy tối đa của một cơ cấu chấp hành bị giới hạn công suất tăng theo chiều dài hành trình của chân và theo công suất trên mỗi đơn vị khối lượng của động cơ:
h_max ∝ l_leg (P_max / M)^(2/3)
Vì vậy, thay vì thêm lò xo, họ đẩy hai đòn bẩy đó đi xa hết mức có thể.
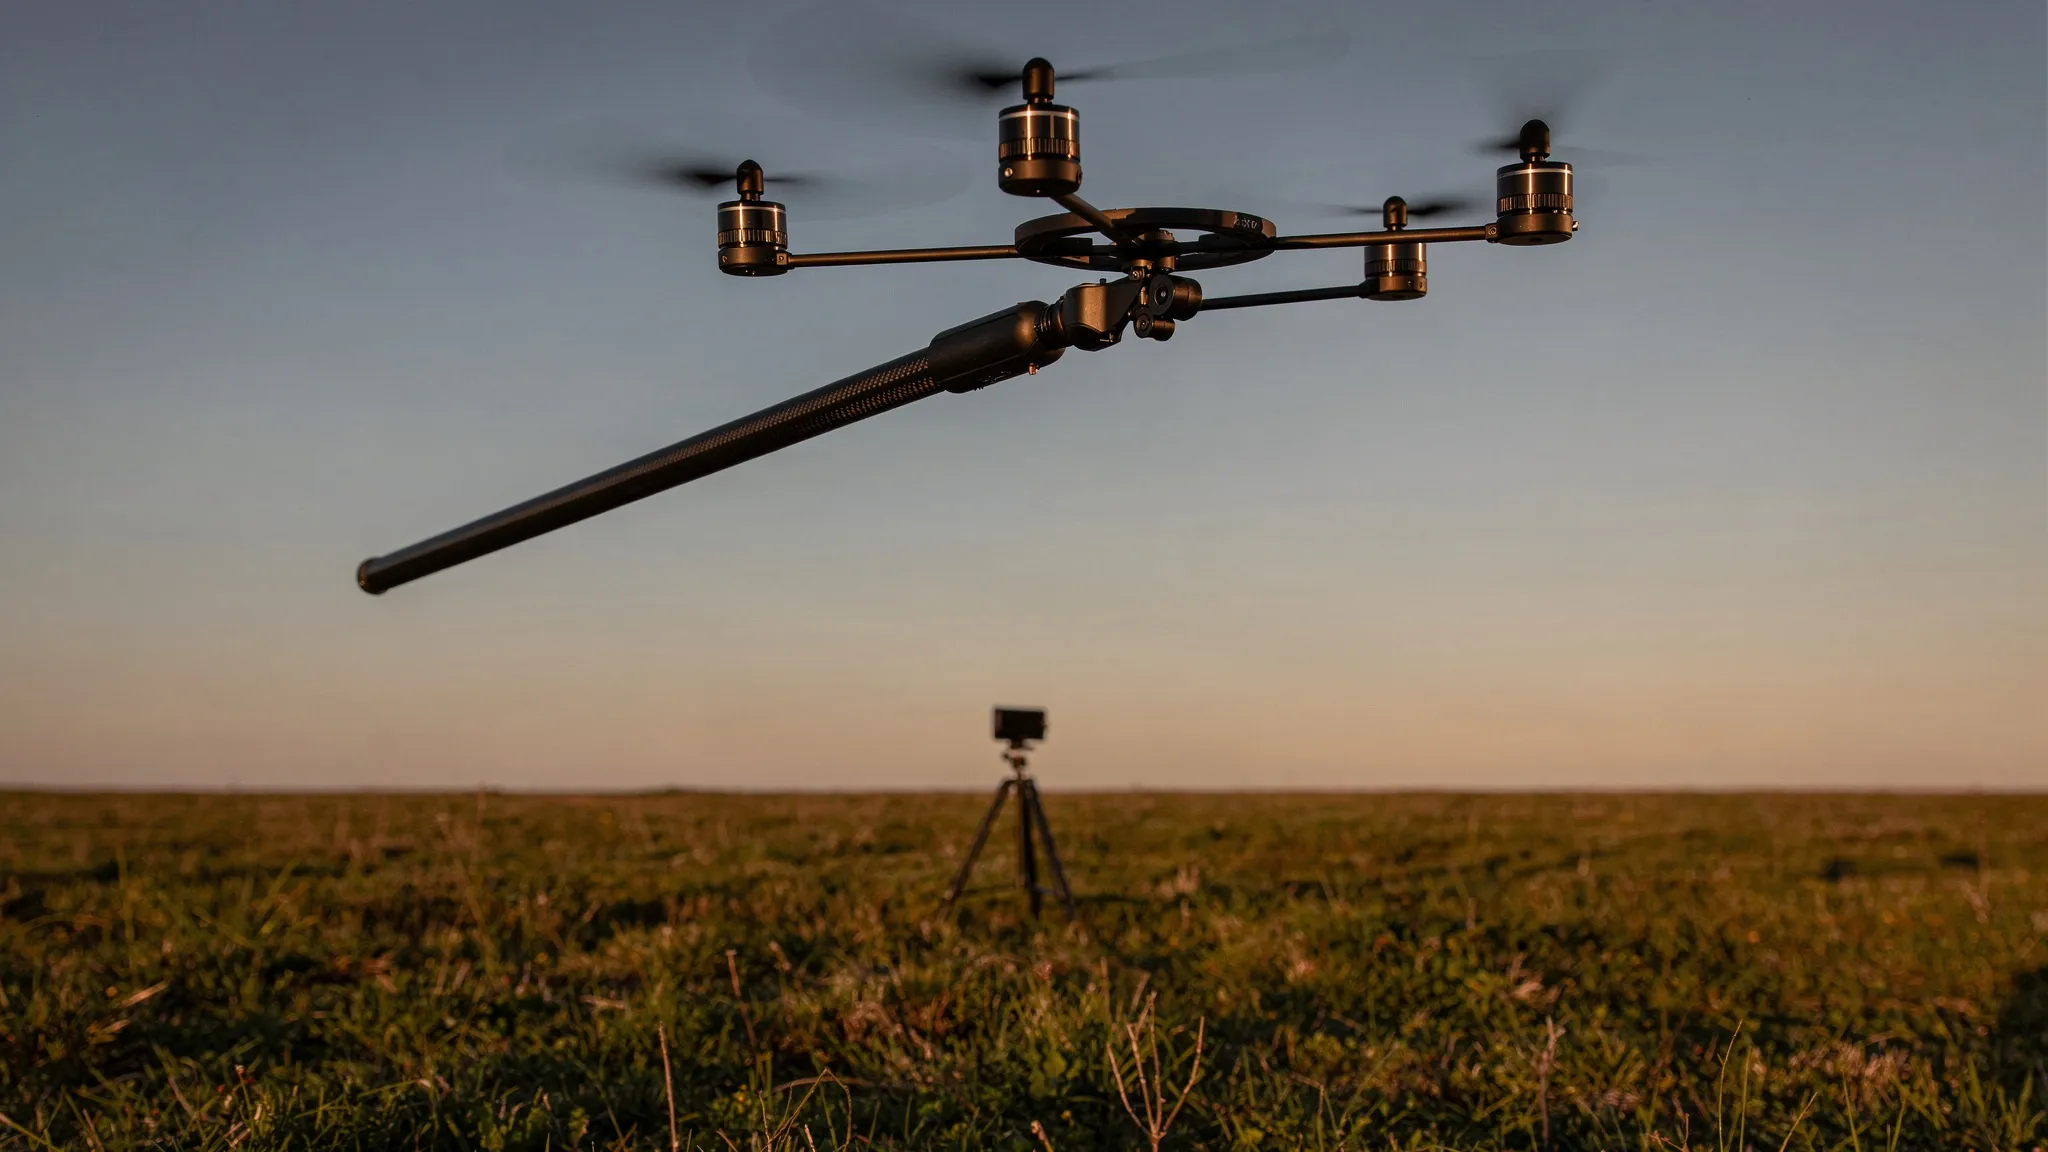
Robot của họ nặng 281 gam. Chân của nó là một ống sợi carbon dài 1.981 milimet, rộng 6 milimet và chỉ nặng 27 gam; hành trình sử dụng được là 1.867 milimet. Ở phía dưới là thân robot, với một động cơ không chổi than, một pin và một vi điều khiển (192 gam). Ở trên đỉnh là một mô-đun giữ thăng bằng (55 gam).
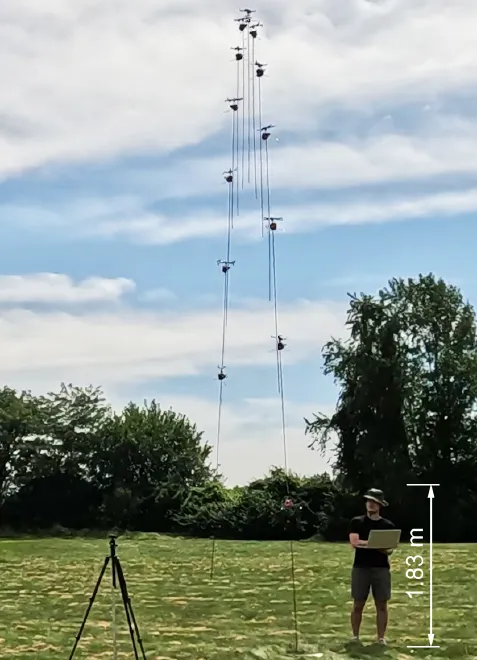
Một cú nhảy thẳng đứng, ghép từ các khung hình cách nhau 166,7 mili giây, với một người cao 1,83 mét để so sánh tỉ lệ. — Hình 1, Na & Yim (2026), arXiv:2609.30530.
Một dải vải quấn quanh chân
Bộ phận then chốt là thứ mà các tác giả gọi là bộ truyền động quấn vải (fabric-wrap transmission). Một dải vải composite Dyneema, rộng 6 milimet và dày 0,13 milimet, quấn xoắn quanh chân ở một góc nông 2,5 độ. Một đầu được neo gần đỉnh chân; đầu kia cuộn vào một ống cuộn do động cơ quay. Khi động cơ kéo dải vải vào, thân robot trượt lên dọc theo chân, đẩy bàn chân ép xuống đất.
Đây là phần thông minh. Khi dải vải chồng lớp trên ống cuộn, bán kính của ống cuộn tăng lên. Lúc bắt đầu cú đẩy, bán kính nhỏ và động cơ có lợi thế cơ học lớn; khi chân duỗi ra, bán kính tăng và lợi thế giảm dần. Điều này giữ cho động cơ hoạt động gần công suất đỉnh trong phần lớn hành trình, mà không cần hộp số. Ngược lại, một bộ thanh răng và bánh răng, với bán kính cố định, sẽ quét động cơ qua toàn bộ dải tốc độ của nó chỉ trong một hành trình.
Lớp vải quấn còn làm thêm hai việc. Nó gia cố cho chiếc ống dài và mảnh để ống không bị oằn dưới lực của cú nhảy, và nó làm tắt dần các rung động của ống.
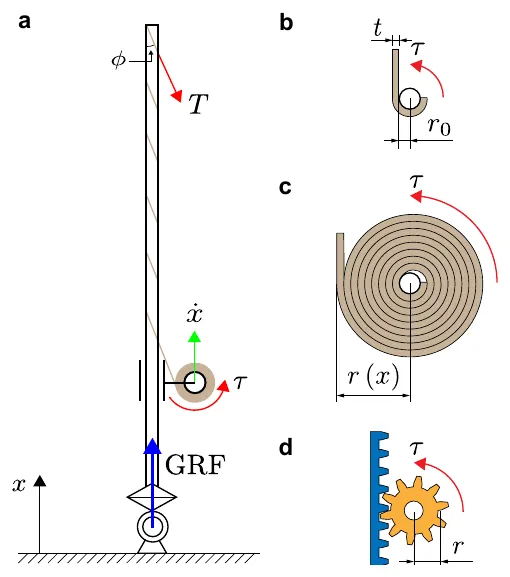
Nguyên lý quấn vải: dải vải quấn xoắn quanh chân (a) và cuộn vào một ống cuộn có bán kính tăng từ r₀ đến r(x) khi chân duỗi ra (b, c); bộ thanh răng và bánh răng giữ bán kính không đổi (d). — Hình 4, Na & Yim (2026), arXiv:2609.30530.
Cánh quạt trên một đòn bẩy dài
Một robot một chân phải luôn đứng thẳng. Mô-đun giữ thăng bằng trên đỉnh mang bốn cánh quạt nhỏ, mỗi cánh có đường kính 76,3 milimet. Cùng nhau, chúng đẩy với lực tối đa 0,50 newton, khoảng 18% trọng lượng của robot. Nghe thì yếu ớt, nhưng chúng tác động ở đầu một đòn bẩy dài gần hai mét, đủ để giữ chân thẳng đứng trên mặt đất hoặc nghiêng nó theo lệnh.
7,6 mét trên một bãi cỏ
Nhóm nghiên cứu thử nghiệm robot ngoài trời, quay phim bằng hai máy quay GoPro ở 120 khung hình mỗi giây và dựng lại quỹ đạo của nó dưới dạng 3D. Thân robot vươn lên khoảng 7,6 mét; toàn bộ cú nhảy kéo dài khoảng 2,5 giây, và robot trôi dạt sang ngang chưa tới 1,6 mét. Bàn chân của nó chỉ chạm đất trong 190 mili giây. Dữ liệu đo từ xa của động cơ cho thấy công suất tăng lên, rồi giữ gần mức đỉnh trong suốt phần còn lại của hành trình — đúng như dải vải được thiết kế để làm.
Các tác giả mô tả đây là cú nhảy cao nhất từng được báo cáo đối với một hệ thống chấp hành bằng điện không có lò xo. Kết hợp độ cao và tốc độ trong một thước đo gọi là độ linh hoạt nhảy thẳng đứng (vertical jumping agility), robot đạt 5,30 mét mỗi giây, cao nhất trong số tất cả các robot nhảy chạy điện trong bảng so sánh của họ, bất kể bộ truyền động là gì.
Robot cũng có thể nghiêng khoảng 20 độ trước khi bật lên, để chọn hướng nhảy. Trên không, các cánh quạt làm giảm sự chao đảo nhưng không triệt tiêu hoàn toàn: thân robot vẫn ở đỉnh chân, gần các cánh quạt, làm ngắn đòn bẩy của chúng. Việc di chuyển thân robot trở lại phía bàn chân khi đang bay vẫn chưa được thực hiện.
Điểm dừng tiếp theo: nhảy liên tục
Nghiên cứu này mới chứng minh các cú nhảy đơn lẻ. Nhảy liên tục — bật lên ngay khi vừa tiếp đất — là mục tiêu tiếp theo, cùng với việc thay đổi vị trí thân giữa không trung. Các tác giả cũng hướng tới Mặt Trăng, nơi trọng lực thấp hơn sẽ cho phép một robot như vậy vượt qua vành miệng hố hoặc chụp ảnh từ trên cao ở một nơi mà drone, không có không khí để đẩy, không thể bay.