ROBOTI YA GRAMU 281 INARUKA MITA 7.6
Kuruka huiwezesha mashine kuvuka vizuizi, kubadili mwelekeo haraka na kurukia juu ya mapengo. Watafiti hata wanawazia magari madogo ya kuchunguza yanayorukaruka kwa ajili ya ulimwengu wenye mvuto mdogo. Lakini kuifanya roboti iruke juu kwa kawaida huhusisha springi.
Kuna njia tatu kuu za kuipa nguvu roboti ya kuruka. Muundo wa unyumbufu-mfululizo (series-elastic) huweka springi kati ya mota na mguu: springi huhifadhi nishati na kuiachilia haraka kuliko mota ingeweza peke yake. Muundo wa unyumbufu-sambamba (parallel-elastic) hutumia mota ndogo na upunguzaji mkubwa wa gia kuijaza springi taratibu, ikishikiliwa na kitasa hadi kifyatulio kiiachilie. Hivyo ndivyo zinazoshikilia rekodi zinavyofanya kazi: roboti moja ya Hawkes na wenzake inafikia mita 32, ikitumia upunguzaji wa 1,000 kwa 1 — lakini lazima ibaki ardhini kwa takriban sekunde 120 ili kujichaji upya kati ya miruko.
Chaguo la tatu ni uendeshaji wa moja kwa moja (direct drive): mota imeunganishwa kwa uthabiti na mguu, bila springi yoyote. Mruko hauwezi kamwe kuwa na nguvu zaidi kuliko mota katika kipindi hicho. Badala yake, mashine ni rahisi zaidi na nyepesi zaidi, hutumia muda mfupi ardhini, na msukumo wake unaweza kurekebishwa mfululizo. Hadi sasa, roboti za kuruka za uendeshaji wa moja kwa moja zilikuwa za kiasi: mita 1.14 kwa Stanford Doggo yenye miguu minne, mita 1.6 kwa RAMIEL yenye mguu mmoja, mita 0.59 kwa roboti ya awali ya mguu mmoja ya Wagner na Yim, inayoendeshwa na rafu na gurudumu-meno (rack and pinion).
Nyenzo mbili: urefu wa mguu na nguvu kwa kila gramu
Gihyeok Na na Justin Yim, wa Chuo Kikuu cha Illinois Urbana-Champaign, walianza na kanuni rahisi ya uwiano. Ukipuuza ukinzani wa hewa, urefu wa juu kabisa wa mruko wa kiendeshi chenye kikomo cha nguvu huongezeka pamoja na urefu wa msogeo wa mguu na nguvu ya mota kwa kila kipimo cha masi:
h_max ∝ l_leg (P_max / M)^(2/3)
Kwa hiyo badala ya kuongeza springi, walizisukuma nyenzo hizo mbili mbali kadiri walivyoweza.
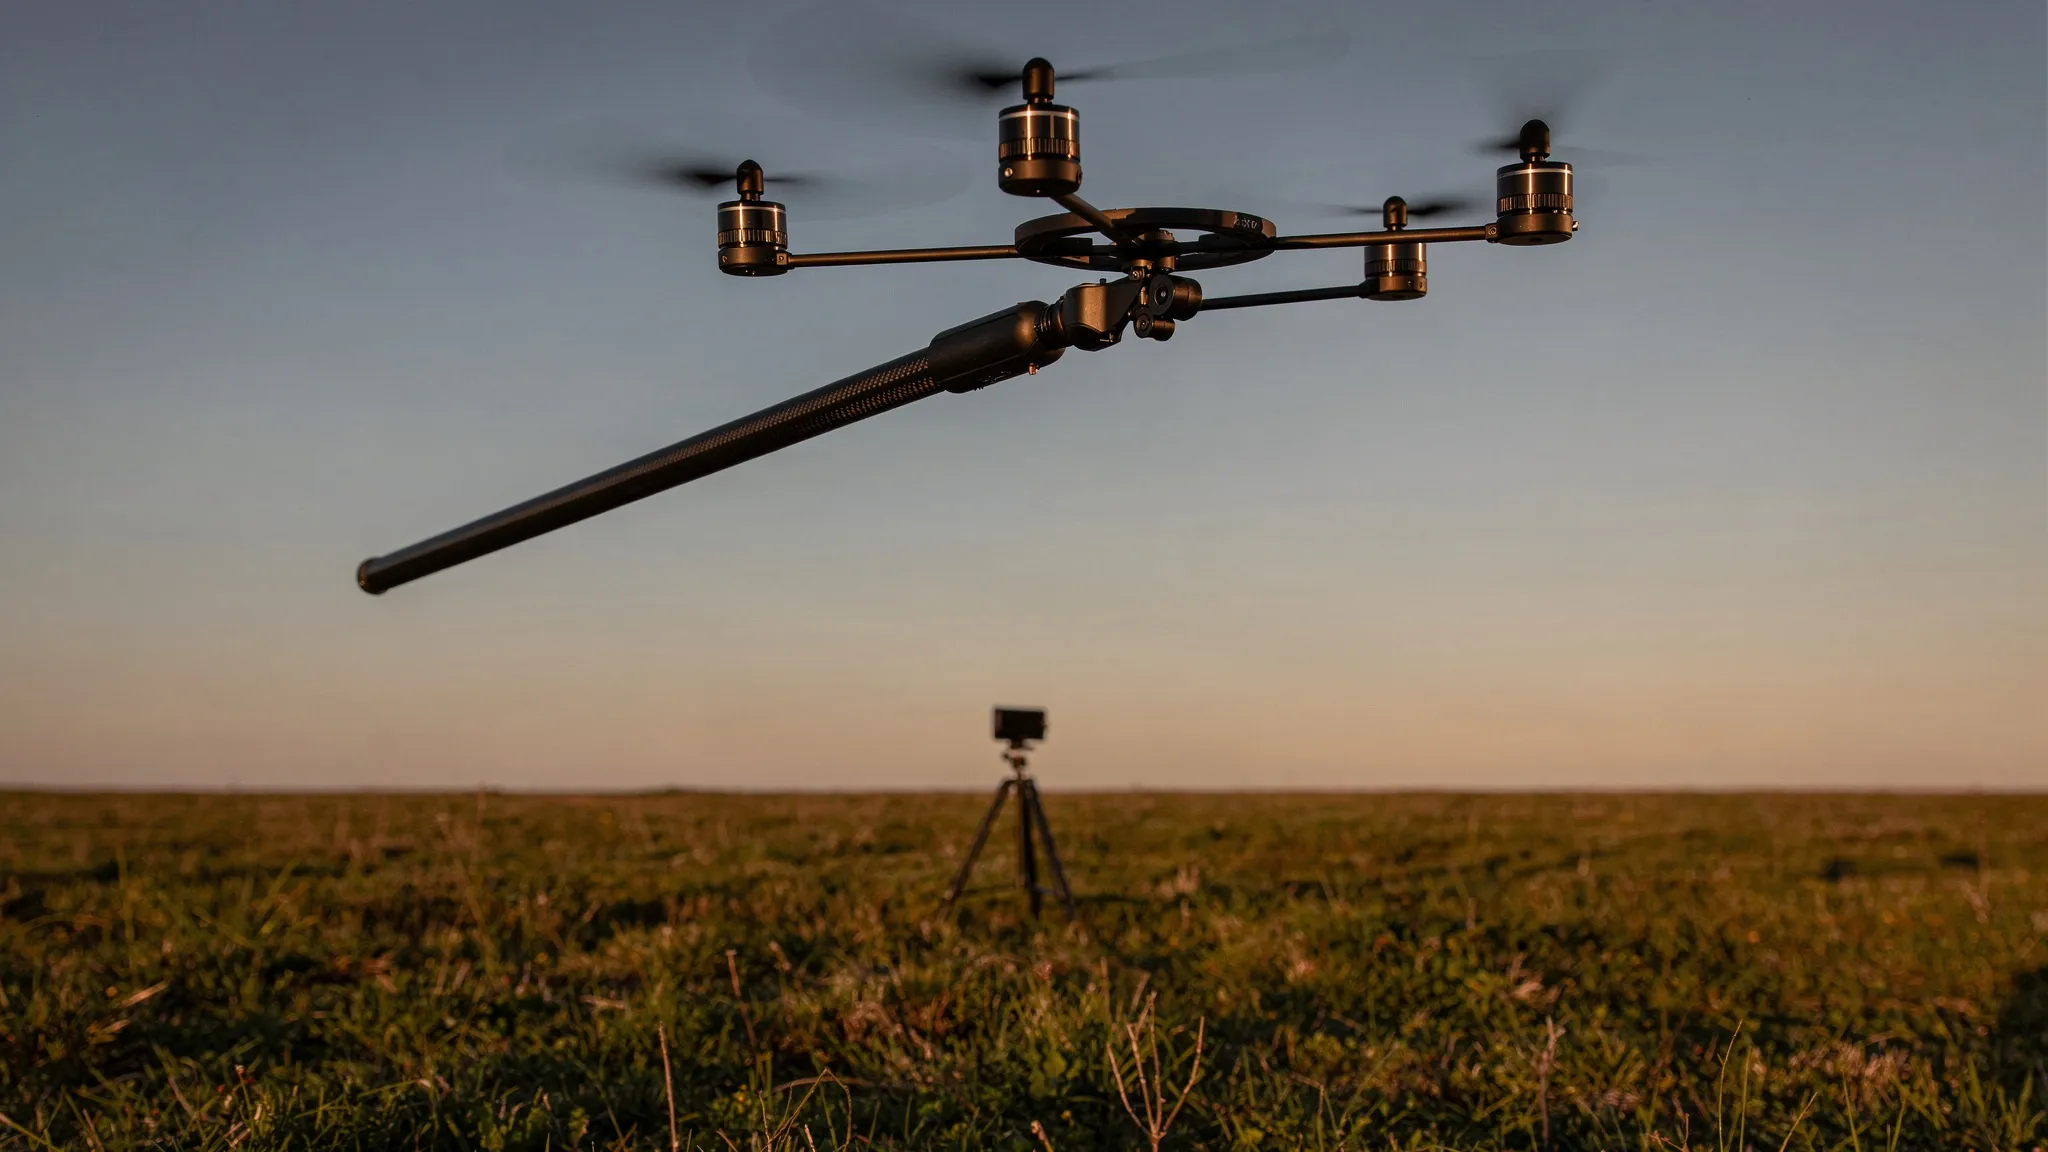
Roboti yao ina uzito wa gramu 281. Mguu wake ni bomba la nyuzi za kaboni lenye urefu wa milimita 1,981, upana wa milimita 6 na uzito wa gramu 27 tu; msogeo unaotumika ni milimita 1,867. Chini kuna mwili, wenye mota isiyo na brashi, betri na kidhibiti-kidogo (gramu 192). Juu kuna moduli ya kusawazisha (gramu 55).
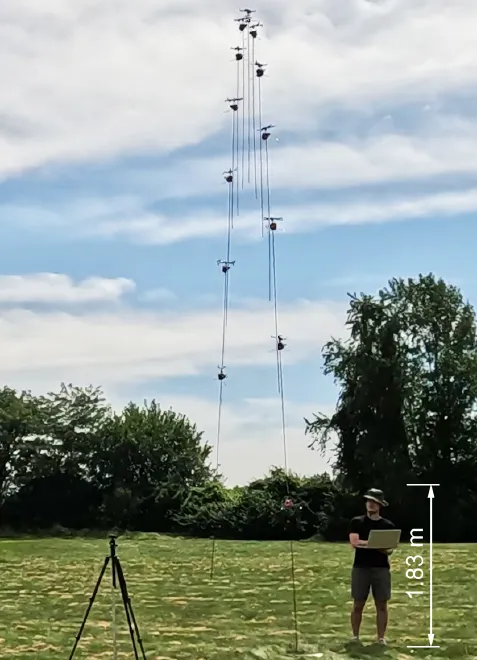
Mruko mmoja wima, uliounganishwa kutoka fremu zilizotengana kwa milisekunde 166.7, pamoja na mtu mwenye urefu wa mita 1.83 kwa ulinganisho. — Kielelezo 1, Na & Yim (2026), arXiv:2609.30530.
Utepe uliozungushwa kwenye mguu
Sehemu muhimu ni kile waandishi wanachokiita upitishaji wa kitambaa kilichozungushwa (fabric-wrap transmission). Utepe wa kitambaa mchanganyiko cha Dyneema, wenye upana wa milimita 6 na unene wa milimita 0.13, huzunguka mguu kwa mzunguko wa kuta kwa pembe ndogo ya nyuzi 2.5. Ncha moja imeshikizwa karibu na sehemu ya juu ya mguu; nyingine huzungushwa kwenye kigurudumu kinachozungushwa na mota. Mota inapovuta utepe ndani, mwili huteleza juu kando ya mguu, ukiusukuma unyayo dhidi ya ardhi.
Hapa ndipo ujanja ulipo. Utepe unaporundikana kwenye kigurudumu, nusu-kipenyo cha kigurudumu huongezeka. Mwanzoni mwa msukumo, nusu-kipenyo ni kidogo na mota ina faida kubwa ya kimakanika; mguu unaporefuka, nusu-kipenyo huongezeka na faida hupungua. Hili huiweka mota karibu na nguvu yake ya kilele kwa sehemu kubwa ya msogeo, bila sanduku la gia lolote. Rafu na gurudumu-meno, yenye nusu-kipenyo kisichobadilika, badala yake ingeipitisha mota katika masafa yake yote ya kasi ndani ya msogeo mmoja.
Kitambaa hicho hufanya kazi nyingine mbili. Hulishikilia bomba refu na jembamba ili lisipinde (buckle) chini ya nguvu ya mruko, na hupunguza mitetemo ya bomba.
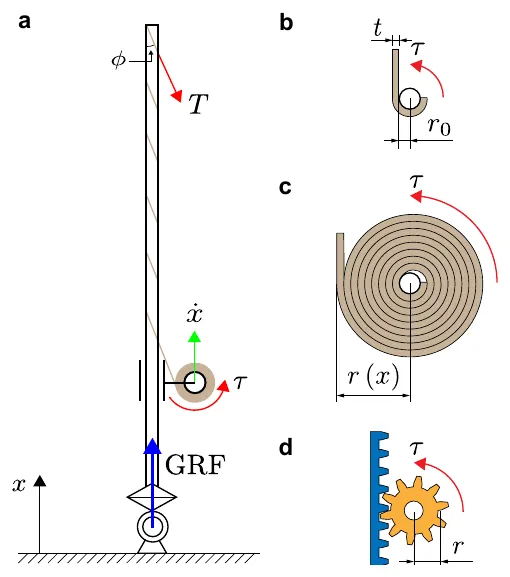
Kanuni ya kitambaa kilichozungushwa: utepe huzunguka mguu kwa mzunguko (a) na hujizungusha kwenye kigurudumu ambacho nusu-kipenyo chake huongezeka kutoka r₀ hadi r(x) mguu unapozidi kurefuka (b, c); rafu na gurudumu-meno hubakiza nusu-kipenyo kisichobadilika (d). — Kielelezo 4, Na & Yim (2026), arXiv:2609.30530.
Panga-boi kwenye wenzo mrefu
Roboti yenye mguu mmoja inapaswa kubaki wima. Moduli ya kusawazisha iliyo juu hubeba panga-boi nne ndogo, kila moja yenye kipenyo cha milimita 76.3. Kwa pamoja husukuma kwa kiwango cha juu cha newtoni 0.50, takriban 18% ya uzito wa roboti. Hilo linasikika dhaifu, lakini hufanya kazi mwishoni mwa wenzo wenye urefu wa karibu mita mbili, jambo linalotosha kuushikilia mguu wima ardhini au kuuinamisha kwa amri.
Mita 7.6 kwenye uwanja wa nyasi
Timu iliijaribu roboti nje, ikiirekodi kwa kamera mbili za GoPro kwa fremu 120 kwa sekunde na kuunda upya njia yake katika 3D. Mwili ulipanda takriban mita 7.6; mruko mzima ulidumu takriban sekunde 2.5, na roboti ilihama upande kwa chini ya mita 1.6. Unyayo wake ulikuwa ardhini kwa milisekunde 190 tu. Telemetria ya mota ilionyesha nguvu ikipanda, kisha ikidumu karibu na kilele chake kwa sehemu iliyobaki ya msogeo — hasa kile utepe ulichobuniwa kufanya.
Waandishi wanaueleza huu kama mruko wa juu zaidi kuwahi kuripotiwa kwa mfumo unaoendeshwa kwa umeme bila springi. Wakiunganisha urefu na kasi katika kipimo kiitwacho wepesi wa mruko wima (vertical jumping agility), roboti inapata mita 5.30 kwa sekunde, alama ya juu zaidi miongoni mwa roboti zote za umeme za kuruka katika jedwali lao la ulinganisho, bila kujali upitishaji wao.
Roboti pia inaweza kuinama takriban nyuzi 20 kabla ya kuruka, ili kuchagua mwelekeo wa mruko wake. Angani, panga-boi hupunguza kuyumbayumba lakini haviuondoi kabisa: mwili hubaki juu ya mguu, karibu na panga-boi, jambo linalofupisha wenzo wao. Kurudisha mwili kuelekea unyayo wakati wa kuruka bado hakujatekelezwa.
Kituo kijacho: kurukaruka
Utafiti huu unaonyesha miruko ya mara moja. Kurukaruka mfululizo — kuruka tena papo hapo inapotua — ndilo lengo linalofuata, pamoja na kubadilisha nafasi ya mwili angani. Waandishi pia wanaelekeza kwenye Mwezi, ambako mvuto mdogo ungeiwezesha roboti kama hii kuvuka kingo za mashimo au kupiga picha kutoka juu mahali ambapo droni, bila hewa ya kusukuma, haziwezi kuruka.