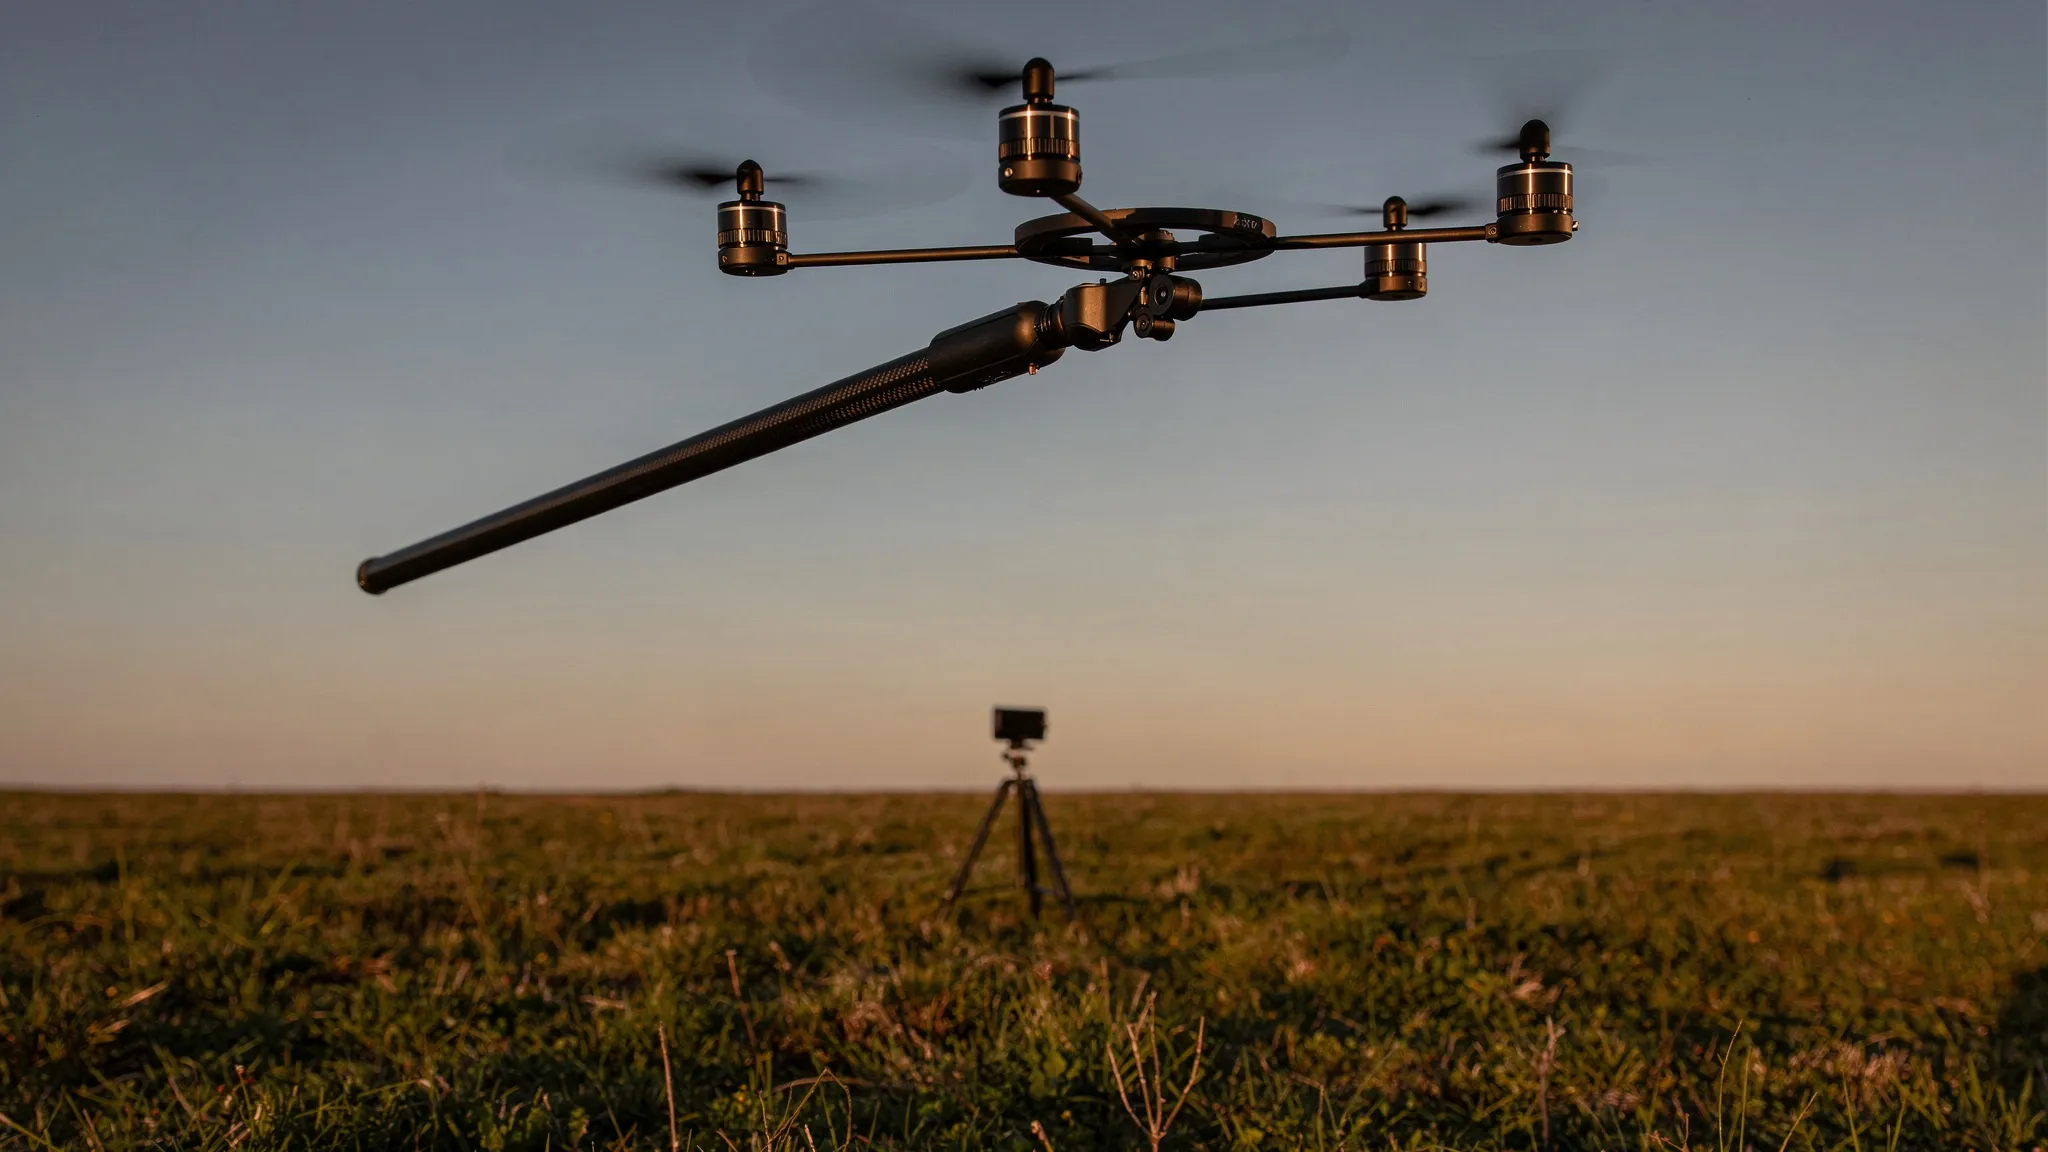
UN ROBOT DE 281 GRAMMES SAUTE À 7,6 MÈTRES
Sauter permet à une machine de franchir des obstacles, de changer vite de direction et de survoler des trous. Des chercheurs imaginent même de petits rovers sauteurs pour des mondes à faible gravité. Mais faire sauter haut un robot passe en général par un ressort.
Il existe trois grandes façons d’actionner un robot sauteur. Une conception élastique en série place un ressort entre le moteur et la jambe : il stocke l’énergie et la rend plus vite que le moteur ne pourrait le faire seul. Une conception élastique en parallèle utilise un petit moteur et une forte démultiplication pour charger lentement un ressort, retenu par un loquet jusqu’à ce qu’un déclencheur le libère. C’est ainsi que fonctionnent les détenteurs de records : un robot de Hawkes et ses collègues atteint 32 mètres, avec une démultiplication de 1 000 pour 1 — mais il doit rester au sol environ 120 secondes pour se recharger entre deux sauts.
La troisième option est l’entraînement direct : le moteur est relié rigidement à la jambe, sans aucun ressort. Le saut ne peut jamais être plus puissant que le moteur à cet instant. En échange, la machine est plus simple et plus légère, reste moins longtemps au sol, et sa poussée se règle en continu. Jusqu’ici, les sauteurs à entraînement direct restaient modestes : 1,14 mètre pour le quadrupède Stanford Doggo, 1,6 mètre pour le monopode RAMIEL, 0,59 mètre pour un précédent robot à une jambe de Wagner et Yim, mû par une crémaillère.
Deux leviers : la longueur de la jambe et la puissance par gramme
Gihyeok Na et Justin Yim, de l’université de l’Illinois à Urbana-Champaign, sont partis d’une loi d’échelle simple. En négligeant la résistance de l’air, la hauteur maximale de saut d’un actionneur limité en puissance croît avec la course de la jambe et avec la puissance du moteur par unité de masse :
h_max ∝ l_leg (P_max / M)^(2/3)
Plutôt que d’ajouter des ressorts, ils ont donc poussé ces deux leviers aussi loin que possible.
Leur robot pèse 281 grammes. Sa jambe est un tube de fibre de carbone de 1 981 millimètres de long, 6 millimètres de large, qui ne pèse que 27 grammes ; la course utile est de 1 867 millimètres. En bas se trouve le corps, avec un moteur sans balais, une batterie et un microcontrôleur (192 grammes). En haut, un module d’équilibrage (55 grammes).
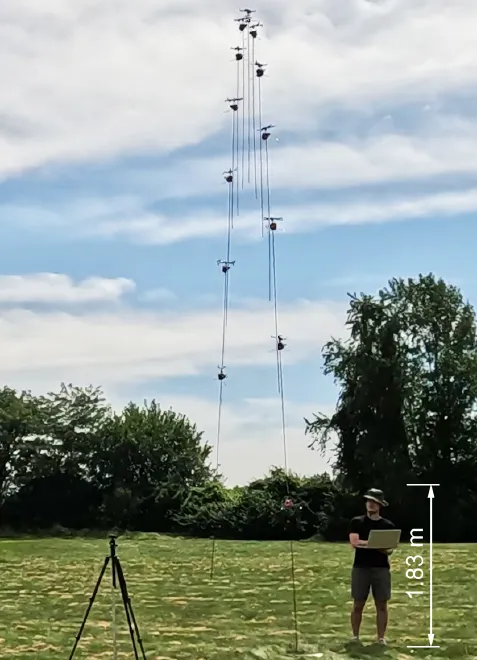
Un saut vertical, composé d’images prises à 166,7 millisecondes d’intervalle, avec une personne de 1,83 mètre pour l’échelle. — Figure 1, Na & Yim (2026), arXiv:2609.30530.
Un ruban enroulé autour de la jambe
La pièce maîtresse est ce que les auteurs appellent une transmission à ruban enroulé. Un ruban de tissu composite Dyneema, de 6 millimètres de large et 0,13 millimètre d’épaisseur, s’enroule en spirale autour de la jambe sous un angle faible de 2,5 degrés. Une extrémité est ancrée près du haut de la jambe ; l’autre s’enroule sur une bobine tournée par le moteur. Quand le moteur ravale le ruban, le corps glisse vers le haut le long de la jambe et plaque le pied contre le sol.
C’est là que tout se joue. À mesure que le ruban s’empile sur la bobine, le rayon de celle-ci augmente. Au début de la poussée, le rayon est petit et le moteur dispose d’un fort avantage mécanique ; quand la jambe s’allonge, le rayon grandit et cet avantage diminue. Le moteur reste ainsi près de sa puissance maximale pendant la plus grande partie de la course, sans aucune boîte de vitesses. Une crémaillère, à rayon fixe, ferait au contraire balayer au moteur toute sa plage de vitesse en une seule course.
Le ruban remplit deux autres rôles. Il soutient le tube long et fin pour qu’il ne flambe pas sous la force du saut, et il amortit ses vibrations.
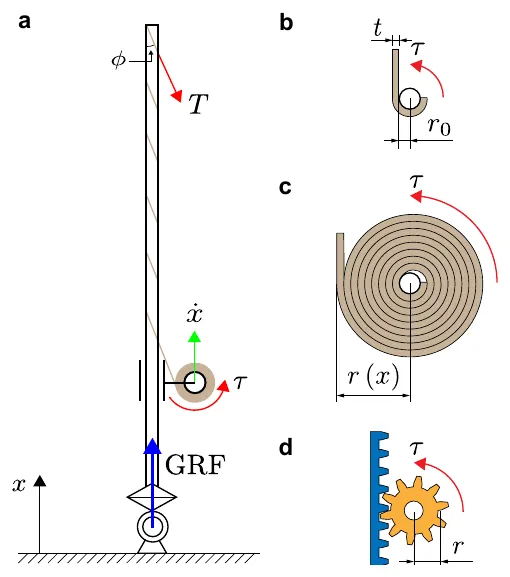
Le principe du ruban enroulé : le ruban fait une spirale autour de la jambe (a) et s’enroule sur une bobine dont le rayon passe de r₀ à r(x) quand la jambe s’allonge (b, c) ; une crémaillère garde un rayon constant (d). — Figure 4, Na & Yim (2026), arXiv:2609.30530.
Des hélices au bout d’un long levier
Un robot à une jambe doit rester debout. Le module d’équilibrage, au sommet, porte quatre petites hélices de 76,3 millimètres de diamètre. Ensemble, elles poussent au plus de 0,50 newton, environ 18 % du poids du robot. Cela paraît dérisoire, mais elles agissent au bout d’un levier de presque deux mètres, ce qui suffit pour tenir la jambe droite au sol ou l’incliner sur commande.
7,6 mètres dans un champ d’herbe
L’équipe a testé le robot en extérieur, en le filmant avec deux caméras GoPro à 120 images par seconde et en reconstruisant sa trajectoire en 3D. Le corps est monté à environ 7,6 mètres ; le saut entier a duré environ 2,5 secondes, et le robot a dérivé de moins de 1,6 mètre sur le côté. Son pied n’est resté au sol que 190 millisecondes. Les mesures du moteur montrent la puissance qui grimpe, puis se maintient près de son pic pendant le reste de la course — exactement ce pour quoi le ruban a été conçu.
Les auteurs le présentent comme le plus haut saut jamais rapporté pour un système à actionnement électrique sans ressort. En combinant hauteur et rapidité dans une mesure appelée agilité de saut vertical, le robot obtient 5,30 mètres par seconde, le meilleur score de tous les robots sauteurs électriques de leur tableau de comparaison, quelle que soit leur transmission.
Le robot peut aussi s’incliner d’environ 20 degrés avant de décoller, pour choisir la direction de son saut. En vol, les hélices réduisent les oscillations sans les annuler complètement : le corps reste en haut de la jambe, près des hélices, ce qui raccourcit leur levier. Ramener le corps vers le pied en plein vol n’est pas encore implémenté.
Prochaine étape : sautiller
Cette étude démontre des sauts isolés. Le sautillement continu — redécoller dès l’atterrissage — est le prochain objectif, avec le repositionnement du corps en vol. Les auteurs pensent aussi à la Lune, où une gravité plus faible permettrait à un tel robot de franchir des bords de cratères ou de prendre des vues en surplomb, là où des drones, sans air sur lequel s’appuyer, ne peuvent pas voler.