ROBOT 281 GRAM MELOMPAT 7,6 METER
Melompat memungkinkan sebuah mesin melewati rintangan, berganti arah dengan cepat, dan terbang melintasi celah. Para peneliti bahkan membayangkan wahana pelompat kecil untuk dunia bergravitasi rendah. Namun, membuat robot melompat tinggi biasanya melibatkan pegas.
Ada tiga cara umum untuk memberi tenaga pada robot pelompat. Desain elastis seri (series-elastic) menempatkan pegas di antara motor dan kaki: pegas menyimpan energi dan melepaskannya lebih cepat daripada yang bisa dilakukan motor sendiri. Desain elastis paralel (parallel-elastic) memakai motor kecil dan reduksi roda gigi besar untuk perlahan mengisi pegas, yang ditahan oleh pengunci sampai sebuah pemicu melepaskannya. Begitulah cara kerja para pemegang rekor: sebuah robot buatan Hawkes dan rekan-rekannya mencapai 32 meter, dengan reduksi 1.000 banding 1 — tetapi robot itu harus diam di tanah sekitar 120 detik untuk mengisi ulang di antara lompatan.
Pilihan ketiga adalah penggerak langsung (direct drive): motor terhubung kaku ke kaki, tanpa pegas sama sekali. Lompatan tidak akan pernah lebih bertenaga daripada motor pada saat itu. Sebagai gantinya, mesinnya lebih sederhana dan lebih ringan, menghabiskan lebih sedikit waktu di tanah, dan dorongannya dapat diatur secara kontinu. Hingga kini, pelompat berpenggerak langsung masih sederhana: 1,14 meter untuk robot berkaki empat Stanford Doggo, 1,6 meter untuk robot berkaki satu RAMIEL, 0,59 meter untuk robot berkaki satu sebelumnya buatan Wagner dan Yim, yang digerakkan oleh pinion dan rak gigi.
Dua tuas: panjang kaki dan daya per gram
Gihyeok Na dan Justin Yim, di University of Illinois Urbana-Champaign, berangkat dari sebuah hukum penskalaan sederhana. Dengan mengabaikan hambatan udara, tinggi lompatan maksimum dari aktuator yang dibatasi daya bertambah seiring panjang langkah kaki dan daya motor per satuan massa:
h_max ∝ l_leg (P_max / M)^(2/3)
Jadi, alih-alih menambahkan pegas, mereka mendorong kedua tuas itu sejauh mungkin.
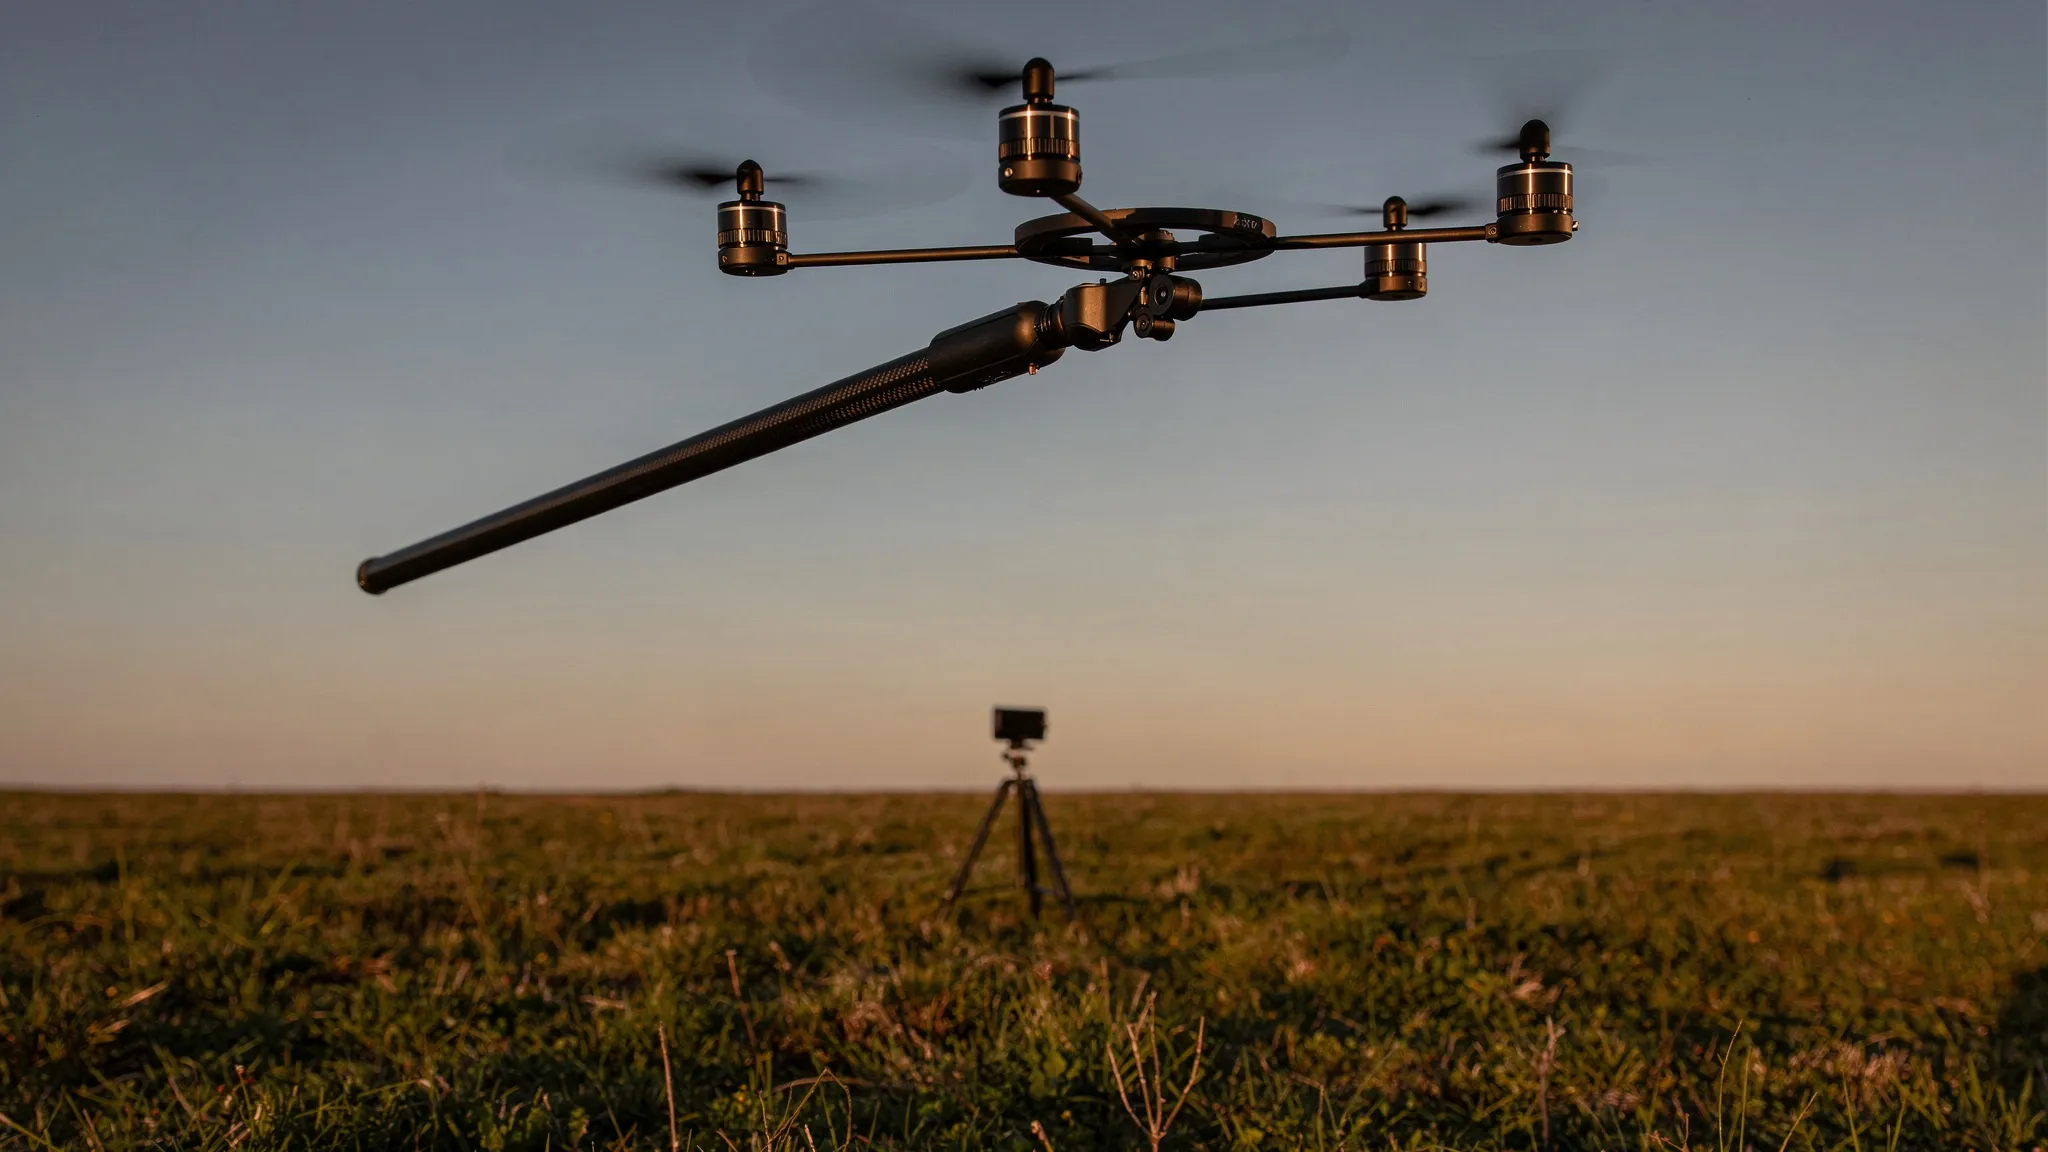
Robot mereka berbobot 281 gram. Kakinya berupa tabung serat karbon sepanjang 1.981 milimeter, lebar 6 milimeter, dan beratnya hanya 27 gram; langkah yang dapat digunakan adalah 1.867 milimeter. Di bagian bawah terdapat badan, dengan motor tanpa sikat (brushless), baterai, dan mikrokontroler (192 gram). Di puncak terdapat modul penyeimbang (55 gram).
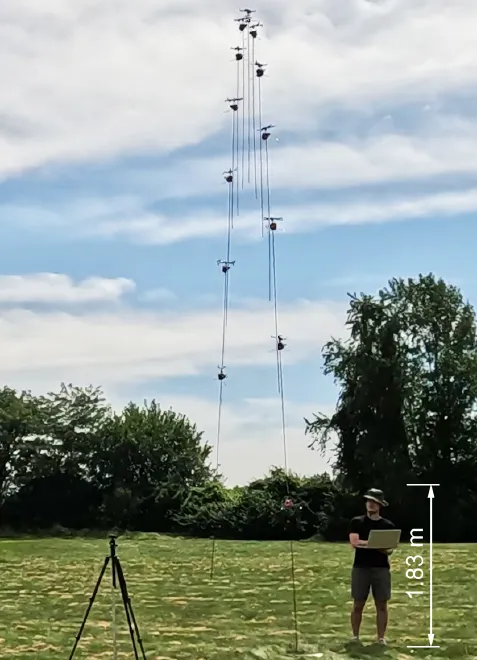
Satu lompatan vertikal, digabungkan dari bingkai-bingkai berselang 166,7 milidetik, dengan orang setinggi 1,83 meter sebagai pembanding skala. — Gambar 1, Na & Yim (2026), arXiv:2609.30530.
Pita yang melilit kaki
Bagian kuncinya adalah apa yang disebut para penulis sebagai transmisi lilitan kain (fabric-wrap transmission). Seutas pita kain komposit Dyneema, lebar 6 milimeter dan tebal 0,13 milimeter, melilit spiral di sekeliling kaki dengan sudut landai 2,5 derajat. Satu ujungnya ditambatkan di dekat puncak kaki; ujung lainnya tergulung pada gelendong yang diputar motor. Saat motor menarik pita, badan robot meluncur naik di sepanjang kaki, mendorong telapak kaki ke tanah.
Inilah bagian cerdasnya. Saat pita menumpuk di gelendong, jari-jari gelendong bertambah. Di awal dorongan, jari-jarinya kecil dan motor punya keunggulan mekanis yang besar; ketika kaki memanjang, jari-jarinya membesar dan keunggulan itu berkurang. Hal ini menjaga motor tetap dekat daya puncaknya di sebagian besar langkah, tanpa kotak roda gigi apa pun. Pinion dan rak gigi, dengan jari-jarinya yang tetap, justru akan membuat motor menyapu seluruh rentang kecepatannya dalam satu langkah.
Lilitan itu juga menjalankan dua tugas lain. Ia menopang tabung yang panjang dan tipis agar tidak tertekuk (buckling) oleh gaya lompatan, dan meredam getaran tabung.
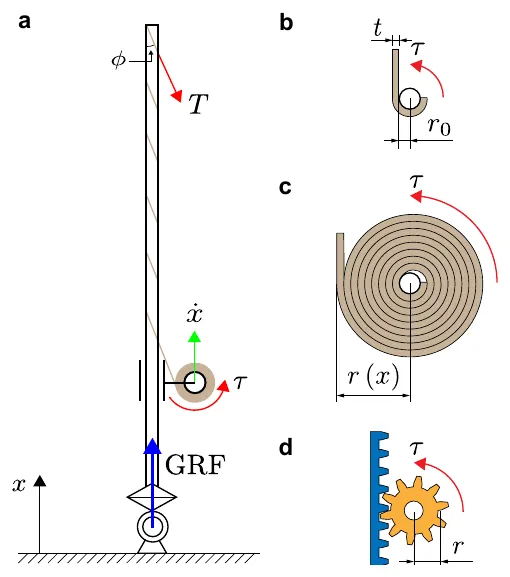
Prinsip lilitan kain: pita melilit spiral di sekeliling kaki (a) dan tergulung pada gelendong yang jari-jarinya bertambah dari r₀ menjadi r(x) saat kaki memanjang (b, c); pinion dan rak gigi mempertahankan jari-jari yang konstan (d). — Gambar 4, Na & Yim (2026), arXiv:2609.30530.
Baling-baling di ujung tuas panjang
Robot berkaki satu harus tetap tegak. Modul penyeimbang di puncak membawa empat baling-baling kecil, masing-masing berdiameter 76,3 milimeter. Bersama-sama, baling-baling itu mendorong paling banyak 0,50 newton, sekitar 18% dari berat robot. Kedengarannya lemah, tetapi gaya itu bekerja di ujung tuas sepanjang hampir dua meter, yang cukup untuk menahan kaki tetap tegak di tanah atau memiringkannya sesuai perintah.
7,6 meter di padang rumput
Tim menguji robot di luar ruangan, merekamnya dengan dua kamera GoPro pada 120 bingkai per detik dan merekonstruksi lintasannya dalam 3D. Badan robot naik sekitar 7,6 meter; seluruh lompatan berlangsung sekitar 2,5 detik, dan robot bergeser ke samping kurang dari 1,6 meter. Kakinya berada di tanah hanya selama 190 milidetik. Telemetri motor menunjukkan daya yang naik, lalu bertahan di dekat puncaknya selama sisa langkah — persis seperti tujuan rancangan pita itu.
Para penulis menyebut ini sebagai lompatan tertinggi yang pernah dilaporkan untuk sistem bertenaga listrik tanpa pegas. Dengan menggabungkan tinggi dan kecepatan dalam ukuran yang disebut kelincahan lompat vertikal (vertical jumping agility), robot ini mencetak 5,30 meter per detik, tertinggi di antara semua robot pelompat listrik dalam tabel perbandingan mereka, apa pun jenis transmisinya.
Robot ini juga dapat condong sekitar 20 derajat sebelum lepas landas, untuk memilih arah lompatannya. Di udara, baling-baling mengurangi goyangan tetapi tidak sepenuhnya meniadakannya: badan tetap berada di puncak kaki, dekat baling-baling, sehingga memperpendek tuas mereka. Memindahkan badan kembali ke arah telapak kaki saat melayang belum diterapkan.
Tujuan berikutnya: melompat-lompat
Studi ini memperagakan lompatan tunggal. Melompat-lompat secara terus-menerus — lepas landas lagi begitu mendarat — adalah sasaran berikutnya, bersama dengan memosisikan ulang badan di udara. Para penulis juga menunjuk ke Bulan, tempat gravitasi yang lebih rendah akan memungkinkan robot semacam ini melewati bibir kawah atau memotret dari atas di tempat yang tak dapat diterbangi drone, karena tidak ada udara untuk didorong.