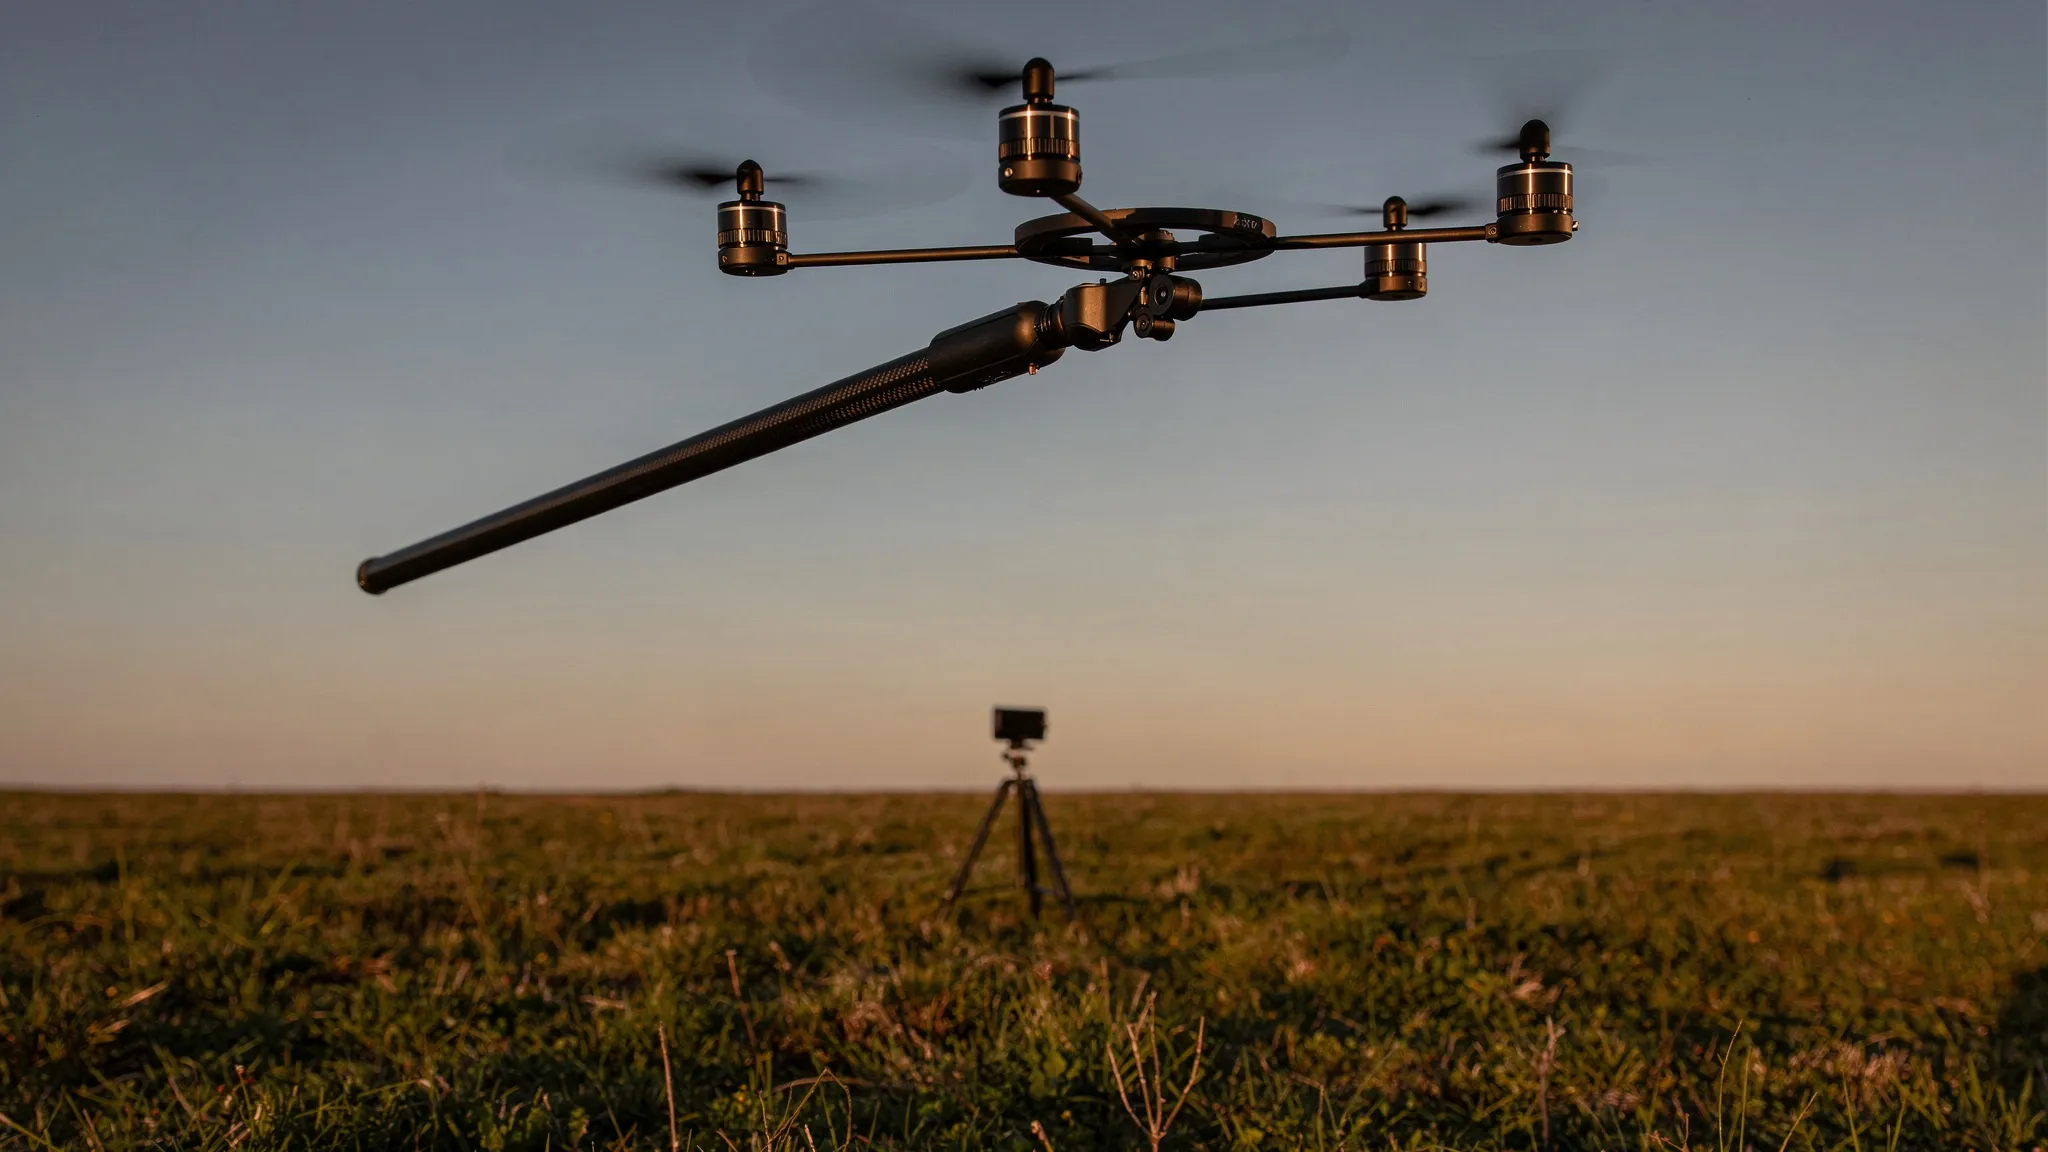
281 GRAMLIK BİR ROBOT 7,6 METRE ZIPLIYOR
Zıplamak, bir makinenin engelleri aşmasını, hızla yön değiştirmesini ve boşlukların üzerinden uçmasını sağlar. Araştırmacılar düşük kütleçekimli dünyalar için küçük zıplayan keşif araçları bile hayal ediyor. Ama bir robotu yükseğe zıplatmak genellikle bir yay gerektirir.
Zıplayan bir robota güç vermenin üç ana yolu var. Seri-elastik bir tasarım motor ile bacak arasına bir yay koyar: yay enerjiyi depolar ve motorun tek başına yapabileceğinden daha hızlı bırakır. Paralel-elastik bir tasarım, küçük bir motor ve büyük bir dişli redüksiyonu kullanarak bir yayı yavaşça yükler; yay, bir tetik onu serbest bırakana kadar bir mandalla tutulur. Rekor sahipleri böyle çalışır: Hawkes ve meslektaşlarının bir robotu 1.000’e 1 redüksiyonla 32 metreye ulaşıyor, ama iki zıplama arasında yeniden şarj olmak için yaklaşık 120 saniye yerde kalması gerekiyor.
Üçüncü seçenek doğrudan sürüş: motor bacağa katı biçimde bağlıdır, hiç yay yoktur. Zıplama hiçbir zaman motorun o anki gücünden daha güçlü olamaz. Buna karşılık makine daha basit ve daha hafiftir, yerde daha az zaman geçirir ve itişi sürekli olarak ayarlanabilir. Şimdiye kadar doğrudan sürüşlü zıplayıcılar mütevazı kalmıştı: dört bacaklı Stanford Doggo için 1,14 metre, tek bacaklı RAMIEL için 1,6 metre, Wagner ve Yim’in daha önceki, kremayer-pinyon ile sürülen tek bacaklı robotu için 0,59 metre.
İki kaldıraç: bacak uzunluğu ve gram başına güç
Illinois Üniversitesi Urbana-Champaign’den Gihyeok Na ve Justin Yim basit bir ölçekleme yasasından yola çıktılar. Hava sürtünmesi göz ardı edildiğinde, gücü sınırlı bir eyleyicinin ulaşabileceği en büyük zıplama yüksekliği, bacağın stroku ile ve motorun birim kütle başına gücüyle birlikte artar:
h_max ∝ l_leg (P_max / M)^(2/3)
Böylece yay eklemek yerine bu iki kaldıracı olabildiğince ileri ittiler.
Robotları 281 gram ağırlığında. Bacağı, 1.981 milimetre uzunluğunda, 6 milimetre genişliğinde ve yalnızca 27 gram ağırlığında bir karbon fiber tüp; kullanılabilir strok 1.867 milimetre. En altta fırçasız bir motor, bir batarya ve bir mikrodenetleyiciden oluşan gövde (192 gram) yer alıyor. En üstte bir denge modülü (55 gram) bulunuyor.
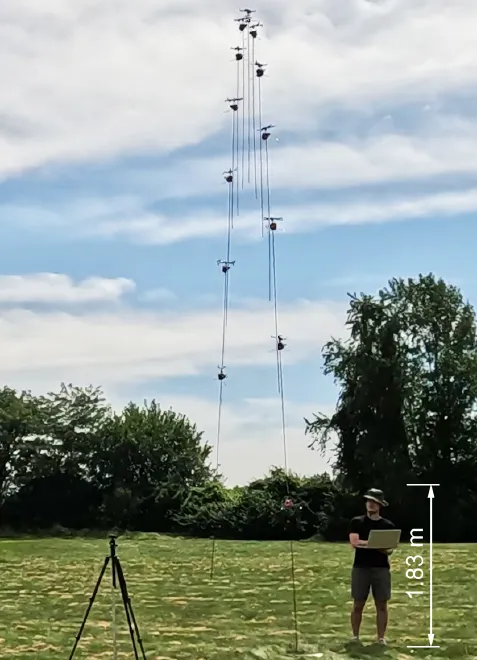
Tek bir dikey zıplama; 166,7 milisaniye arayla alınmış karelerden birleştirilmiş, ölçek için 1,83 metre boyunda bir kişiyle. — Şekil 1, Na & Yim (2026), arXiv:2609.30530.
Bacağa sarılmış bir şerit
Kilit parça, yazarların kumaş sargılı aktarım (fabric-wrap transmission) dediği şey. 6 milimetre genişliğinde ve 0,13 milimetre kalınlığında bir Dyneema kompozit kumaş şerit, bacağın etrafında 2,5 derecelik yatık bir açıyla sarmal biçimde dolanıyor. Bir ucu bacağın tepesine yakın bir yere sabitlenmiş; diğeri motorun döndürdüğü bir makaraya sarılıyor. Motor şeridi çektikçe gövde bacak boyunca yukarı kayıyor ve ayağı yere bastırıyor.
İşin zekice kısmı şu. Şerit makarada biriktikçe makaranın yarıçapı büyüyor. İtişin başında yarıçap küçük ve motorun güçlü bir mekanik avantajı var; bacak uzadıkça yarıçap büyüyor ve avantaj azalıyor. Bu, herhangi bir dişli kutusu olmadan motoru strokun büyük bölümünde tepe gücüne yakın tutuyor. Sabit yarıçaplı bir kremayer-pinyon ise motoru tek bir strokta tüm hız aralığı boyunca süpürürdü.
Sargı iki iş daha görüyor. Uzun ve ince tüpü destekleyerek zıplamanın kuvveti altında burkulmasını önlüyor ve tüpün titreşimlerini sönümlüyor.
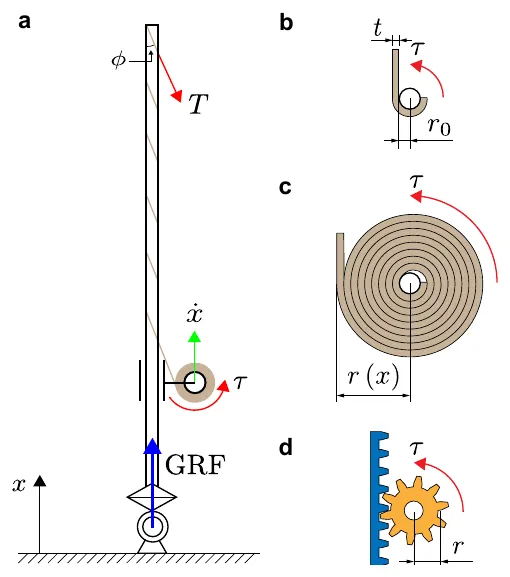
Kumaş sargı ilkesi: şerit bacağın etrafında sarmal biçimde dolanıyor (a) ve bacak uzadıkça yarıçapı r₀’dan r(x)’e büyüyen bir makaraya sarılıyor (b, c); bir kremayer-pinyon ise sabit bir yarıçap koruyor (d). — Şekil 4, Na & Yim (2026), arXiv:2609.30530.
Uzun bir kaldıraç üzerinde pervaneler
Tek bacaklı bir robotun dik durması gerekir. Tepedeki denge modülü, her biri 76,3 milimetre çapında dört küçük pervane taşıyor. Birlikte en fazla 0,50 newton iterler; bu, robotun ağırlığının yaklaşık %18’i. Zayıf görünüyor, ama neredeyse iki metre uzunluğunda bir kaldıracın ucunda etki ediyorlar; bu da bacağı yerde dik tutmaya ya da komutla eğmeye yetiyor.
Çimenli bir arazide 7,6 metre
Ekip robotu açık havada test etti; saniyede 120 kare çeken iki GoPro kamerayla filme aldı ve yörüngesini 3B olarak yeniden oluşturdu. Gövde yaklaşık 7,6 metre yükseldi; zıplamanın tamamı yaklaşık 2,5 saniye sürdü ve robot yana doğru 1,6 metreden az kaydı. Ayağı yerde yalnızca 190 milisaniye kaldı. Motor telemetrisi, gücün yükseldiğini ve sonra strokun geri kalanında tepe değerine yakın kaldığını gösterdi; şeridin tam olarak yapmak üzere tasarlandığı şey.
Yazarlar bunu, yaysız elektrikle tahrik edilen bir sistem için şimdiye kadar bildirilen en yüksek zıplama olarak tanımlıyor. Yüksekliği ve hızı dikey zıplama çevikliği adlı bir ölçüde birleştirince robot saniyede 5,30 metre puan alıyor; bu, aktarım türü ne olursa olsun, karşılaştırma tablolarındaki tüm elektrikli zıplayan robotların en yükseği.
Robot ayrıca zıplamasının yönünü seçmek için kalkıştan önce yaklaşık 20 derece eğilebiliyor. Havada pervaneler sallanmayı azaltıyor ama tamamen ortadan kaldırmıyor: gövde bacağın tepesinde, pervanelere yakın kalıyor ve bu da onların kaldıracını kısaltıyor. Uçuş sırasında gövdeyi yeniden ayağa doğru hareket ettirmek henüz uygulanmış değil.
Sıradaki hedef: sekerek ilerlemek
Bu çalışma tek tek zıplamaları gösteriyor. Sürekli sekme, yani yere değdiği anda yeniden havalanmak, gövdenin havada yeniden konumlandırılmasıyla birlikte bir sonraki hedef. Yazarlar ayrıca Ay’a işaret ediyor: orada daha düşük kütleçekimi, böyle bir robotun krater kenarlarını aşmasına ya da itecek havası olmadığı için dronların uçamadığı bir yerde yukarıdan fotoğraf çekmesine olanak tanır.