281 ग्रॅमचा रोबो 7.6 मीटर उडी मारतो
उडी मारता आल्याने यंत्र अडथळे ओलांडू शकते, झटकन दिशा बदलू शकते आणि खड्ड्यांवरून उडून जाऊ शकते. कमी गुरुत्वाकर्षण असलेल्या जगांसाठी संशोधक लहान, टुणटुण उड्या मारणाऱ्या रोव्हर्सची कल्पनाही करतात. पण रोबोला उंच उडी मारायला लावायची तर सहसा स्प्रिंग लागते.
उडी मारणाऱ्या रोबोला शक्ती देण्याचे तीन ढोबळ मार्ग आहेत. मालिका-लवचिक (series-elastic) रचनेत मोटर आणि पाय यांच्यामध्ये एक स्प्रिंग असते: स्प्रिंग ऊर्जा साठवते आणि ती मोटर एकटी करू शकली असती त्यापेक्षा जलद मुक्त करते. समांतर-लवचिक (parallel-elastic) रचनेत एक छोटी मोटर आणि मोठ्या प्रमाणातील गिअर-घट वापरून स्प्रिंग हळूहळू ताणली जाते, आणि ट्रिगर सोडेपर्यंत एक कडी तिला धरून ठेवते. विक्रमवीर रोबो असेच काम करतात: हॉक्स आणि सहकाऱ्यांचा एक रोबो 1,000-ला-1 गिअर-घट वापरून 32 मीटर उंची गाठतो — पण दोन उड्यांदरम्यान पुन्हा भारित होण्यासाठी त्याला सुमारे 120 सेकंद जमिनीवर थांबावे लागते.
तिसरा पर्याय म्हणजे थेट चालन (direct drive): मोटर पायाला कोणत्याही स्प्रिंगशिवाय दृढपणे जोडलेली असते. उडी त्या क्षणीच्या मोटरपेक्षा कधीच अधिक शक्तिशाली असू शकत नाही. त्याबदल्यात यंत्र अधिक साधे आणि हलके असते, जमिनीवर कमी वेळ घालवते, आणि त्याचा रेटा सतत समायोजित करता येतो. आतापर्यंत थेट चालनाचे उडी मारणारे रोबो माफकच राहिले होते: चतुष्पाद Stanford Doggo साठी 1.14 मीटर, एकपायी RAMIEL साठी 1.6 मीटर, आणि वॅग्नर व यिम यांच्या, दातेरी पट्टी व दातचक्र (rack and pinion) यांनी चालवलेल्या, आधीच्या एकपायी रोबोसाठी 0.59 मीटर.
दोन तरफा: पायाची लांबी आणि प्रति ग्रॅम शक्ती
इलिनॉय विद्यापीठ अर्बाना-शॅम्पेन येथील गिह्योक ना आणि जस्टिन यिम यांनी एका साध्या प्रमाण-नियमापासून सुरुवात केली. हवेचा रोध दुर्लक्षित केल्यास, शक्ती-मर्यादित चालकाची कमाल उडी-उंची पायाच्या धक्क्याच्या लांबीबरोबर आणि मोटरच्या प्रति एकक वस्तुमान शक्तीबरोबर वाढते:
h_max ∝ l_leg (P_max / M)^(2/3)
म्हणून स्प्रिंग जोडण्याऐवजी, त्यांनी या दोन्ही तरफा शक्य तितक्या पुढे ढकलल्या.
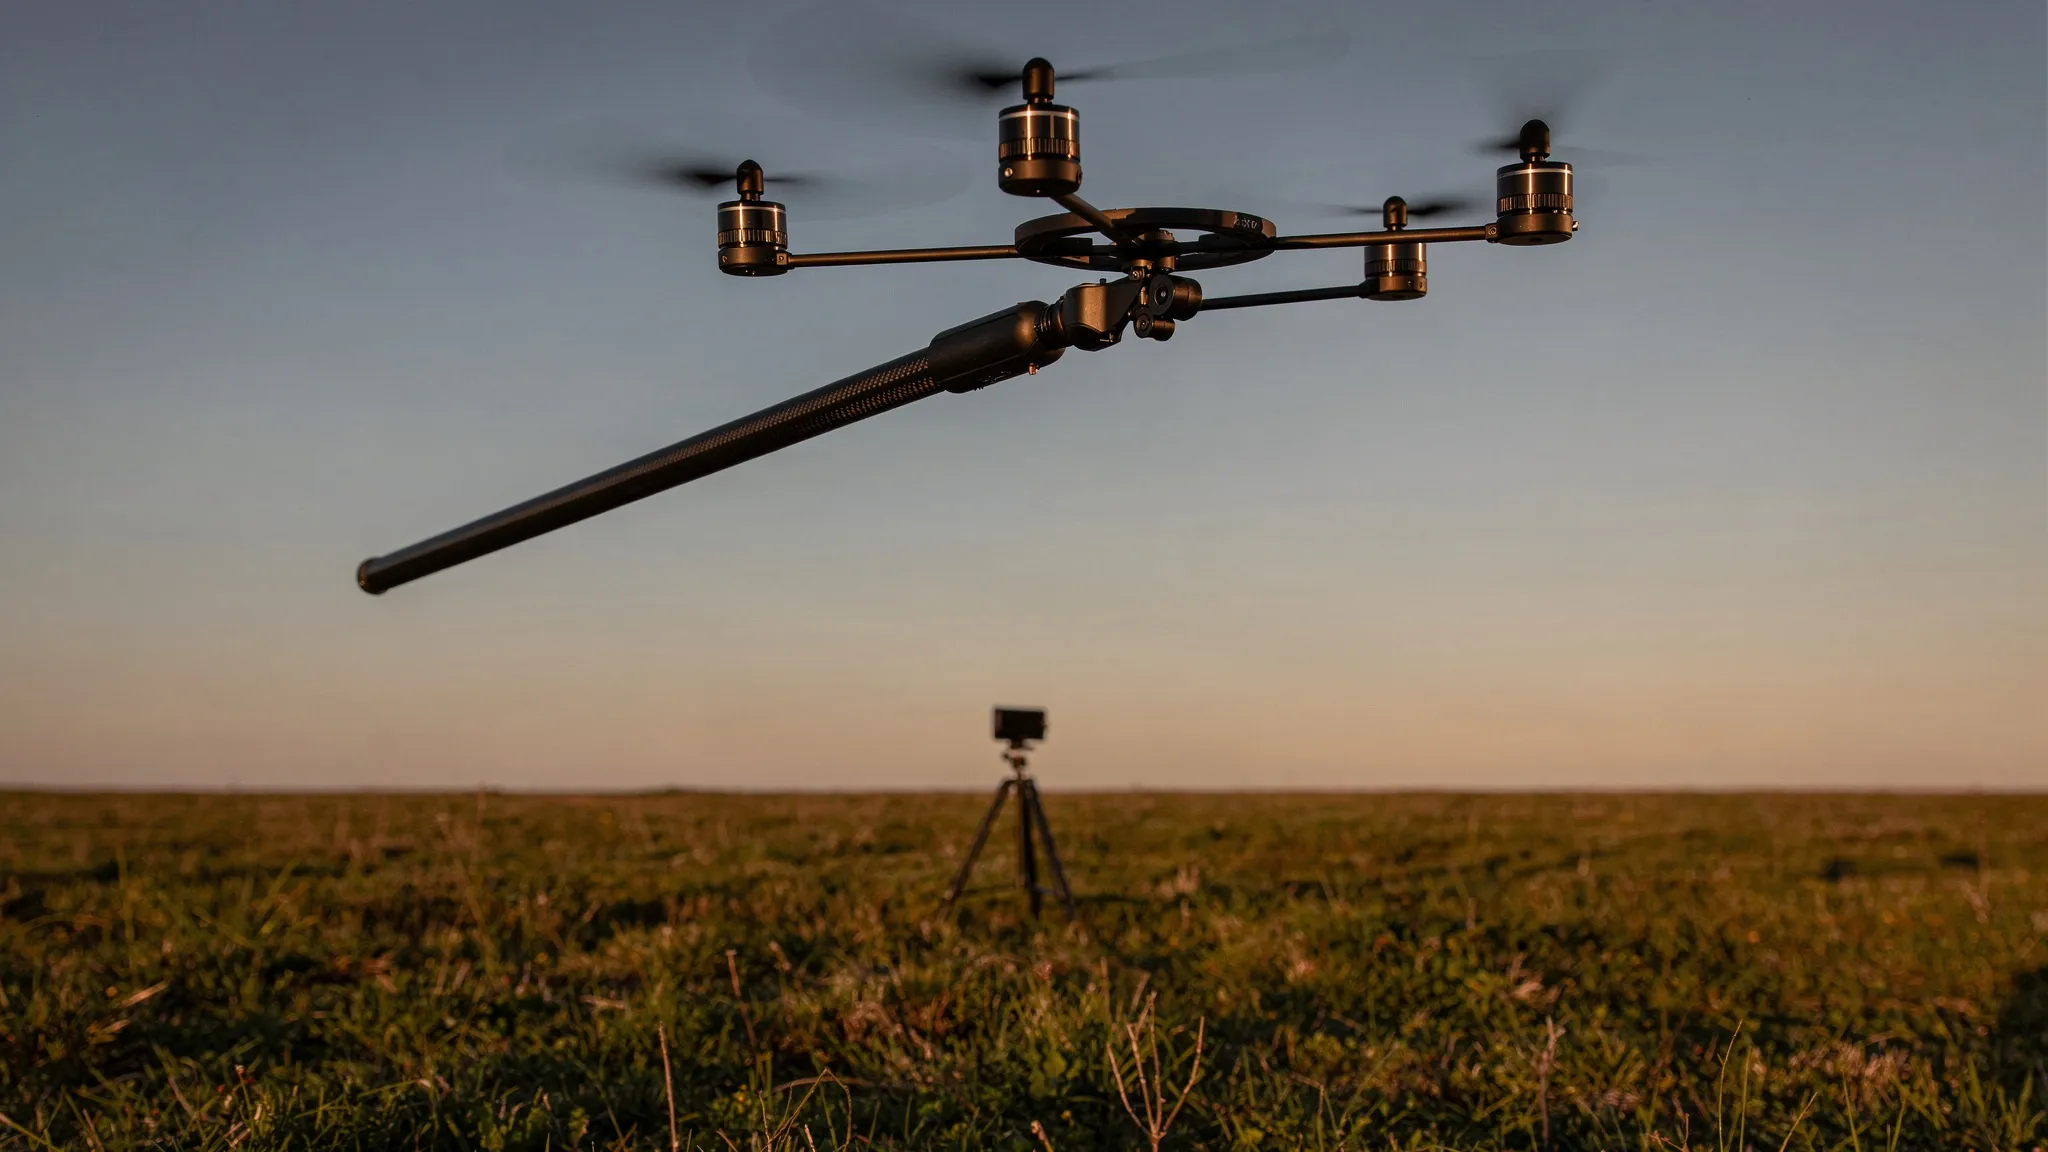
त्यांच्या रोबोचे वजन 281 ग्रॅम आहे. त्याचा पाय 1,981 मिलिमीटर लांब, 6 मिलिमीटर रुंद आणि फक्त 27 ग्रॅम वजनाची कार्बन-फायबरची नळी आहे; वापरता येणारा धक्का 1,867 मिलिमीटर आहे. तळाशी शरीर आहे, ज्यात ब्रशलेस मोटर, बॅटरी आणि मायक्रोकंट्रोलर आहेत (192 ग्रॅम). माथ्यावर समतोल राखणारा घटक आहे (55 ग्रॅम).
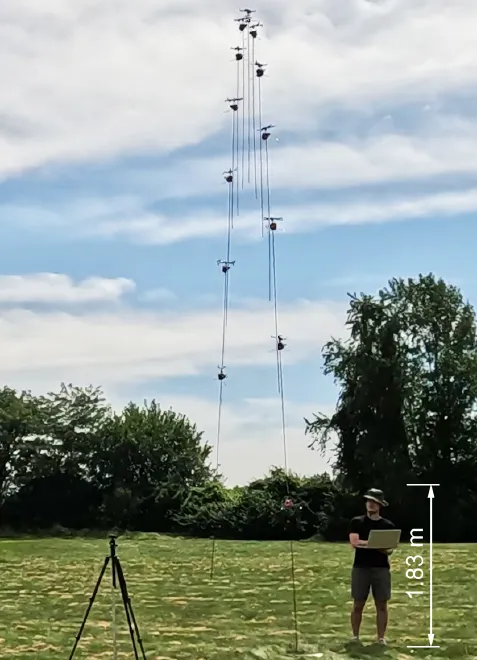
166.7 मिलिसेकंदांच्या अंतराने घेतलेल्या फ्रेम्स एकत्र करून दाखवलेली एक उभी उडी, तुलनेसाठी 1.83 मीटर उंचीची एक व्यक्ती. — आकृती 1, Na & Yim (2026), arXiv:2609.30530.
पायाभोवती गुंडाळलेली फीत
मुख्य भाग म्हणजे लेखक ज्याला कापड-वेष्टन पारेषण (fabric-wrap transmission) म्हणतात तो. Dyneema संमिश्र कापडाची 6 मिलिमीटर रुंद आणि 0.13 मिलिमीटर जाड फीत 2.5 अंशांच्या उथळ कोनात पायाभोवती सर्पिलाकार गुंडाळलेली आहे. एक टोक पायाच्या माथ्याजवळ अडकवलेले आहे; दुसरे मोटर फिरवत असलेल्या एका रिळावर गुंडाळले जाते. मोटर फीत आत ओढत जाते तसे शरीर पायावरून वर सरकते, आणि पावलाला जमिनीवर दाबते.
इथे खरी हुशारी आहे. रिळावर फीत जमा होत जाते तसा रिळाची त्रिज्या वाढते. रेट्याच्या सुरुवातीला त्रिज्या लहान असते आणि मोटरला मोठा यांत्रिक लाभ मिळतो; पाय लांबत जातो तशी त्रिज्या वाढते आणि लाभ कमी होतो. यामुळे कोणत्याही गिअरबॉक्सशिवाय, धक्क्याच्या बहुतांश भागात मोटर तिच्या शिखर-शक्तीच्या जवळ राहते. याउलट, स्थिर त्रिज्या असलेले दातेरी पट्टी व दातचक्र एकाच धक्क्यात मोटरला तिच्या संपूर्ण वेग-पल्ल्यातून नेतील.
हे वेष्टन आणखी दोन कामे करते. ते लांब, बारीक नळीला आधार देते जेणेकरून उडीच्या बलाखाली ती वाकणार (buckle) नाही, आणि ते नळीची कंपने शमवते.
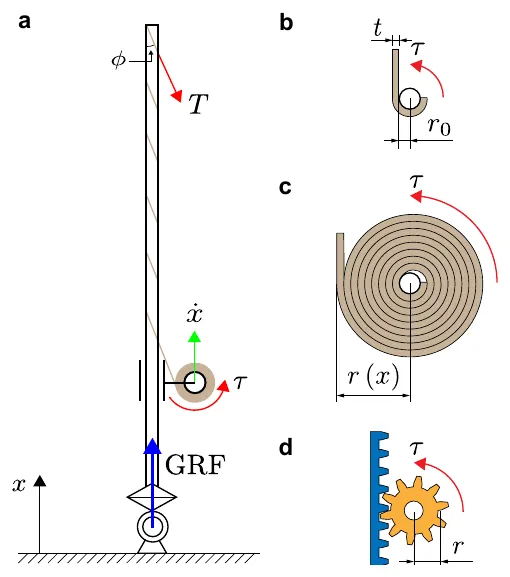
कापड-वेष्टनाचे तत्त्व: फीत पायाभोवती सर्पिलाकार गुंडाळलेली असते (a) आणि अशा रिळावर गुंडाळली जाते ज्याची त्रिज्या पाय लांबत जाईल तशी r₀ पासून r(x) पर्यंत वाढते (b, c); दातेरी पट्टी व दातचक्र स्थिर त्रिज्या राखते (d). — आकृती 4, Na & Yim (2026), arXiv:2609.30530.
लांब तरफेच्या टोकावर पंखे
एकपायी रोबोला सरळ उभे राहावे लागते. माथ्यावरच्या समतोल घटकावर चार लहान पंखे आहेत, प्रत्येकाचा व्यास 76.3 मिलिमीटर. एकत्रितपणे ते जास्तीत जास्त 0.50 न्यूटन बलाने ढकलतात, रोबोच्या वजनाच्या सुमारे 18%. हे तुटपुंजे वाटते, पण ते जवळजवळ दोन मीटर लांबीच्या तरफेच्या टोकावर कार्य करतात, जे पायाला जमिनीवर सरळ धरून ठेवण्यासाठी किंवा आज्ञेनुसार तिरके करण्यासाठी पुरेसे आहे.
गवताळ मैदानात 7.6 मीटर
चमूने रोबोची चाचणी घराबाहेर घेतली, दोन GoPro कॅमेऱ्यांनी दर सेकंदाला 120 फ्रेम्सच्या दराने चित्रीकरण करून आणि त्याचा मार्ग 3D मध्ये पुनर्रचित करून. शरीर सुमारे 7.6 मीटर वर गेले; संपूर्ण उडी सुमारे 2.5 सेकंद चालली, आणि रोबो बाजूला 1.6 मीटरपेक्षा कमी सरकला. त्याचे पाऊल फक्त 190 मिलिसेकंद जमिनीवर होते. मोटरच्या दूरमापन-माहितीत (telemetry) शक्ती चढताना आणि मग धक्क्याच्या उरलेल्या भागात शिखराजवळ टिकून राहताना दिसली — फितीची रचना नेमकी याचसाठी केली होती.
स्प्रिंगशिवाय विद्युत चालन असलेल्या प्रणालीची आतापर्यंत नोंदवलेली ही सर्वात उंच उडी आहे, असे लेखक म्हणतात. उंची आणि वेग उभ्या उडीची चपळता (vertical jumping agility) नावाच्या मापात एकत्र केल्यावर रोबोचा गुण 5.30 मीटर प्रति सेकंद येतो, त्यांच्या तुलना-तक्त्यातील सर्व विद्युत उडी-रोबोंमध्ये सर्वाधिक, पारेषण कोणतेही असो.
उडीची दिशा निवडण्यासाठी रोबो उड्डाणापूर्वी सुमारे 20 अंश झुकूही शकतो. हवेत असताना पंखे डुगडुगणे कमी करतात, पण पूर्णपणे थांबवत नाहीत: शरीर पायाच्या माथ्यावर, पंख्यांच्या जवळ राहते, ज्यामुळे त्यांची तरफ लहान होते. उड्डाणात शरीर परत पावलाकडे नेणे अजून अमलात आणलेले नाही.
पुढचा टप्पा: सलग उड्या
हा अभ्यास एकेकट्या उड्या दाखवतो. सलग उड्या — जमिनीवर येताक्षणी पुन्हा उडणे — हे पुढचे ध्येय आहे, सोबतच हवेत असताना शरीराची जागा बदलणे. लेखक चंद्राकडेही निर्देश करतात, जिथे कमी गुरुत्वाकर्षणामुळे असा रोबो विवरांच्या कडा ओलांडू शकेल किंवा वरून छायाचित्रे घेऊ शकेल — अशा ठिकाणी जिथे ड्रोन, ढकलण्यासाठी हवाच नसल्याने, उडू शकत नाहीत.