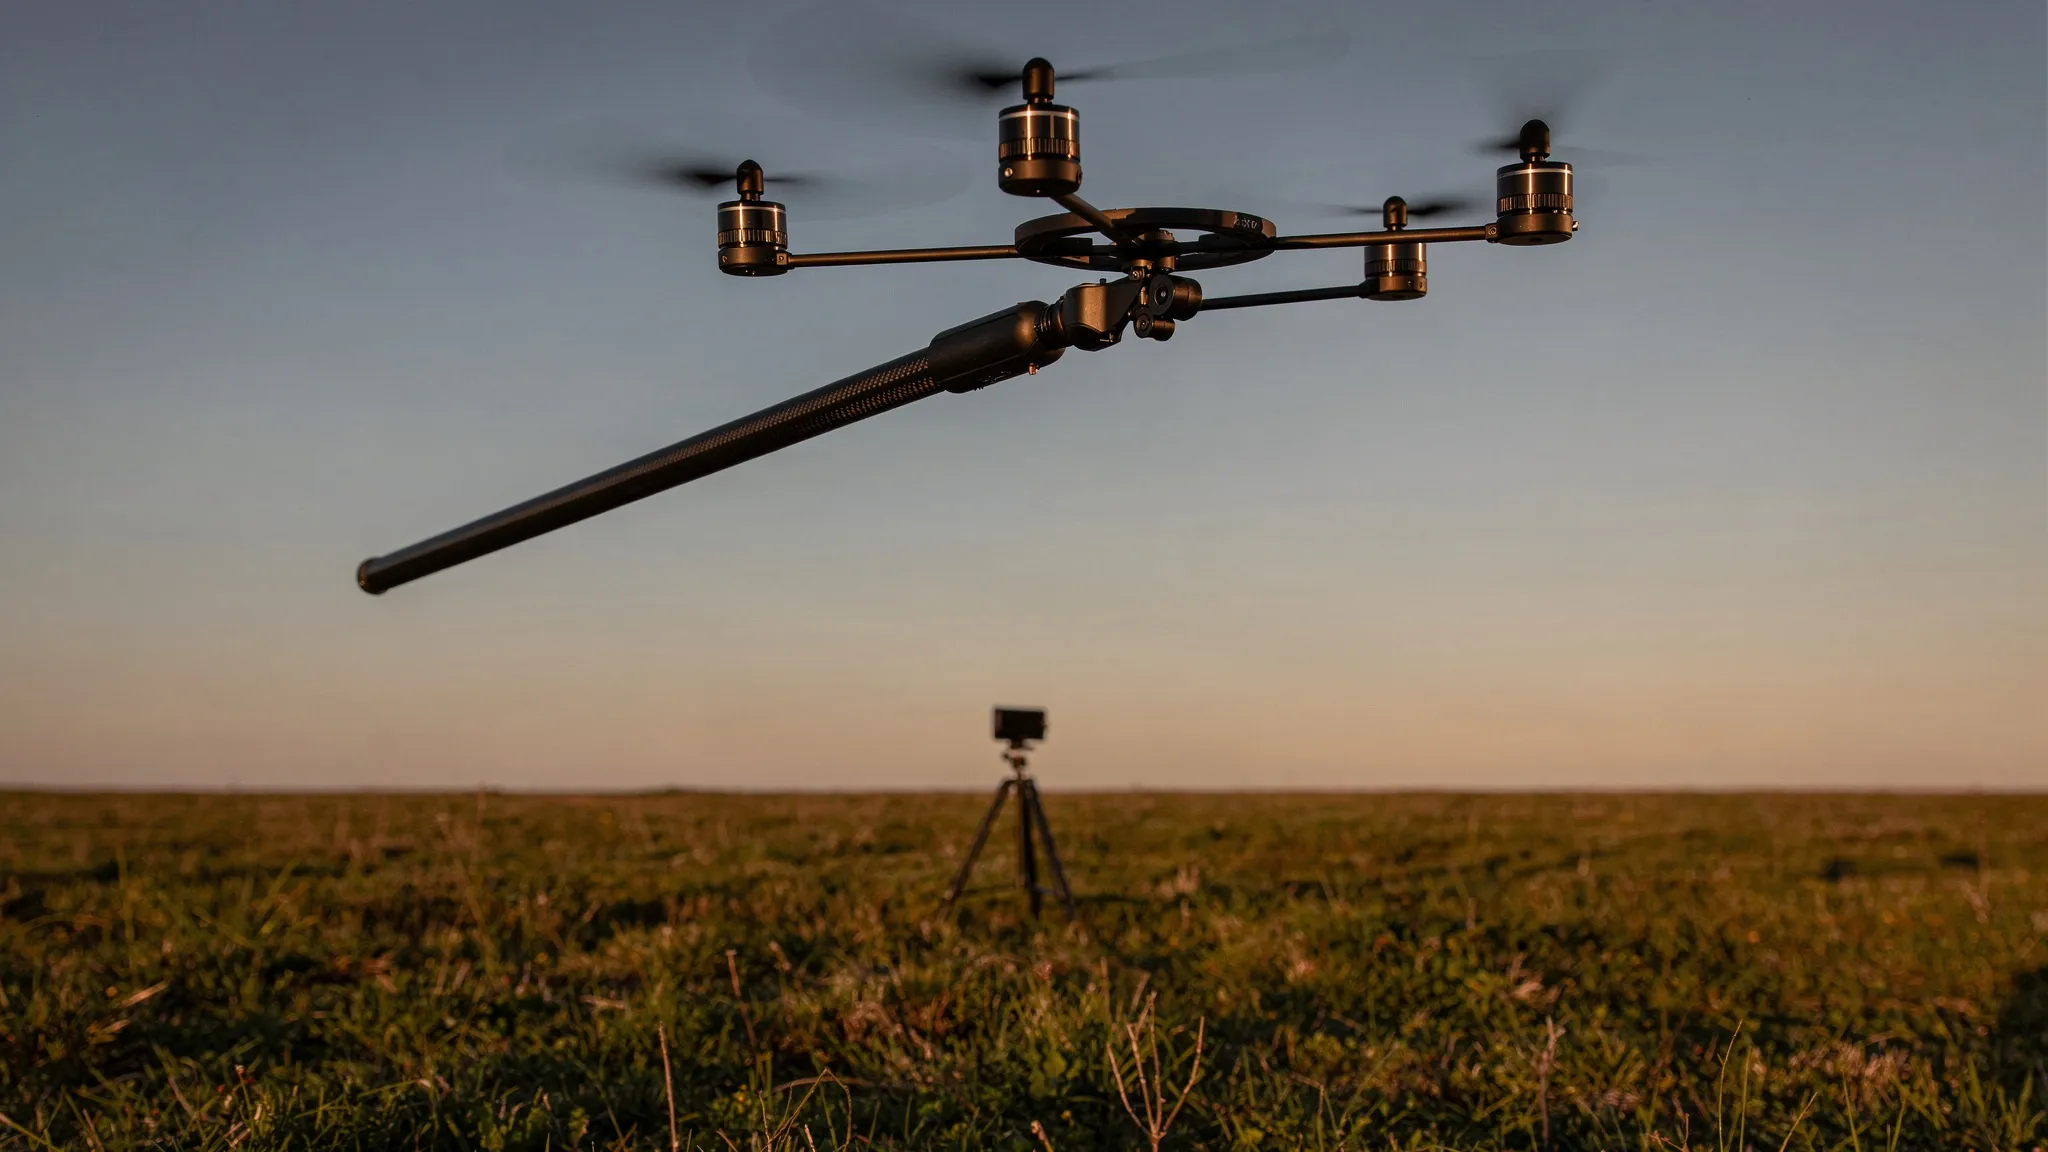
২৮১ গ্রামের রোবট লাফায় ৭.৬ মিটার
লাফ দিয়ে একটি যন্ত্র বাধা পেরোতে পারে, দ্রুত দিক বদলাতে পারে, আর ফাঁকের ওপর দিয়ে উড়ে যেতে পারে। গবেষকেরা এমনকি কম মাধ্যাকর্ষণের জগতের জন্য ছোট ছোট লাফানো রোভারের কথাও ভাবেন। কিন্তু একটি রোবটকে উঁচুতে লাফাতে হলে সাধারণত একটি স্প্রিং লাগে।
লাফানো রোবটকে শক্তি দেওয়ার মোটামুটি তিনটি উপায় আছে। সিরিজ-স্থিতিস্থাপক (series-elastic) নকশায় মোটর আর পায়ের মাঝে একটি স্প্রিং থাকে: স্প্রিং শক্তি জমা করে আর মোটর একা যত দ্রুত পারত তার চেয়ে দ্রুত ছেড়ে দেয়। সমান্তরাল-স্থিতিস্থাপক (parallel-elastic) নকশায় একটি ছোট মোটর আর বড় গিয়ার রিডাকশন দিয়ে ধীরে ধীরে একটি স্প্রিংয়ে দম দেওয়া হয়, যা একটি ছিটকিনি আটকে রাখে যতক্ষণ না একটি ট্রিগার তা ছেড়ে দেয়। রেকর্ডধারীরা এভাবেই কাজ করে: হকস ও সহকর্মীদের একটি রোবট ১,০০০-এ ১ রিডাকশন ব্যবহার করে ৩২ মিটার পর্যন্ত পৌঁছায় — কিন্তু দুই লাফের মাঝে আবার শক্তি ভরতে তাকে প্রায় ১২০ সেকেন্ড মাটিতে থাকতে হয়।
তৃতীয় বিকল্প হলো সরাসরি চালনা (direct drive): মোটরটি পায়ের সঙ্গে শক্তভাবে যুক্ত, কোনো স্প্রিং নেই। লাফ কখনো ওই মুহূর্তের মোটরের চেয়ে বেশি শক্তিশালী হতে পারে না। বিনিময়ে যন্ত্রটি সরল ও হালকা হয়, মাটিতে কম সময় কাটায়, আর এর ধাক্কা নিরবচ্ছিন্নভাবে সমন্বয় করা যায়। এতদিন সরাসরি-চালিত লাফানো রোবটগুলো সাদামাটাই ছিল: চারপেয়ে Stanford Doggo ১.১৪ মিটার, একপেয়ে RAMIEL ১.৬ মিটার, আর ওয়াগনার ও ইমের আগের একটি একপেয়ে রোবট, যা র্যাক-অ্যান্ড-পিনিয়নে চলত, ০.৫৯ মিটার।
দুটি লিভার: পায়ের দৈর্ঘ্য আর প্রতি গ্রামে ক্ষমতা
ইউনিভার্সিটি অফ ইলিনয় আরবানা-শ্যাম্পেনের গিহিয়ক না ও জাস্টিন ইম একটি সরল স্কেলিং সূত্র থেকে শুরু করেন। বাতাসের বাধা উপেক্ষা করলে, ক্ষমতা-সীমিত একটি অ্যাকচুয়েটরের সর্বোচ্চ লাফের উচ্চতা বাড়ে পায়ের স্ট্রোকের দৈর্ঘ্য আর মোটরের প্রতি একক ভরে ক্ষমতার সঙ্গে:
h_max ∝ l_leg (P_max / M)^(2/3)
তাই স্প্রিং যোগ করার বদলে তাঁরা এই দুটি লিভারকে যতদূর সম্ভব ঠেলে নিয়ে গেছেন।
তাঁদের রোবটের ওজন ২৮১ গ্রাম। এর পা-টি কার্বন ফাইবারের একটি নল, ১,৯৮১ মিলিমিটার লম্বা, ৬ মিলিমিটার চওড়া, আর ওজন মাত্র ২৭ গ্রাম; ব্যবহারযোগ্য স্ট্রোক ১,৮৬৭ মিলিমিটার। নিচে থাকে দেহ, যাতে একটি ব্রাশলেস মোটর, একটি ব্যাটারি আর একটি মাইক্রোকন্ট্রোলার (১৯২ গ্রাম)। ওপরে থাকে একটি ভারসাম্য মডিউল (৫৫ গ্রাম)।
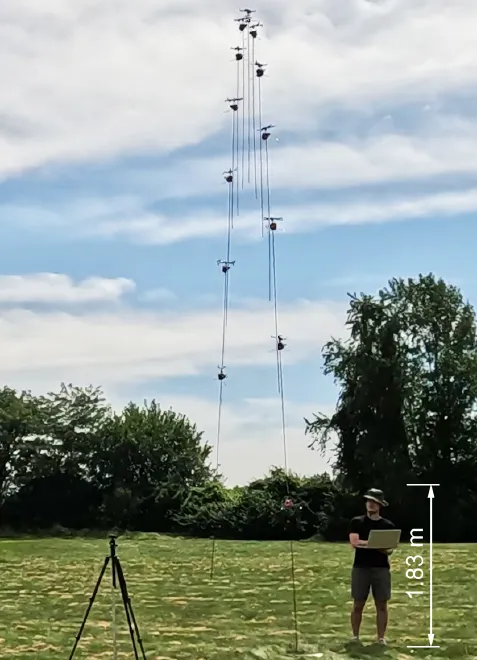
একটি খাড়া লাফ, ১৬৬.৭ মিলিসেকেন্ড ব্যবধানের ফ্রেম জুড়ে তৈরি, মাপ বোঝাতে ১.৮৩ মিটার লম্বা একজন মানুষ। — চিত্র ১, না ও ইম (২০২৬), arXiv:2609.30530।
পায়ে পেঁচানো একটি ফিতা
মূল অংশটি হলো যাকে লেখকেরা বলেন কাপড়-মোড়ানো সঞ্চালন (fabric-wrap transmission)। ডাইনিমা (Dyneema) যৌগিক কাপড়ের একটি ফিতা, ৬ মিলিমিটার চওড়া আর ০.১৩ মিলিমিটার পুরু, ২.৫ ডিগ্রির ছোট কোণে পায়ের চারপাশে প্যাঁচানো। এক প্রান্ত পায়ের মাথার কাছে বাঁধা; অন্যটি মোটর-চালিত একটি চরকিতে জড়ায়। মোটর ফিতাটি টেনে নিলে দেহটি পা বেয়ে ওপরে সরে যায়, পায়ের পাতাকে মাটির দিকে চেপে ধরে।
চতুরতাটা এখানেই। চরকিতে ফিতা যত জমে, চরকির ব্যাসার্ধ তত বাড়ে। ধাক্কার শুরুতে ব্যাসার্ধ ছোট থাকে আর মোটর বড় যান্ত্রিক সুবিধা পায়; পা প্রসারিত হলে ব্যাসার্ধ বাড়ে আর সুবিধা কমে। এতে কোনো গিয়ারবক্স ছাড়াই স্ট্রোকের বেশিরভাগ সময় মোটর তার সর্বোচ্চ ক্ষমতার কাছাকাছি থাকে। বিপরীতে, স্থির ব্যাসার্ধের র্যাক-অ্যান্ড-পিনিয়ন এক স্ট্রোকেই মোটরকে তার পুরো গতি-পরিসর পার করিয়ে দিত।
এই মোড়ক আরও দুটি কাজ করে। এটি লম্বা, সরু নলটিকে মজবুত রাখে যাতে লাফের চাপে তা বেঁকে না যায় (buckling), আর নলের কম্পন কমায়।
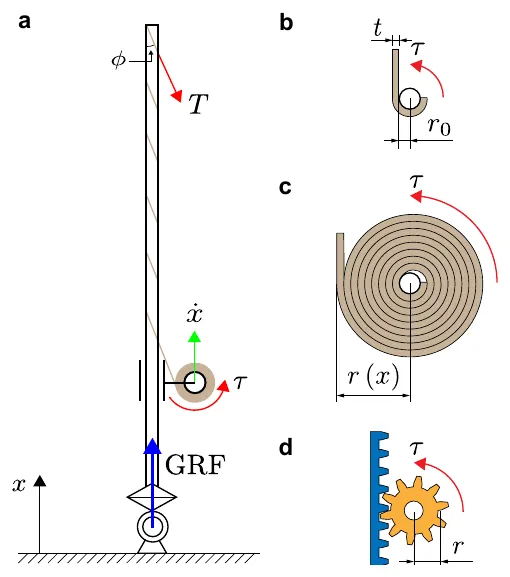
কাপড়-মোড়ানোর নীতি: ফিতাটি পায়ের চারপাশে প্যাঁচানো (a) আর একটি চরকিতে জড়ায় যার ব্যাসার্ধ পা প্রসারিত হলে r₀ থেকে r(x)-এ বাড়ে (b, c); র্যাক-অ্যান্ড-পিনিয়ন স্থির ব্যাসার্ধ রাখে (d)। — চিত্র ৪, না ও ইম (২০২৬), arXiv:2609.30530।
লম্বা লিভারে প্রপেলার
একপেয়ে রোবটকে খাড়া থাকতে হয়। ওপরের ভারসাম্য মডিউলে আছে চারটি ছোট প্রপেলার, প্রতিটির ব্যাস ৭৬.৩ মিলিমিটার। একসঙ্গে তারা সর্বোচ্চ ০.৫০ নিউটন ধাক্কা দেয়, রোবটের ওজনের প্রায় ১৮%। শুনতে দুর্বল লাগে, কিন্তু তারা কাজ করে প্রায় দুই মিটার লম্বা একটি লিভারের প্রান্তে, যা পা-টিকে মাটিতে খাড়া রাখতে বা নির্দেশমতো হেলিয়ে দিতে যথেষ্ট।
ঘাসের মাঠে ৭.৬ মিটার
দলটি রোবটটিকে বাইরে পরীক্ষা করেছে, দুটি GoPro ক্যামেরায় প্রতি সেকেন্ডে ১২০ ফ্রেমে ধারণ করে আর এর গতিপথ ত্রিমাত্রিকভাবে পুনর্গঠন করে। দেহটি প্রায় ৭.৬ মিটার উঠেছে; পুরো লাফ চলেছে প্রায় ২.৫ সেকেন্ড, আর রোবটটি পাশের দিকে ১.৬ মিটারের কম সরেছে। এর পা মাটিতে ছিল মাত্র ১৯০ মিলিসেকেন্ড। মোটরের টেলিমেট্রি দেখিয়েছে ক্ষমতা বাড়ছে, তারপর বাকি স্ট্রোক জুড়ে সর্বোচ্চের কাছাকাছি থাকছে — ঠিক যেটার জন্য ফিতাটি নকশা করা হয়েছিল।
লেখকেরা একে স্প্রিং ছাড়া বৈদ্যুতিকভাবে চালিত কোনো ব্যবস্থার এ পর্যন্ত নথিভুক্ত সবচেয়ে উঁচু লাফ বলে বর্ণনা করেছেন। উচ্চতা আর গতিকে খাড়া লাফের ক্ষিপ্রতা (vertical jumping agility) নামের একটি মাপে মেলালে রোবটটির স্কোর প্রতি সেকেন্ডে ৫.৩০ মিটার, যা তাঁদের তুলনামূলক সারণির সব বৈদ্যুতিক লাফানো রোবটের মধ্যে সর্বোচ্চ, তাদের সঞ্চালন যা-ই হোক।
রোবটটি ওড়ার আগে প্রায় ২০ ডিগ্রি হেলেও যেতে পারে, লাফের দিক বেছে নিতে। বাতাসে প্রপেলারগুলো দোলানি কমায়, কিন্তু পুরোপুরি দূর করে না: দেহটি পায়ের মাথায়, প্রপেলারের কাছে থেকে যায়, যা তাদের লিভারকে ছোট করে দেয়। ওড়ার সময় দেহকে আবার পায়ের পাতার দিকে সরিয়ে আনা এখনো বাস্তবায়িত হয়নি।
পরের গন্তব্য: একটানা লাফানো
এই গবেষণা একক লাফ দেখায়। পরের লক্ষ্য একটানা লাফানো — নামার মুহূর্তেই আবার উড়ে যাওয়া — আর সেইসঙ্গে শূন্যে দেহের অবস্থান বদলানো। লেখকেরা চাঁদের দিকেও ইঙ্গিত করেছেন, যেখানে কম মাধ্যাকর্ষণে এমন একটি রোবট গহ্বরের কিনারা পেরোতে বা ওপর থেকে ছবি তুলতে পারবে, এমন এক জায়গায় যেখানে ধাক্কা দেওয়ার মতো বাতাস না থাকায় ড্রোন উড়তে পারে না।