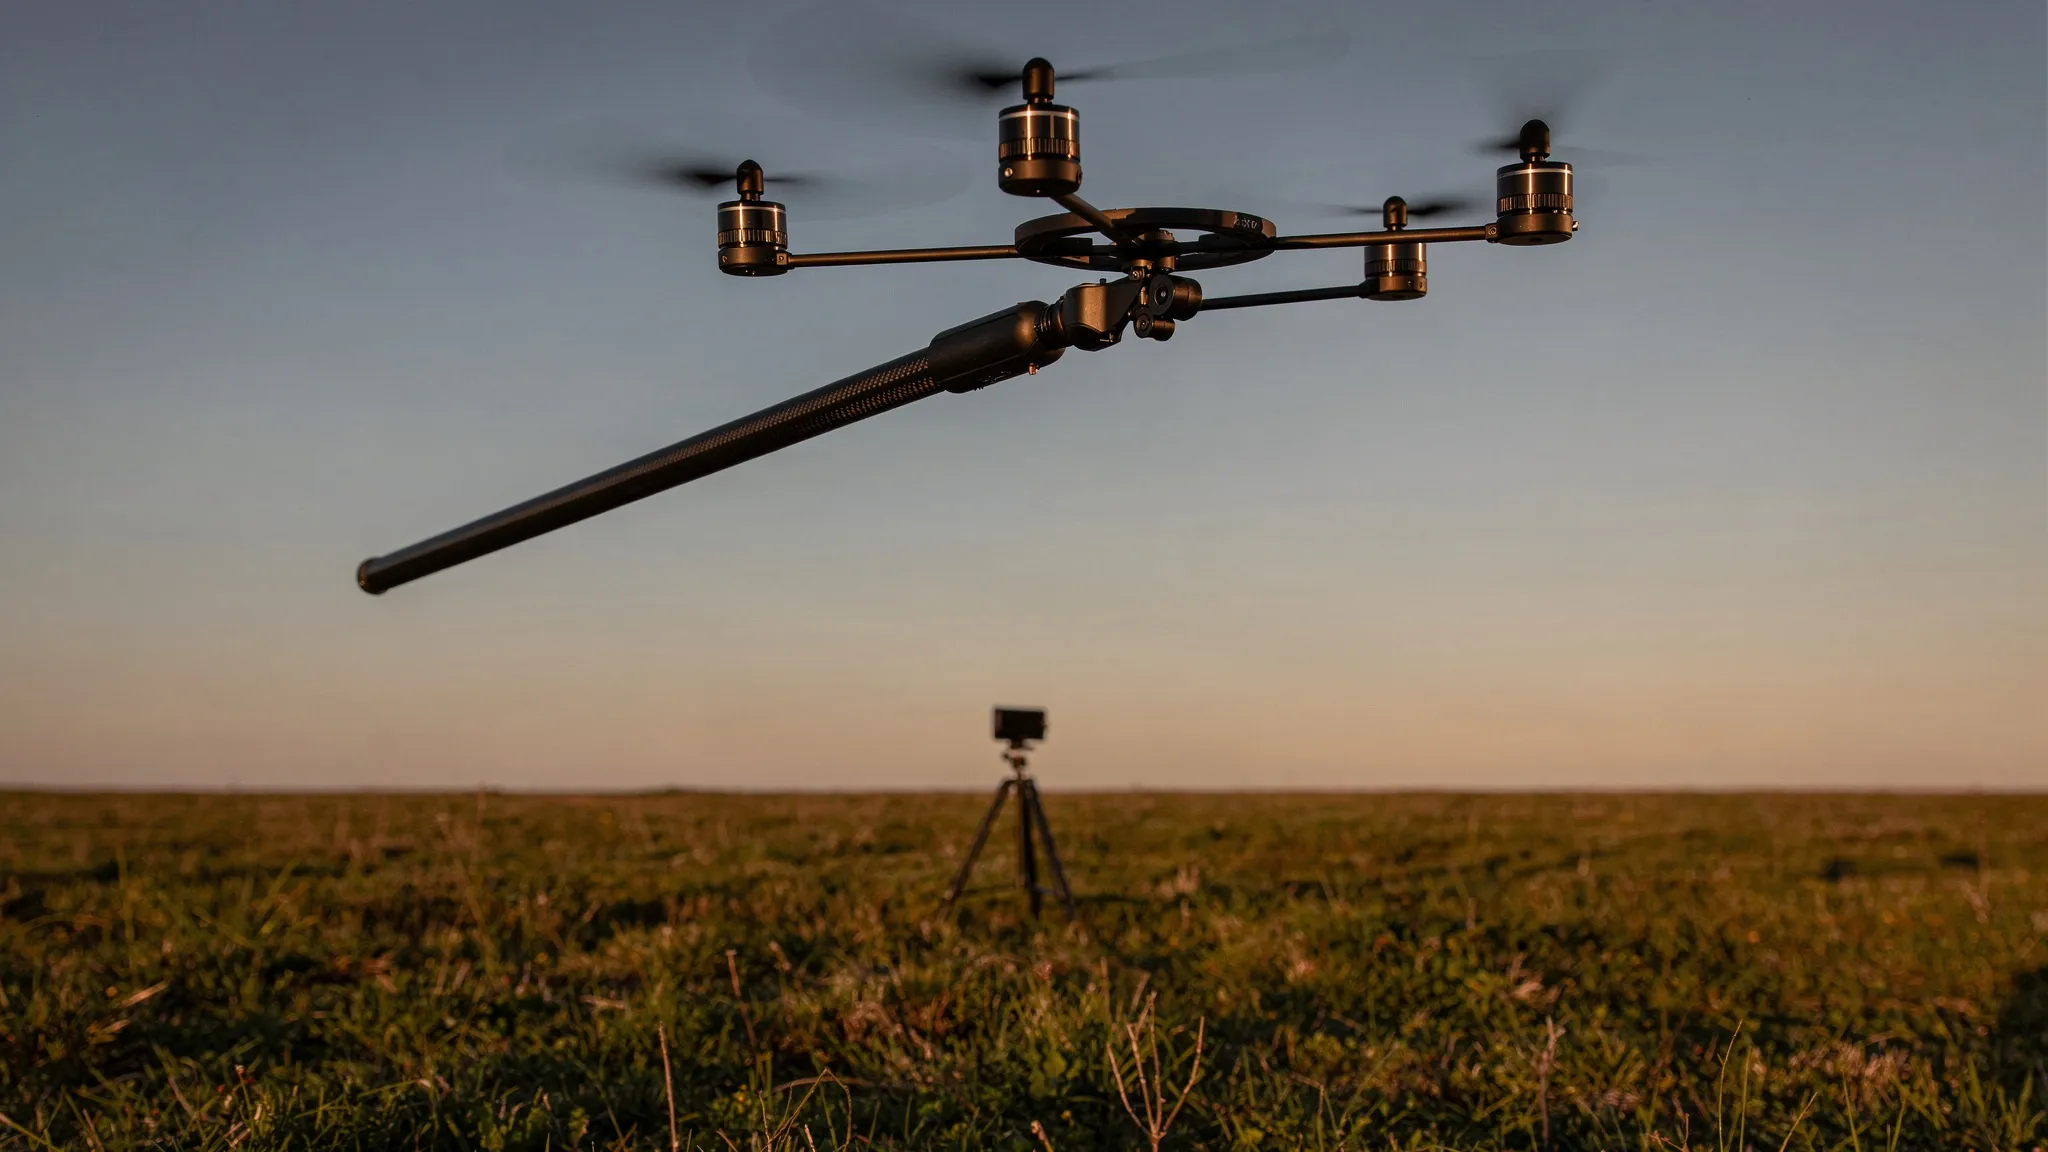
EIN 281-GRAMM-ROBOTER SPRINGT 7,6 METER HOCH
Springen erlaubt es einer Maschine, Hindernisse zu überwinden, schnell die Richtung zu wechseln und über Lücken zu fliegen. Forschende stellen sich sogar kleine hüpfende Rover für Welten mit geringer Schwerkraft vor. Doch damit ein Roboter hoch springt, braucht es in der Regel eine Feder.
Es gibt drei grundlegende Arten, einen Springroboter anzutreiben. Bei einer seriell-elastischen Bauweise (series-elastic) sitzt eine Feder zwischen Motor und Bein: Die Feder speichert Energie und gibt sie schneller ab, als der Motor es allein könnte. Eine parallel-elastische Bauweise (parallel-elastic) nutzt einen kleinen Motor und eine große Getriebeuntersetzung, um langsam eine Feder zu spannen, die von einer Verriegelung gehalten wird, bis ein Auslöser sie freigibt. So funktionieren die Rekordhalter: Ein Roboter von Hawkes und Kollegen erreicht 32 Meter mit einer Untersetzung von 1.000 zu 1 — muss aber zwischen den Sprüngen etwa 120 Sekunden am Boden bleiben, um nachzuladen.
Die dritte Möglichkeit ist der Direktantrieb (direct drive): Der Motor ist starr mit dem Bein verbunden, ganz ohne Feder. Der Sprung kann nie kraftvoller sein als der Motor in diesem Augenblick. Dafür ist die Maschine einfacher und leichter, verbringt weniger Zeit am Boden, und ihr Abstoß lässt sich stufenlos einstellen. Bislang blieben Springer mit Direktantrieb bescheiden: 1,14 Meter beim Vierbeiner Stanford Doggo, 1,6 Meter beim Einbeiner RAMIEL, 0,59 Meter bei einem früheren einbeinigen Roboter von Wagner und Yim mit Zahnstangenantrieb.
Zwei Hebel: Beinlänge und Leistung pro Gramm
Gihyeok Na und Justin Yim von der University of Illinois Urbana-Champaign gingen von einem einfachen Skalierungsgesetz aus. Vernachlässigt man den Luftwiderstand, wächst die maximale Sprunghöhe eines leistungsbegrenzten Aktors mit der Hublänge des Beins und mit der Motorleistung pro Masseneinheit:
h_max ∝ l_leg (P_max / M)^(2/3)
Statt also Federn hinzuzufügen, reizten sie diese beiden Hebel so weit wie möglich aus.
Ihr Roboter wiegt 281 Gramm. Sein Bein ist ein Kohlefaserrohr von 1.981 Millimetern Länge und 6 Millimetern Breite, das nur 27 Gramm wiegt; der nutzbare Hub beträgt 1.867 Millimeter. Unten sitzt der Körper mit einem bürstenlosen Motor, einem Akku und einem Mikrocontroller (192 Gramm). Oben sitzt ein Balancemodul (55 Gramm).
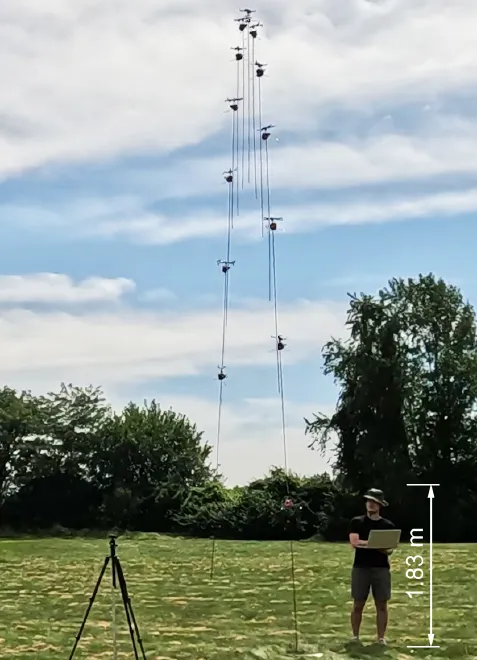
Ein senkrechter Sprung, zusammengesetzt aus Einzelbildern im Abstand von 166,7 Millisekunden, mit einer 1,83 Meter großen Person als Größenvergleich. — Abbildung 1, Na & Yim (2026), arXiv:2609.30530.
Ein Band, um das Bein gewickelt
Das Schlüsselbauteil nennen die Autoren Stoffwickel-Getriebe (fabric-wrap transmission). Ein Band aus Dyneema-Verbundgewebe, 6 Millimeter breit und 0,13 Millimeter dick, windet sich in einem flachen Winkel von 2,5 Grad spiralförmig um das Bein. Ein Ende ist nahe der Beinspitze verankert; das andere wickelt sich auf eine Spule, die der Motor dreht. Zieht der Motor das Band ein, gleitet der Körper am Bein entlang nach oben und drückt den Fuß gegen den Boden.
Hier liegt der Kniff. Während sich das Band auf der Spule ansammelt, wächst deren Radius. Zu Beginn des Abstoßes ist der Radius klein und der Motor hat einen großen mechanischen Vorteil; während das Bein ausfährt, wächst der Radius und der Vorteil sinkt. So bleibt der Motor über den größten Teil des Hubs nahe seiner Spitzenleistung, ganz ohne Getriebe. Ein Zahnstangenantrieb mit seinem festen Radius würde den Motor dagegen in einem einzigen Hub durch seinen gesamten Drehzahlbereich jagen.
Die Wicklung erfüllt noch zwei weitere Aufgaben. Sie stützt das lange, dünne Rohr, damit es unter der Kraft des Sprungs nicht ausknickt, und sie dämpft seine Schwingungen.
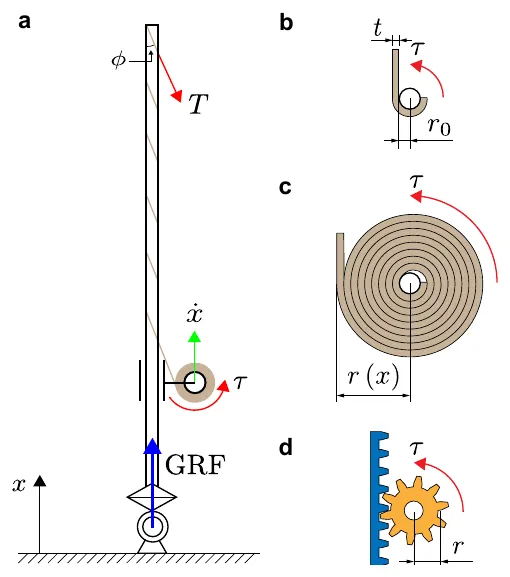
Das Stoffwickel-Prinzip: Das Band windet sich spiralförmig um das Bein (a) und wickelt sich auf eine Spule, deren Radius beim Ausfahren des Beins von r₀ auf r(x) wächst (b, c); ein Zahnstangenantrieb behält einen konstanten Radius (d). — Abbildung 4, Na & Yim (2026), arXiv:2609.30530.
Propeller an einem langen Hebel
Ein einbeiniger Roboter muss aufrecht bleiben. Das Balancemodul an der Spitze trägt vier kleine Propeller mit je 76,3 Millimetern Durchmesser. Zusammen schieben sie mit höchstens 0,50 Newton, etwa 18 % des Robotergewichts. Das klingt schwach, doch sie wirken am Ende eines fast zwei Meter langen Hebels, und das genügt, um das Bein am Boden aufrecht zu halten oder es auf Befehl zu neigen.
7,6 Meter auf einer Wiese
Das Team testete den Roboter im Freien, filmte ihn mit zwei GoPro-Kameras bei 120 Bildern pro Sekunde und rekonstruierte seine Flugbahn in 3D. Der Körper stieg etwa 7,6 Meter hoch; der gesamte Sprung dauerte rund 2,5 Sekunden, und der Roboter driftete weniger als 1,6 Meter zur Seite. Sein Fuß hatte nur 190 Millisekunden Bodenkontakt. Die Motortelemetrie zeigte, wie die Leistung anstieg und dann für den Rest des Hubs nahe ihrem Höchstwert blieb — genau das, wofür das Band ausgelegt war.
Die Autoren bezeichnen dies als den höchsten bisher gemeldeten Sprung eines elektrisch angetriebenen Systems ohne Federn. Kombiniert man Höhe und Geschwindigkeit in einem Maß namens vertikale Sprungagilität (vertical jumping agility), erreicht der Roboter 5,30 Meter pro Sekunde, den höchsten Wert aller elektrischen Springroboter in ihrer Vergleichstabelle, unabhängig vom Getriebe.
Der Roboter kann sich vor dem Absprung auch um etwa 20 Grad neigen, um die Richtung seines Sprungs zu wählen. In der Luft verringern die Propeller das Taumeln, heben es aber nicht ganz auf: Der Körper bleibt oben am Bein, nahe bei den Propellern, was deren Hebel verkürzt. Den Körper im Flug zurück zum Fuß zu bewegen, ist noch nicht umgesetzt.
Nächstes Ziel: Hüpfen
Diese Studie zeigt einzelne Sprünge. Kontinuierliches Hüpfen — also sofort nach der Landung erneut abzuspringen — ist das nächste Ziel, ebenso das Umpositionieren des Körpers in der Luft. Die Autoren verweisen auch auf den Mond, wo die geringere Schwerkraft es einem solchen Roboter erlauben würde, Kraterränder zu überwinden oder Aufnahmen von oben zu machen — an einem Ort, an dem Drohnen nicht fliegen können, weil es keine Luft gibt, gegen die sie sich abstoßen könnten.