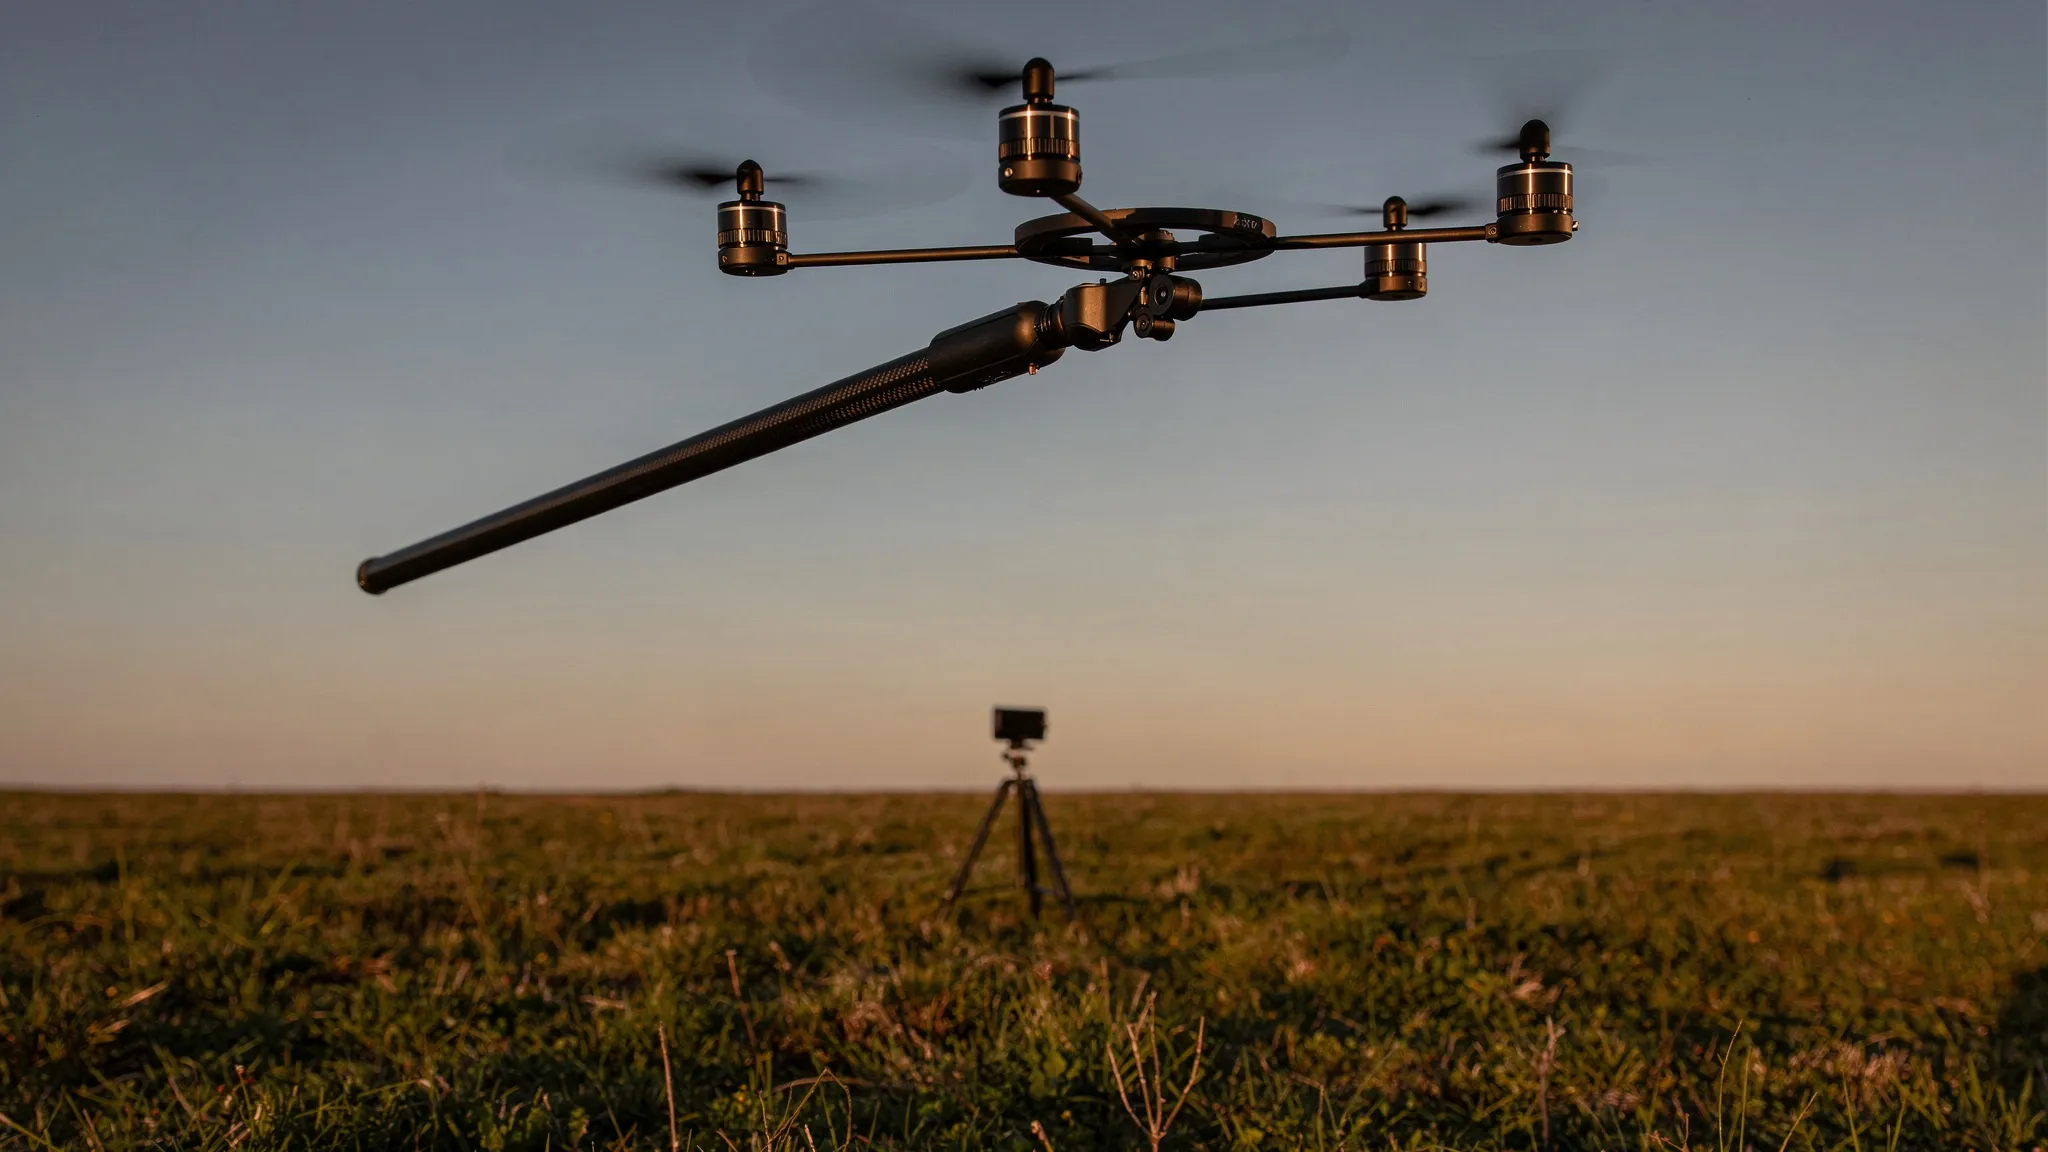
281 గ్రాముల రోబో 7.6 మీటర్లు ఎగురుతుంది
దూకడం వల్ల యంత్రం అడ్డంకులను దాటగలదు, వేగంగా దిశ మార్చగలదు, ఖాళీల మీదుగా ఎగరగలదు. తక్కువ గురుత్వాకర్షణ ఉన్న ప్రపంచాల కోసం చిన్న గెంతే రోవర్లను కూడా పరిశోధకులు ఊహిస్తున్నారు. కానీ రోబోను ఎత్తుకు దూకేలా చేయాలంటే సాధారణంగా ఒక స్ప్రింగ్ అవసరమవుతుంది.
దూకే రోబోకు శక్తినివ్వడానికి స్థూలంగా మూడు మార్గాలున్నాయి. శ్రేణి-స్థితిస్థాపక (series-elastic) నిర్మాణంలో మోటారుకూ కాలికీ మధ్య ఒక స్ప్రింగ్ ఉంటుంది: స్ప్రింగ్ శక్తిని నిల్వ చేసి, మోటారు ఒంటరిగా చేయగలిగే దానికంటే వేగంగా విడుదల చేస్తుంది. సమాంతర-స్థితిస్థాపక (parallel-elastic) నిర్మాణంలో ఒక చిన్న మోటారు, పెద్ద గేర్ తగ్గింపు నెమ్మదిగా ఒక స్ప్రింగ్ను బిగిస్తాయి; ట్రిగ్గర్ విడుదల చేసే వరకు ఒక లాచ్ దాన్ని పట్టి ఉంచుతుంది. రికార్డు రోబోలు ఇలాగే పనిచేస్తాయి: హాక్స్, సహచరుల ఒక రోబో 1,000-కి-1 తగ్గింపుతో 32 మీటర్లు చేరుతుంది — కానీ దూకుల మధ్య మళ్లీ శక్తి నింపుకోవడానికి అది సుమారు 120 సెకన్లు నేలపై ఉండాలి.
మూడో మార్గం ప్రత్యక్ష చాలనం (direct drive): మోటారు కాలికి దృఢంగా జోడించబడి ఉంటుంది, స్ప్రింగ్ అసలే ఉండదు. దూకు ఆ క్షణంలో మోటారు కంటే ఎప్పటికీ శక్తివంతంగా ఉండలేదు. బదులుగా, యంత్రం సరళంగా, తేలికగా ఉంటుంది, నేలపై తక్కువ సమయం గడుపుతుంది, దాని నెట్టును నిరంతరంగా సర్దుబాటు చేయవచ్చు. ఇప్పటివరకు ప్రత్యక్ష-చాలన దూకుడు రోబోలు నిరాడంబరంగానే ఉన్నాయి: నాలుగు కాళ్ల Stanford Doggo కు 1.14 మీటర్లు, ఒంటికాలి RAMIEL కు 1.6 మీటర్లు, ర్యాక్-అండ్-పినియన్తో నడిచే వాగ్నర్, యిమ్ల గత ఒంటికాలి రోబోకు 0.59 మీటర్లు.
రెండు మీటలు: కాలి పొడవు, గ్రాముకు శక్తి
ఇల్లినాయ్ విశ్వవిద్యాలయం అర్బానా-షాంపేన్కు చెందిన గిహ్యోక్ నా, జస్టిన్ యిమ్ ఒక సరళమైన స్కేలింగ్ నియమం నుంచి మొదలుపెట్టారు. గాలి నిరోధాన్ని విస్మరిస్తే, శక్తి-పరిమిత చాలకం యొక్క గరిష్ఠ దూకు ఎత్తు కాలి కదలిక పొడవుతో, మోటారు యొక్క ప్రమాణ ద్రవ్యరాశికి శక్తితో పెరుగుతుంది:
h_max ∝ l_leg (P_max / M)^(2/3)
కాబట్టి స్ప్రింగులు జోడించకుండా, వారు ఈ రెండు మీటలనూ సాధ్యమైనంత దూరం నెట్టారు.
వారి రోబో బరువు 281 గ్రాములు. దాని కాలు 1,981 మిల్లీమీటర్ల పొడవు, 6 మిల్లీమీటర్ల వెడల్పు, కేవలం 27 గ్రాముల బరువున్న కార్బన్-ఫైబర్ గొట్టం; వాడుకోగల కదలిక 1,867 మిల్లీమీటర్లు. అడుగున శరీరం ఉంటుంది — బ్రష్లెస్ మోటారు, బ్యాటరీ, మైక్రోకంట్రోలర్ (192 గ్రాములు). పైభాగంలో సమతుల్య మాడ్యూల్ ఉంటుంది (55 గ్రాములు).
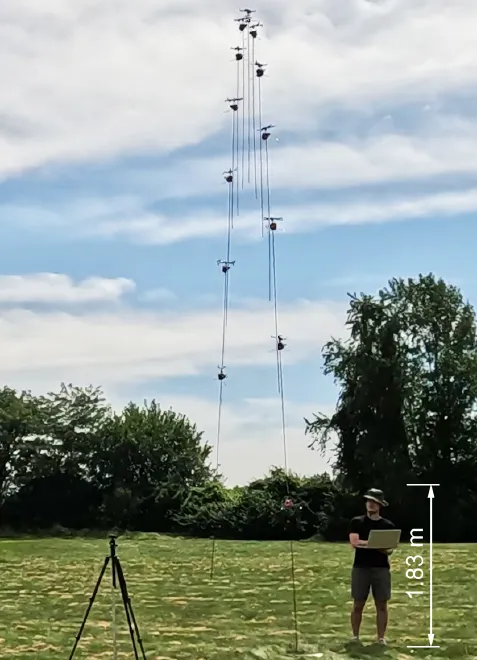
166.7 మిల్లీసెకన్ల వ్యవధిలోని ఫ్రేమ్లను కలిపి చూపిన ఒక నిలువు దూకు, పోలిక కోసం 1.83 మీటర్ల ఎత్తున్న వ్యక్తితో. — చిత్రం 1, Na & Yim (2026), arXiv:2609.30530.
కాలి చుట్టూ చుట్టిన రిబ్బను
కీలక భాగం రచయితలు బట్ట-చుట్టు ప్రసారం (fabric-wrap transmission) అని పిలిచేది. 6 మిల్లీమీటర్ల వెడల్పు, 0.13 మిల్లీమీటర్ల మందం ఉన్న Dyneema సమ్మిశ్ర బట్ట రిబ్బను 2.5 డిగ్రీల లోతులేని కోణంలో కాలి చుట్టూ సర్పిలంగా చుట్టబడి ఉంటుంది. ఒక చివర కాలి పైభాగం దగ్గర బిగించబడి ఉంటుంది; మరో చివర మోటారు తిప్పే ఒక రీలుపై చుట్టుకుంటుంది. మోటారు రిబ్బనును లోపలికి లాగుతున్న కొద్దీ, శరీరం కాలి వెంబడి పైకి జారుతుంది, పాదాన్ని నేలకు అదుముతుంది.
అసలు తెలివి ఇక్కడే ఉంది. రిబ్బను రీలుపై పేరుకుపోతున్న కొద్దీ, రీలు వ్యాసార్ధం పెరుగుతుంది. నెట్టు ప్రారంభంలో వ్యాసార్ధం చిన్నది, మోటారుకు బలమైన యాంత్రిక ప్రయోజనం ఉంటుంది; కాలు సాగుతున్న కొద్దీ వ్యాసార్ధం పెరిగి ప్రయోజనం తగ్గుతుంది. ఇది ఏ గేర్బాక్స్ లేకుండానే, కదలికలో ఎక్కువ భాగం మోటారును దాని గరిష్ఠ శక్తికి దగ్గరగా ఉంచుతుంది. స్థిర వ్యాసార్ధం గల ర్యాక్-అండ్-పినియన్ అయితే, ఒకే కదలికలో మోటారును దాని మొత్తం వేగ పరిధి గుండా తీసుకెళ్తుంది.
ఈ చుట్టు ఇంకా రెండు పనులు చేస్తుంది. పొడవైన, సన్నని గొట్టం దూకు బలానికి వంగిపోకుండా (buckle) దానికి ఆసరా ఇస్తుంది, గొట్టపు కంపనాలను తగ్గిస్తుంది.
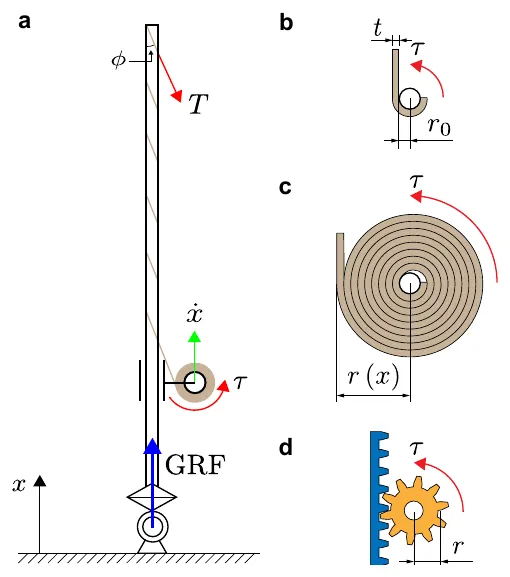
బట్ట-చుట్టు సూత్రం: రిబ్బను కాలి చుట్టూ సర్పిలంగా చుట్టుకుంటుంది (a), కాలు సాగుతున్న కొద్దీ వ్యాసార్ధం r₀ నుంచి r(x) కి పెరిగే రీలుపై చుట్టుకుంటుంది (b, c); ర్యాక్-అండ్-పినియన్ స్థిర వ్యాసార్ధాన్ని ఉంచుతుంది (d). — చిత్రం 4, Na & Yim (2026), arXiv:2609.30530.
పొడవైన మీట చివర ప్రొపెల్లర్లు
ఒంటికాలి రోబో నిటారుగా నిలబడాలి. పైనున్న సమతుల్య మాడ్యూల్ నాలుగు చిన్న ప్రొపెల్లర్లను మోస్తుంది, ఒక్కొక్కటి 76.3 మిల్లీమీటర్ల వ్యాసం. అవన్నీ కలిసి గరిష్ఠంగా 0.50 న్యూటన్లతో నెడతాయి, రోబో బరువులో సుమారు 18%. అది బలహీనంగా అనిపిస్తుంది, కానీ అవి దాదాపు రెండు మీటర్ల పొడవైన మీట చివర పనిచేస్తాయి — కాలును నేలపై నిటారుగా ఉంచడానికి లేదా ఆదేశంపై వంచడానికి అది చాలు.
గడ్డి మైదానంలో 7.6 మీటర్లు
బృందం రోబోను ఆరుబయట పరీక్షించింది, సెకనుకు 120 ఫ్రేమ్ల వద్ద రెండు GoPro కెమెరాలతో చిత్రీకరించి, దాని పథాన్ని 3D లో పునర్నిర్మించింది. శరీరం సుమారు 7.6 మీటర్లు లేచింది; మొత్తం దూకు సుమారు 2.5 సెకన్లు సాగింది, రోబో పక్కకు 1.6 మీటర్ల కంటే తక్కువ జరిగింది. దాని పాదం కేవలం 190 మిల్లీసెకన్లు నేలపై ఉంది. మోటారు టెలిమెట్రీ శక్తి పెరగడం, తర్వాత కదలిక మిగతా భాగమంతా గరిష్ఠానికి దగ్గరగా నిలవడం చూపింది — రిబ్బను సరిగ్గా అందుకోసమే రూపొందించబడింది.
స్ప్రింగులు లేని విద్యుత్ చాలిత వ్యవస్థకు ఇప్పటివరకు నమోదైన అత్యధిక ఎత్తు దూకు ఇదేనని రచయితలు వర్ణిస్తున్నారు. ఎత్తునూ వేగాన్నీ నిలువు దూకు చురుకుదనం (vertical jumping agility) అనే కొలతలో కలిపితే, రోబో సెకనుకు 5.30 మీటర్ల స్కోరు సాధిస్తుంది — వారి పోలిక పట్టికలోని అన్ని విద్యుత్ దూకుడు రోబోల్లో అత్యధికం, ప్రసారం ఏదైనా సరే.
దూకు దిశను ఎంచుకోవడానికి రోబో ఎగరడానికి ముందు సుమారు 20 డిగ్రీలు వంగగలదు కూడా. గాలిలో, ప్రొపెల్లర్లు ఊగిసలాటను తగ్గిస్తాయి కానీ పూర్తిగా రద్దు చేయవు: శరీరం కాలి పైభాగంలో, ప్రొపెల్లర్లకు దగ్గరగా ఉంటుంది, ఇది వాటి మీటను పొట్టిగా చేస్తుంది. ఎగురుతున్నప్పుడు శరీరాన్ని తిరిగి పాదం వైపు కదపడం ఇంకా అమలు చేయలేదు.
తదుపరి మజిలీ: వరుస గెంతులు
ఈ అధ్యయనం ఒక్కొక్క దూకును ప్రదర్శిస్తుంది. నిరంతర గెంతులు — నేలను తాకిన క్షణమే మళ్లీ ఎగరడం — తదుపరి లక్ష్యం, దాంతో పాటు గాలిలో శరీర స్థానాన్ని మార్చడం. రచయితలు చంద్రుడి వైపు కూడా చూపుతున్నారు: అక్కడి తక్కువ గురుత్వాకర్షణ వల్ల అలాంటి రోబో బిలాల అంచులను దాటగలదు, లేదా పై నుంచి ఫొటోలు తీయగలదు — నెట్టడానికి గాలే లేనందున డ్రోన్లు ఎగరలేని ప్రదేశంలో.