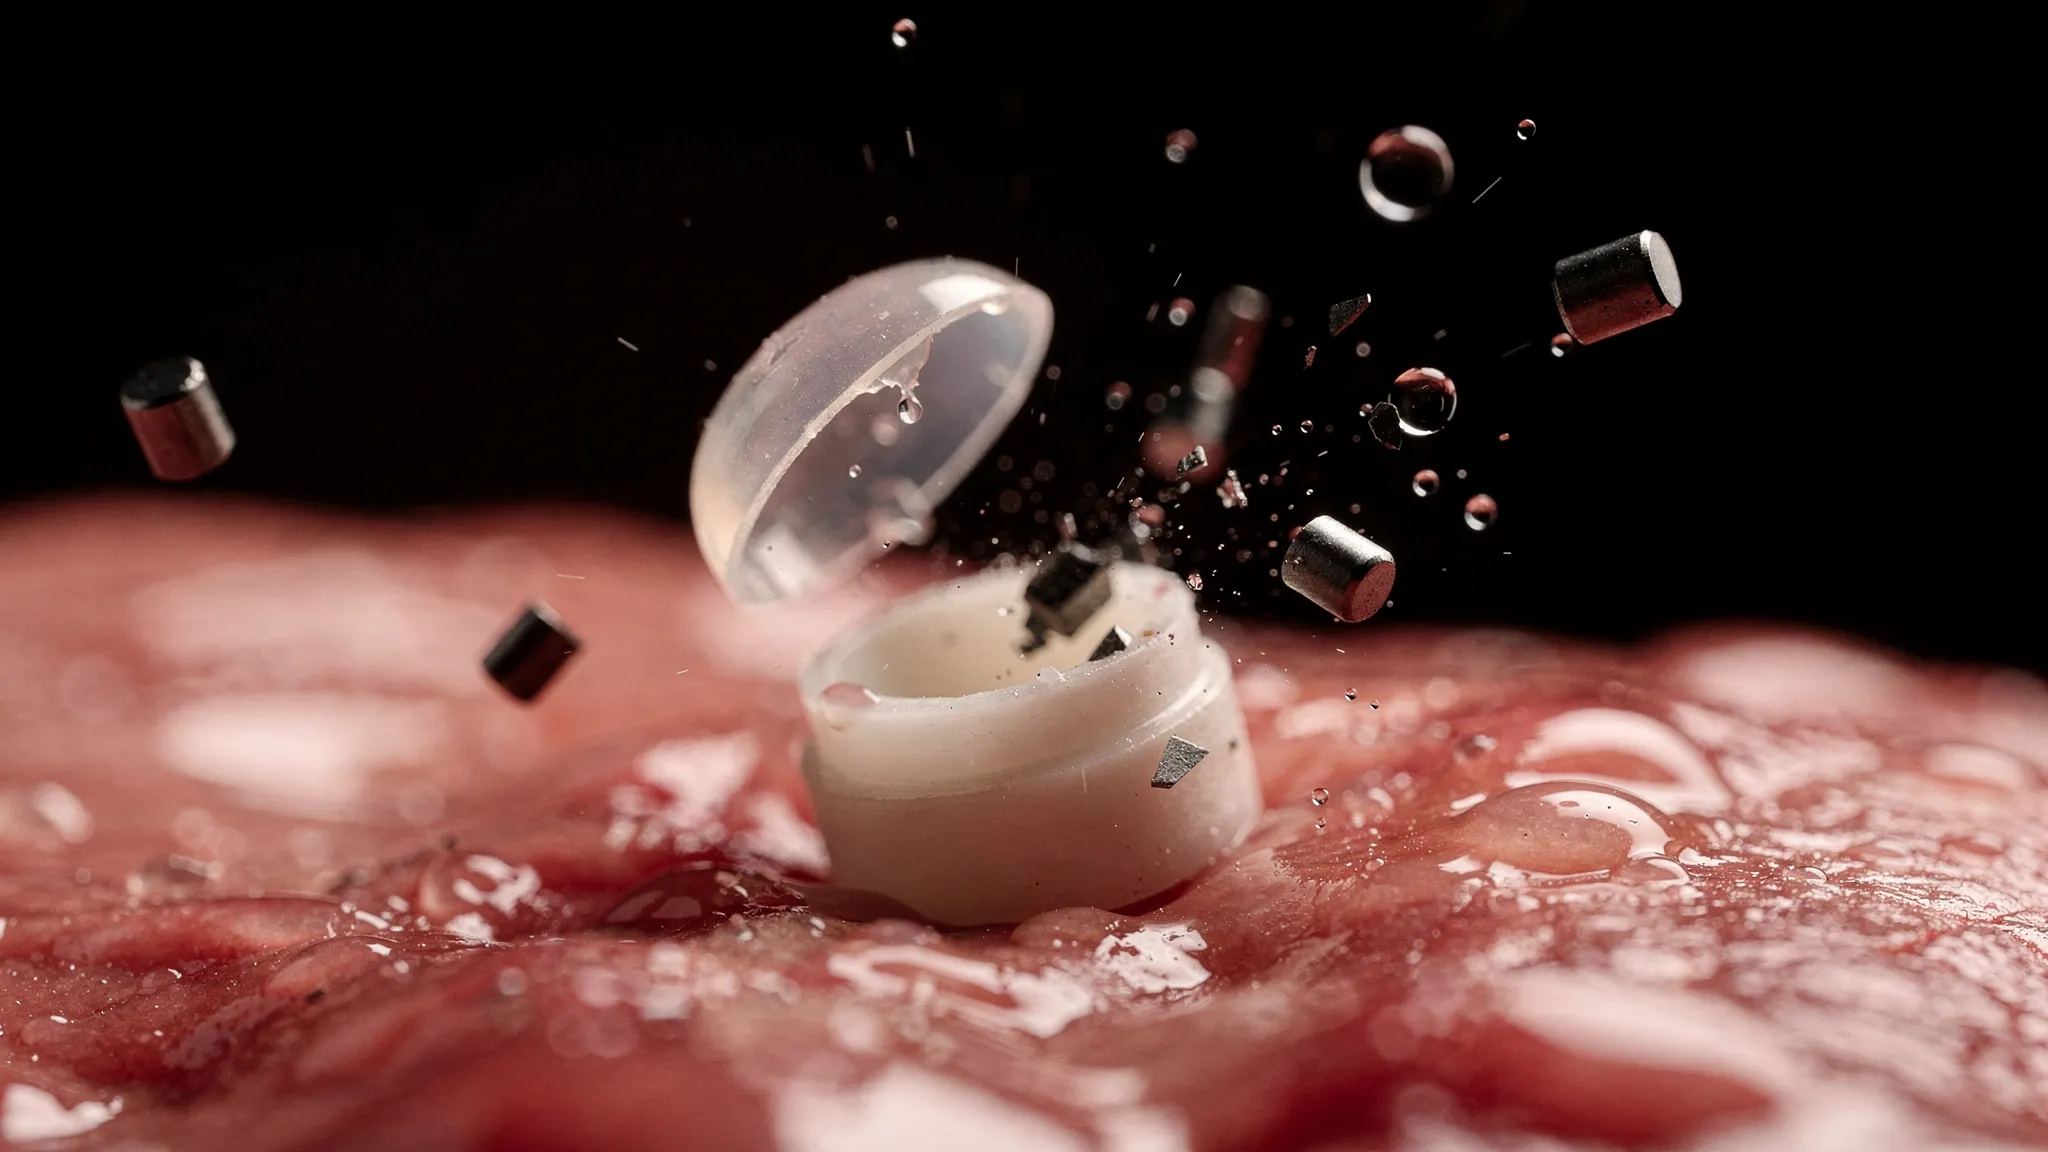
像种荚一样爆开的胶囊
微小的磁性微型机器人有朝一日或许能在消化道中穿行,递送药物、治疗病灶或拍摄图像。但它们首先必须完好无损地抵达目的地——免受胃酸、黏液和胃部搅动的影响——然后在正确的位置被迅速释放。如今的胶囊要么塞满了马达、弹簧和电子元件,留给货物的空间所剩无几;要么依赖“智能”材料,打开需要几分钟到几小时。
杭州浙江大学的Mengfan Zhang、Zike Chen、Rui Xiao、Guoyong Mao及其同事,从一种开花植物身上找到了解决办法。
种荚爆裂的技巧
凤仙花(Impatiens balsamina)的种荚成熟时,轻轻一碰就会爆开:它的果瓣在一瞬间向内卷曲,把种子弹射出去。在近缘物种中,种子射出的速度约为每秒1至4米。其原理是一根被锁住的弹簧:弯曲的果瓣储存着弹性能,周围的组织则充当锁扣。一旦释放锁扣,储存的能量就会完成所有工作。
三个部件
胶囊用三个部件模仿了这一设计:
- 一个柔软的硅胶圆顶,在组装时被里外翻转——这就是弹簧;
- 一个3D打印的塑料底座,是一个直径8毫米、高5毫米的圆柱体,内有一个装机器人的小舱;
- 一圈由明胶、卡拉胶和氧化铁纳米颗粒制成的凝胶——这就是锁扣。
在交变磁场下,纳米颗粒会加热凝胶。凝胶变软并从内部撕裂,圆顶弹回原形,胶囊随之爆开。纯明胶会在30至36 °C之间熔化,太接近体温;加入卡拉胶后,凝胶在37 °C时仍保持坚固,在51.6 °C时才转变为液体。
把弹簧调到恰到好处
难点在于力学。一个翻转的圆顶可能是双稳态的——一旦被按下就保持翻转状态——那样它就永远不会重新弹开。它必须是单稳态的,总能弹回原形。但圆顶如果太硬,又会在触发之前就撕裂凝胶。团队借助计算机模拟,绘制出哪些形状是双稳态、哪些是单稳态的,并发现用来粘接圆顶的颈圈会把它推向双稳态,因此圆顶必须比教科书中的壳体更厚。他们最终的圆顶:高2.6毫米,厚1.5毫米,半跨度为5毫米。用镊子释放时,这样的圆顶会以每秒1.21米的速度弹飞,并在100毫秒内完全脱离。
从打印轨道到猪胃
在完整测试中,一块磁铁沿着一条3D打印的轨道推动闭合的胶囊,约70秒后抵达目标。随后交变磁场将凝胶从约20 °C加热到41 °C。凝胶软化后不到50毫秒,胶囊即打开,机器人以约每秒1.0米的速度被抛出——这是种子速度范围的下限。接着,一块磁铁把它们聚集到选定的位置。这里的“机器人”是一些小块的磁性弹性体。
在一个离体猪胃上,胶囊在组织表面被操控移动时保持闭合,并按指令打开。柔软而黏滑的组织吸收了部分能量:起初的弹射速度降到约每秒0.5米。被释放的机器人仍然可以在表面上被操控移动。如果把胶囊倒过来放置,它会轻柔地打开而不弹射任何东西,由磁铁把机器人吸出——这是一种更温和的模式。
作者列出了尚待解决的问题:没有在活体动物上进行测试;凝胶在胃酸和消化液中的表现未知;还需要一种更坚固、但熔化温度也会更高的凝胶。其中四位作者——Mao、Zhang、Chen和Xiao——已就这种胶囊提交了专利申请。